产品 | 5.5V动态调压+双接口高速通信,艾为AWD86037H赋能下一代影像防抖
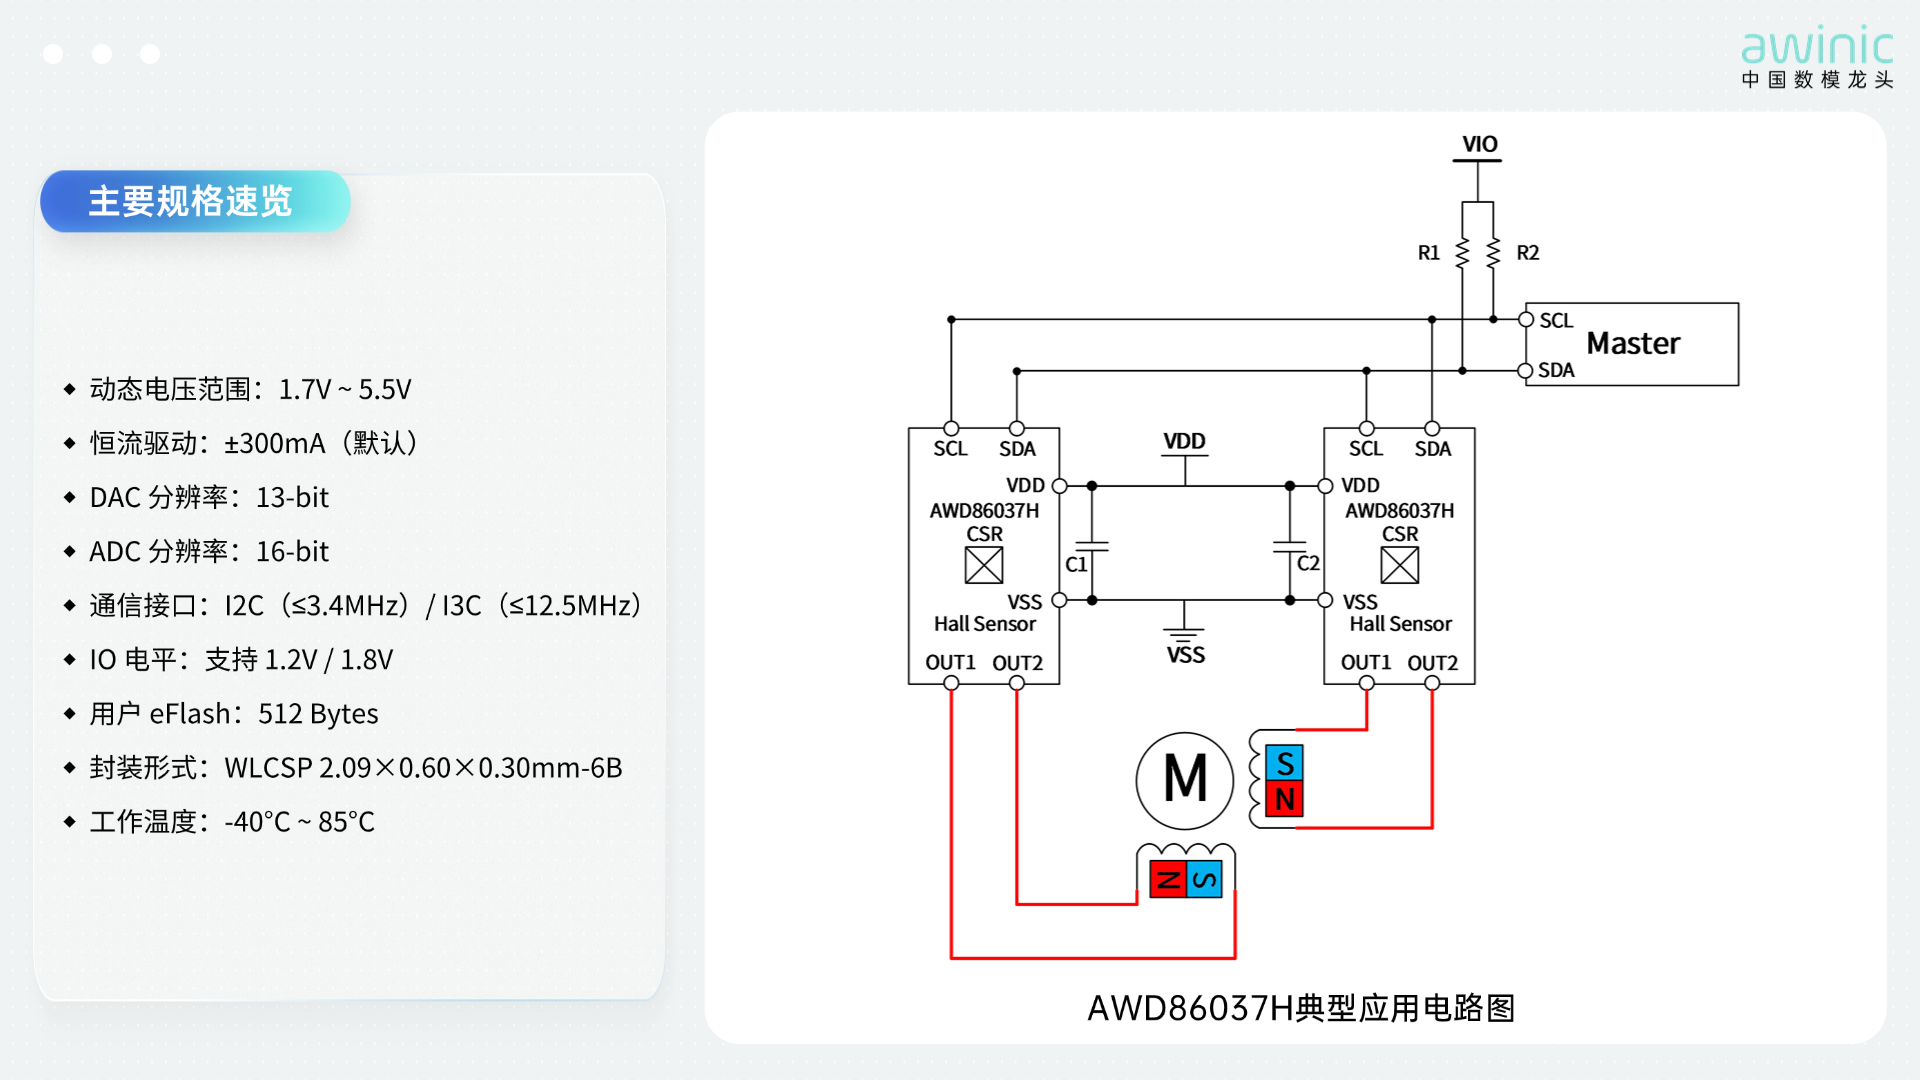
移动端影像技术飞速迭代的今天,传统OIS驱动方案越来越难以满足日益轻薄的多摄模组需求。更小封装、更高集成度、极简外围、更低功耗,同时实现多轴协同、快速防抖响应,成为影像模组开发的核心诉求。 艾为电子重磅推出 AWD86037H 高精度 5.5V 动态调压 AP-OIS 闭环驱动芯片,单芯片内置 Hall 传感器、13-bit DAC、16-bit ADC、数字 PID 控制器及512 Bytes eFlash,支持 1.7V-5.5V 动态调压,完美平衡了性能、功耗,以一体化解决方案,助力智能手机多摄、运动相机、安防监控等影像设备实现更强防抖性能,是传统分立OIS方案的升级优选。 核心亮点 • 超小封装,灵活适配多摄架构:AWD86037H 采用 WLCSP-6B 封装,尺寸仅2.09mm×0.60mm×0.30mm,极致紧凑的体积使其能够轻松嵌入寸土寸金的手机摄像头模组内部。 • 单芯片全集成,简化方案设计:芯片内置 Si Hall 传感器、恒流驱动、PWM 驱动、16-bit ADC 以及数字 PID 控制器,支持线性化校准与串扰校准。无需外置 Hall 芯片,显著降低 BOM 成本和模组设计难度。 • 双接口高速通信,支持多机并联:同时支持 I2C(最高 3.4MHz)和 I3C(最高 12.5MHz),兼容 1.2V/1.8V IO 电平。通过广播模式和多机自适应地址识别,单条总线最多可挂载8颗芯片,轻松实现多摄系统的协同控制。 • 进阶算法内核,防抖控制更精准顺滑:搭载 Advanced PID,支持内置 Hall 校准、双端励磁补偿、AGC 控制、分段 PID 等功能,适配复杂运动场景;配备 soft start/land 功能有效降低上下电异响;Advanced driver smart hold/close 智能驱动机制,进一步优化镜头控制表现。 •精准驱动,多场景自适应:恒流驱动默认±300mA,内置可配置 PID 控制器与数字滤波器,512 Bytes 用户 eFlash 支持掉电保存校准参数。 • 宽压供电,稳定可靠:动态电压范围 1.7~5.5V,具备过流保护(OCP)与过温保护机制,严苛环境下依旧稳定工作。 • 长行程支持 250mT@2.5mm。 上海艾为电子技术股份有限公司(awinic)是国内领先的数模混合信号、模拟、射频芯片设计企业,产品广泛应用于智能手机、物联网、汽车电子、可穿戴设备等领域。AWD86037H 的发布进一步丰富了艾为在摄像头马达驱动领域的产品矩阵,助力客户打造更轻薄、更稳定、更高清的影像终端。
艾为
艾为官网 . 21小时前 308
产品 | 更适合工业开发的RK3588开发板,6 路千兆网+6路摄像头+双M.2算力卡
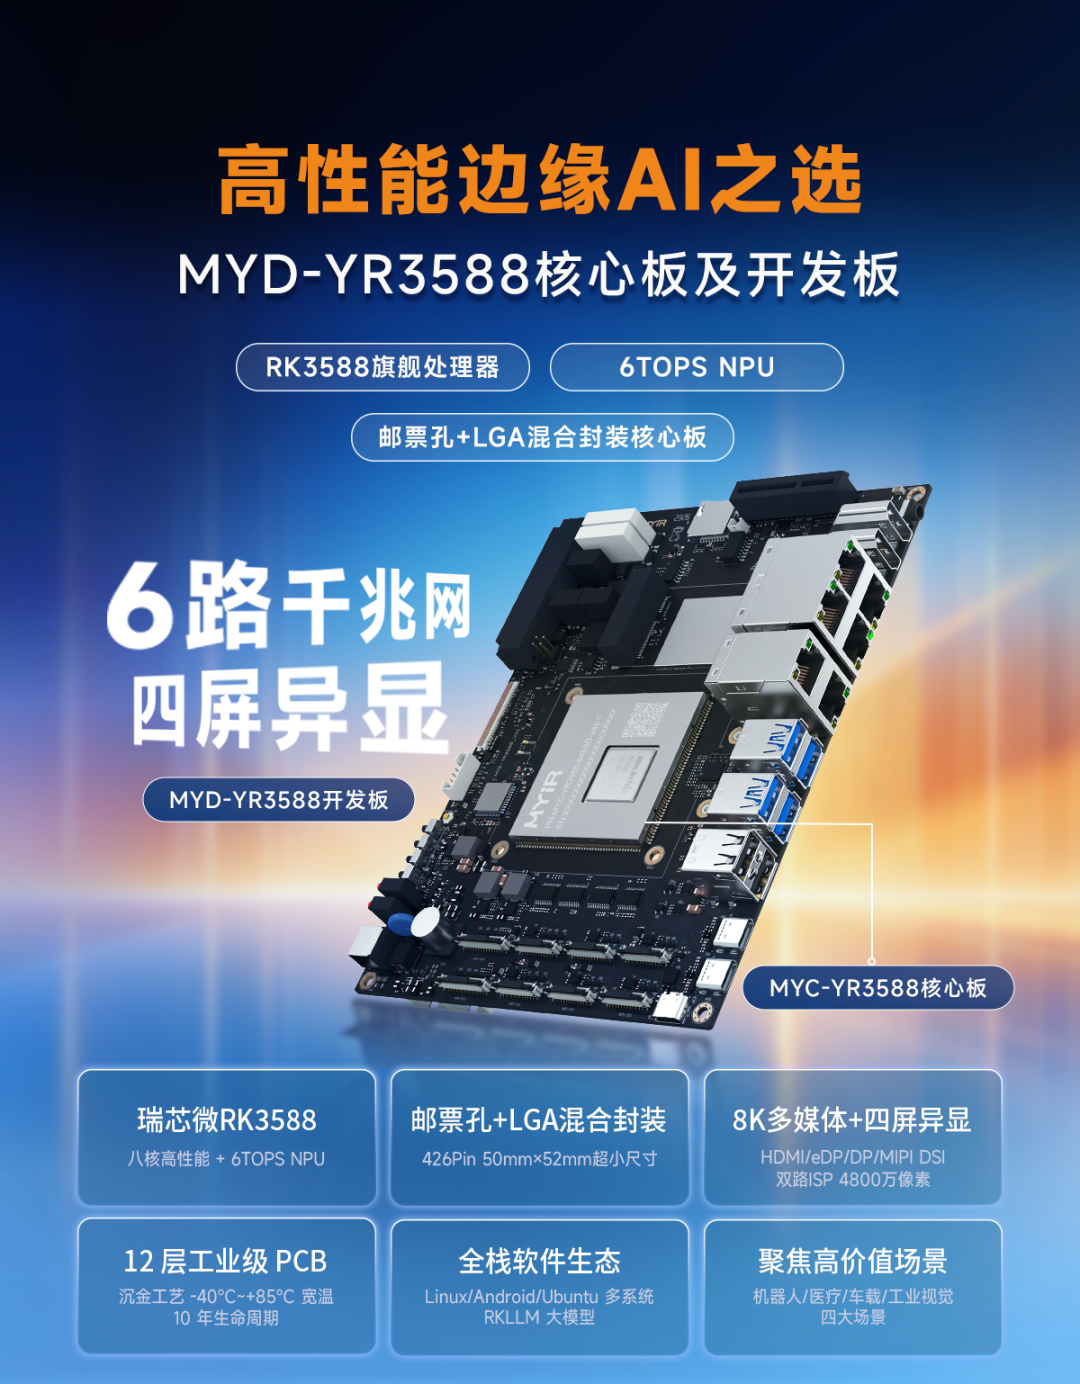
RK3588 是瑞芯微推出的旗舰级高性能处理器,采用 8nm 先进制程,搭载四核 Cortex-A76 +四核 Cortex-A55 八核 CPU,集成 6TOPS 算力 NPU 和 ARM Mali-G610 MP4 四核 GPU,支持 8K@60fps H.265/VP9 视频解码和8K@30fps 编码,支持四路独立显示输出。 米尔电子 MYD-YR3588 开发板重点围绕工业产品的量产开发,把常用接口一次配齐:6 路千兆以太网,多网口组网,可直接做工业网关与协议转换;6 路 MIPI CSI 摄像头接口,面向具身智能等场景的多路视觉数据采集;独立 PCIe 连接器可外接 FPGA,实现自定义实时控制与专用算法加速;双 M.2 插槽(PCIe 3.0 + PCIe 2.1)可同时挂载 2 路 RK1828 算力卡,叠加板载 6TOPS NPU,在端侧运行更大参数规模的大模型。此外还配齐 CAN FD×2、RS232×2、RS485×2、隔离 DI/DO、4×USB3.0 等工业接口。 MYC-YR3588核心板及开发板——更适合工业产品开发 ,适用于工业网关、机器人小脑、医疗内窥镜/超声、工程车车载终端、工业视觉检测、边缘计算、智能安防等场景。 旗舰级八核 CPU + 6TOPS AI 算力 MYC-YR3588核心板搭载瑞芯微 RK3588 处理器,商业级 4×Cortex-A76@2.4GHz + 4×Cortex-A55@1.8GHz(工业级 RK3588J 为 1.6GHz/1.3GHz),内置 6 TOPS NPU,支持 INT4/INT8/INT16/FP16/BF16/TF32 多精度混合运算,兼容 TensorFlow/PyTorch/Caffe 等主流 AI 框架,满足边缘 AI 推理、机器视觉、机器人感知等高算力需求。 邮票孔+LGA 混合封装,超小尺寸高可靠集成 MYC-YR3588核心板采用 LCC+LGA 426Pin 混合封装设计(192 邮票孔 + 234 LGA 焊盘),外形尺寸仅 50mm×52mm×3.8mm,是米尔 RK3588 系列中最紧凑的核心板方案。超小体积便于集成到空间受限的嵌入式设备中,同时通过 12 层高密度 PCB 设计、沉金工艺保障信号完整性和工业级可靠性,适合医疗内窥镜、工程车终端等对体积和可靠性有严苛要求的场景。 8K 多媒体引擎 + 四屏独立异显 MYC-YR3588核心板支持 HDMI 2.1/eDP 1.3/DP 1.4a/MIPI DSI 多路视频输出,实现四屏独立异显;支持 8K@60fps H.265/VP9 视频解码和 8K@30fps 编码,双路 ISP 最高 4800 万像素图像处理。视频输入支持 2×MIPI DCPHY + 4×MIPI CSI + 1×HDMI IN + 1×DVP,满足手术全景视图、车载多屏座舱、多路视频拼接等高端显示场景。 最高 16GB LPDDR5 + 128GB eMMC,4 型号灵活选 MYC-YR3588核心板板载 LPDDR5 内存 + eMMC 存储,提供 8GB+64GB 和 16GB+128GB 两档配置,结合商业级/工业级芯片选项,共 4 种型号覆盖不同性能和成本需求。相比 LPDDR4 带宽显著提升,同等负载下功耗更低、响应延迟更优,在复杂 AI 推理、8K 视频编解码、海量数据边缘计算等场景中充分释放高算力潜能。 12层工业级 PCB,12 项可靠性测试 MYC-YR3588核心板核心板采用 12 层高密度 PCB 设计,沉金工艺生产,独立接地信号层,全信号完整性优化。工业级型号(RK3588J)支持 -40℃~+85℃ 宽温工作,通过高低温循环、5000 次通断电、7×24 小时满负载老化、ESD 四等级静电等 12 项可靠性测试,目标生命周期 10 年。 开发板 6 路千兆网 + 6路摄像头,外设接口全 MYB-YR3588-I 底板提供 6 路千兆以太网口、4×USB 3.0 Host + 2×USB 2.0 Host + 2×USB Type-C OTG、2×M.2 NVMe SSD 接口(PCIe 3.0 + PCIe 2.1)、板载 WiFi/BT 模组、1 路 4G/5G 模块接口、2×CAN FD + 2×RS232 + 2×RS485(凤凰端子引出)、2×DI/2×DO 隔离接口、4×ADC 输入,以及 6 路 MIPI CSI 摄像头接口 + 1 路 HDMI RX 输入,满足多传感器接入、多屏联动、工业通信组网等复杂应用需求。 全栈软件生态,多系统 + 大模型支持 MYD-YR3588开发板提供 Yocto Linux、Buildroot Linux 系统镜像(已发布),Robot Debian、Android、Ubuntu(开发中)多系统方案。内置 RKNN AI 工具链、RKLLM 大模型部署框架、EtherCAT 主站协议栈,外设驱动源码全部开放,配套完整的产品手册、硬件用户手册、底板 PDF 原理图及 Linux 软件开发指南,帮助开发者快速完成产品原型验证和量产交付。 聚焦四大高价值垂直场景 MYC-YR3588核心板及开发板,面向机器人小脑、医疗内窥镜/超声、工程车车载终端、工业视觉检测四大高价值场景,提供从 Robot SDK 适配、四屏异显视图、360° 环视推流到 PCIe 外扩算力卡的完整方案支撑,配合多系统软件生态和丰富的外设接口,帮助客户快速完成产品落地。 MYD-YR3588 开发套件适用于以上高端应用场景,凭借八核高性能 CPU、6TOPS NPU、四屏独立异显、邮票孔超小封装和 6 路千兆网等丰富外设接口,为嵌入式开发者提供稳定参考设计和完善软件开发环境。 ※ 同期预告:米尔 SMARC 2.2 标准版本 MYD-JR3588 开发套件即将发布,采用 82mm×50mm 标准尺寸 + 314 Pin 金手指接口,可与全球 SMARC 载板生态互换兼容,敬请关注。 核心板配置型号 开发板配置型号
米尔电子
米尔MYiR . 昨天 763
论坛回顾 | 华沿机器人:以全栈自研技术赋能半导体制造
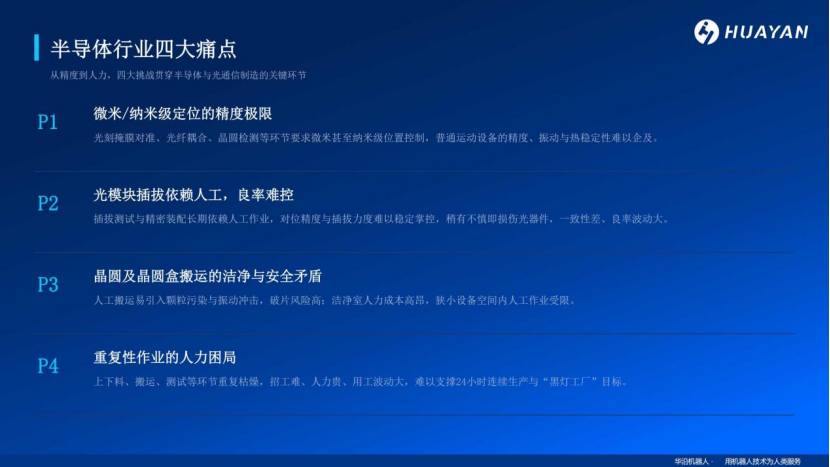
10月14日,2026湾区半导体产业生态博览会(深圳)同期举办的“让AI走进物理世界——具身智能应用技术创新论坛”在深圳会展中心(福田)举行。论坛由深圳市半导体与集成电路产业联盟、深圳市机器人协会主办,中电港芯查查协办,汇聚来自优必选、华沿机器人、阿加犀、AMD、华成工控、Molex、三未信安、黑芝麻智能、迈来芯、进迭时空等产业代表。 华沿机器人姜弃疾以《华沿机器人用全栈自研技术引领芯片柔性制造新格局》为题,围绕半导体制造的四类痛点,介绍协作机器人、七轴人形双臂和高精密运动平台三类解决方案,以及相关技术在半导体与光通信领域的应用。 一、半导体制造的四类痛点 华沿机器人主要面向工业场景提供机器人本体及核心部件。在协作机器人领域,公司不做系统集成,主要提供硬件本体;在具身智能方向,则聚焦核心零部件与双臂产品,不直接提供整机和模型。 基于这一业务定位,华沿将半导体与光通信制造中的需求归纳为四类痛点。 第一,微米、纳米级定位的精度要求。光刻掩膜对准、光纤耦合和晶圆检测等工序需要精细的位置控制,对设备的定位精度、振动和热稳定性提出了较高要求。 第二,光模块插拔的一致性与良率问题。插拔测试和精密装配仍有不少环节依赖人工,对位精度和插拔力度难以始终保持一致,操作不当还可能损伤光器件。 第三,晶圆及晶圆盒搬运的洁净与安全要求。人工搬运可能带来颗粒污染、振动冲击和破片风险,洁净室内的作业环境也增加了搬运难度。 第四,重复性作业带来的用工压力。上下料、搬运和测试等任务重复频次高、劳动强度大,招工难和人力成本等问题也使长时间连续生产面临挑战。 针对这些不同的工艺需求,华沿布局了三类产品。协作机器人主要承担搬运和上下料,七轴人形双臂面向光模块插拔等精细操作,高精密运动平台则负责光纤耦合、晶圆检测等需要微纳级定位的任务。 二、协作机器人承担晶圆搬运与设备上下料 对于晶圆搬运、设备上下料等重复性任务,自动化设备既要满足生产节拍,也要兼顾成本、安全性和操作门槛。 姜弃疾谈到,传统自动化设备成本较高,工业机器人还涉及安全与编程要求,一线操作人员未必具备相应的编程能力。协作机器人能够与人员协同作业,发生接触时可自动停止,在安全性和使用门槛方面更适合部分工业场景。 华沿采用Elfin、Elfin-Pro及S系列协作机器人,最高重复定位精度可达±0.015 mm,负载覆盖范围为3—66 kg。通过与复合机器人、视觉系统及产线设备配合,机器人可完成晶圆搬运、设备上下料等任务。 在晶圆产线中,协作机器人可以配合复合机器人和末端视觉系统进行自主搬运,单台机器人可照管8台工艺设备,并支持24小时连续作业。在半导体塑封工序中,多台机械臂还可协同完成排片、塑封、除溢料和收料等环节的上下料。 为了适应长时间运行的工业场景,华沿还采用自主研发的双关节模组,并提供图形化编程功能,降低设备操作与部署的门槛。 其协作机器人洁净等级可达Class 5,并通过SEMI S2认证。 三、七轴人形双臂面向光模块插拔与精细操作 当光模块插拔对机械臂提出了不同于常规搬运的要求。 器件需要准确对位,插拔过程中还要控制接触力度,避免因操作偏差损伤接口。面对这类任务,华沿推出Echo、HY系列七轴人形双臂,重点提升精细操作中的运动灵活性与力觉感知能力。 产品重复定位精度可达±0.015 mm,末端力觉感知指标为0.1 N,全关节力控精度不超过0.02 N·m。七自由度设计配合十字交叉腕关节,使机械臂能够进行避障、绕行和曲臂等动作,以适应狭小空间内的操作。 在光模块插拔和精密装配中,视觉引导负责识别器件位置、完成对位,力控系统则感知接触状态并调整作用力,两者配合实现精准对位与柔顺插拔。 产品覆盖3 kg、5 kg、7 kg和15 kg等单臂负载规格,也可用于晶圆盒搬运等任务。 如果说七轴双臂主要解决器件的精细操作,那么光纤耦合还需要将光纤与芯片或透镜调整到合适的相对位置,使光功率达到最佳状态。这类工序对微小位移、运动稳定性和振动控制有更高要求,也是高精密运动平台的主要应用方向。 四、高精密运动平台实现纳米级定位与低振动控制 华沿的高精密XYZ直线电机平台面向晶圆检测、晶圆量测、光刻掩膜对准、探针台测试及光纤耦合等应用。平台通过机械结构、电机、传感器与控制算法的协同,实现微米甚至纳米级的位置控制。 其核心参数包括: 重复定位精度:±0.05 μm 分辨率:1 nm 静态抖动:±10 nm 补偿后定位精度:±200 nm 动态截止频率:大于100 Hz 其中,±10 nm的静态抖动体现了其纳米级的静态振动控制能力。 在光纤耦合等精密工序中,平台需要保持稳定的位置控制,避免运动波动影响光纤与芯片之间的精细对准。 针对400G、800G及1.6T高速光模块的耦合工艺,华沿还采用高阶螺旋线轨迹规划方案。该方案以较小的加速度完成运动任务,降低运动冲击与振动,同时减少电机发热。相关搜索流程的运行时间约为620 ms,方案已面向400G、800G及1.6T高速光模块耦合工艺开展验证。 平台的精度与稳定性也离不开底层电机技术。华沿的技术积累涉及空载反电势、傅里叶分析、力矩波动、电磁分析和温度分析等方面。公司从2005年开始开展电机相关工作,2017年正式成立机器人公司,逐步将电机与运动控制方面的技术积累应用于机器人本体和精密运动平台。 结语 从晶圆搬运、光模块插拔到光纤耦合,华沿以三类产品对应半导体制造中的不同自动化需求,并通过核心部件与控制技术提供支撑。随着精密制造对自动化设备的要求不断提高,机器人在重复性作业之外,也将有机会承担更多精细操作与高精度定位任务。
华沿机器人
芯查查资讯 . 昨天 588
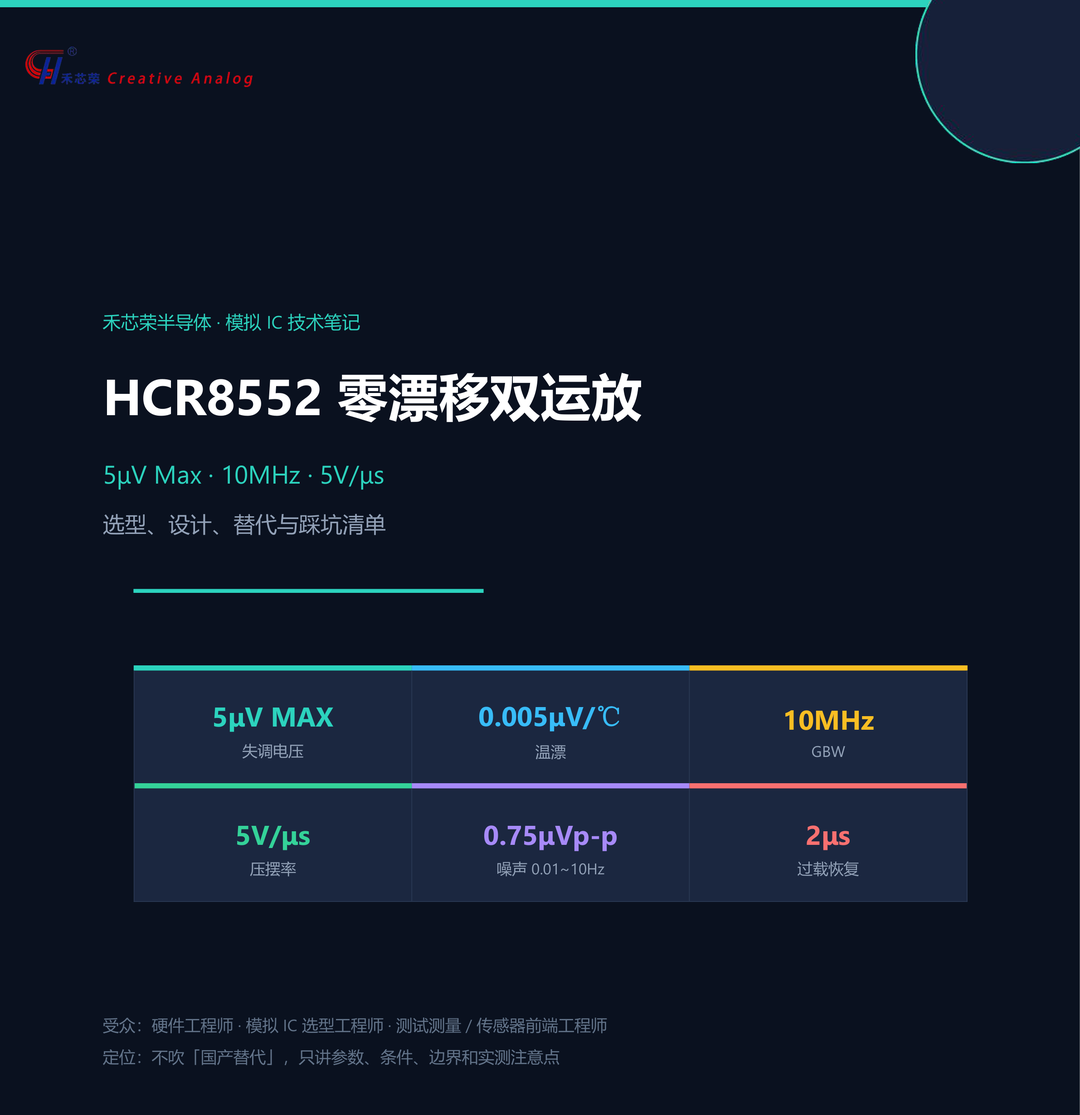
技术 | 5μV Max + 10MHz + 5V/μs:HCR8552 零漂移双运放工程师选型笔记
本期目录 01先给结论:HCR8552 适合谁,不适合谁 02自稳零原理:「零漂移」的代价 03引脚兼容与替代注意 04典型案例:3.3V 低边双向电流检测 05国内外双通道零漂移运放对比 06电子工程师调试 Checklist 07论坛发帖建议标题 08总结 01 先给结论:HCR8552 适合谁,不适合谁 HCR8552 是禾芯荣 HCR8551/8552/8554 系列里的双通道版本,SOIC-8 / MSOP-8 封装,引脚与 AD8552、RS8552、SGM8552、DIO2352 等双通道运放兼容。 芯片实物与核心参数 02 自稳零原理:「零漂移」的代价 HCR855X 采用 auto-zero 自稳零架构。简化理解:内部有主放大器和调零(校正)放大器;自零相位采样失调并存储于内部电容;放大相位再把校正电压注入主通道,抵消失调。 等效输入失调公式 因为校正环路增益 AB 很大,所以等效失调被压到 μV 级。 工程收益 失调 5μV MAX,温漂 0.005μV/℃,全温误差极小 1/f 噪声被抑制,0.01~10Hz 仅 0.75μVp-p CMRR / PSRR 典型 130dB,共模和电源变化引起的误差小 无需外部电容,BOM 简单 工程代价(必须知道) 1. 自稳零时钟馈通。高增益时输出可能看到微小高频毛刺。AD8552 内部约 4kHz,HCR8552 手册未给时钟频率,但同类架构都存在。高增益 >40dB 时,可在反馈电阻并联 3.3nF~10nF,或输出加 RC,但会降带宽。 2. 输入偏置电流随温度上升。HCR8552 数据手册的输入偏置电流–温度曲线显示 显示 25℃ 约几十 pA,125℃ 升到数百 pA。高阻源要算误差。 3. 容性负载有限。手册阶跃响应测试用 CL = 100pF。直接驱动 >100pF 建议串 50~100Ω 或加 R-C snubber。 4. 过载恢复虽快,但仍非理想。2μs 已优于 AD8552 的 50μs、SGM8552 的 60μs,适合多路 ADC 和 PWM 电流检测。 5. 绝对最大电源有矛盾。HCR8552 表格写 Supply Voltage +Vs to -Vs 最大 6V,正文又提 7V。按 6V 留余量,推荐工作不超过 5.5V。 设计提示 自稳零运放不是「理想运放」——它把低频误差搬到了时钟频率附近。高增益应用一定要检查输出频谱,必要时用反馈电容或输出 RC 滤除时钟馈通。 03 引脚兼容与替代注意 HCR8552 SOIC-8 / MSOP-8 引脚与 AD8552、RS8552、SGM8552、DIO2352 的双通道版本引脚一致,可做硬件兼容替换。 引脚定义(SOIC-8 / MSOP-8) 替换验证清单(pin-to-pin ≠ drop-in) 带宽变化:HCR8552 10MHz,AD8552 1.5MHz,RS8552 4.5MHz,SGM8552 1.5MHz,DIO2352 1.2MHz。原反馈网络带宽会变大,噪声带宽增加,可能拾取更多高频噪声。 容性负载能力:不同型号驱动能力不同,替换后看阶跃过冲。 ESD 等级:HCR8552 HBM ±2kV,RS8552 ±5kV,SGM8552 8kV,DIO2352 按手册。接口暴露场景要加 TVS / 限流。 最低供电:HCR8552 最低 2.7V;SGM8552、DIO2352 可到 2.5V。 绝对最大电源:HCR8552 按 6V 留余量;RS8552 7V;DIO2352 7.5V。5V 系统 OK,但瞬态高压要评估。 单通道不要混:HCR8551 为 SOT23-5 封装,与双通道 8 脚版本引脚不兼容;即使对比单通道型号,替换前也务必先核对具体封装与引脚。 替换警告:pin-to-pin 兼容 ≠ 直接替换。HCR8552 带宽比 AD8552 高 6 倍以上,反馈网络不变的情况下,相位裕度和噪声特性都会变。替换后必须重新验证稳定性和噪声。 04 典型案例:3.3V 低边双向电流检测 这是 HCR855X 手册给出的经典电路,非常适合展示 HCR8552 的双通道价值——一路做差分放大,一路做基准缓冲。 设计目标 电源:3.3V 输入电流:-1A ~ +1A 输出:1.65V ± 1.54V,即 110mV ~ 3.19V 电路结构 U1A 为差分放大器,U1B 为基准缓冲器。Rsense = 100mΩ,R1 = R3 = 1kΩ,R2 = R4 = 15.4kΩ,R5 = R6 = 10kΩ(分压得 1.65V 基准)。R1~R4 用 0.1% 精度,Rsense 用 0.5% 或更好。 传递函数 误差预算 HCR8552 失调 5μV MAX → 等效电流误差:5μV / 100mΩ = 50μA 温漂 0.005μV/℃ × 165℃ → 0.825μV,等效 8.25μA 主要误差来源:Rsense 公差、R1~R4 匹配、R5/R6 分压、PCB 热电势 为什么适合 HCR8552 双通道刚好一路差分、一路基准 轨到轨输入覆盖低边共模 轨到轨输出满足 110mV~3.19V 零漂移保证小电流精度 0MHz / 5V/μs 适合负载突变和 PWM 电流检测 布局建议 开尔文连接采样电阻;差分走线等长等宽;0.1μF 去耦电容紧贴电源引脚;避免热梯度穿越敏感走线;高阻节点加 guard ring。 05 国内外双通道零漂移运放对比 选取失调、温漂、GBW、压摆率、噪声、过载恢复 6 项关键维度,对数归一化为 0-10 分(越高越好),直观对比各型号综合性能。 关键参数速查 选型结论 要速度 + 零漂移:HCR8552 优势明显(10MHz GBW,5V/μs 压摆率) 要高 ESD:RS8552(±5kV)、SGM8552(8kV)更好 要 2.5V 供电:SGM8552、DIO2352 更合适 要经典 AD8552 替代:HCR8552 pin-to-pin,但带宽高 6 倍,需重验稳定性 要最快过载恢复:RS8552 1μs,HCR8552 2μs,DIO2352 8μs 06 电子工程师调试 Checklist 记忆口诀 电源去耦贴脚放,输入过压要限流;自稳馈通加反馈,容性负载串电阻;高阻高温算偏流,替换一定重验证。 07 总结 HCR8552 的工程价值在于:5μV Max 失调、0.005μV/℃ 温漂、0.75μVp-p 低频噪声,同时给到 10MHz GBW 和 5V/μs 压摆率、2μs 过载恢复。 双通道 SOIC-8 / MSOP-8 与主流零漂移运放 pin-to-pin,适合做 3.3V/5V 精密信号链和双向电流检测。 选型时重点确认 替换原则 替换 AD8552 / RS8552 / SGM8552 / DIO2352 时,不要只看失调——要重新验证带宽、噪声、稳定性和保护。pin-to-pin 只是开始,不是结束。
禾芯荣
禾芯荣半导体 . 昨天 602
企业 | 从制造到联合开发,CKL如何服务中国半导体设备厂商?
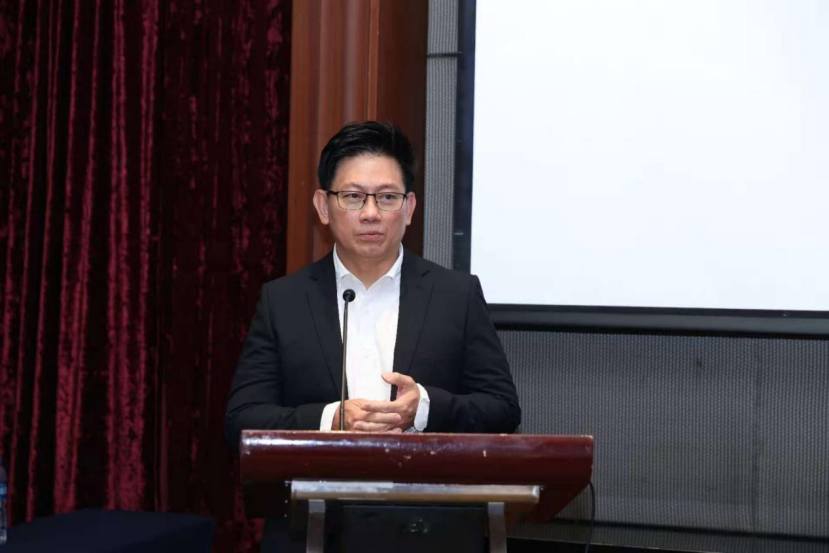
在半导体设备开发中,气体输送系统连接着工艺需求与硬件执行。管路、阀门、流量控制和加热单元能否稳定协同,关系到工艺气体的输送状态,也影响设备调试与交付。 9月发布全新品牌形象及“超越所见·科技成林”品牌口号后,超科林(CKL)于10月13日举行媒体交流会,进一步解释“在中国,为中国”战略。芯查查在现场了解到,这家2004年便在上海开展业务的企业,正把本地能力从制造延伸至研发和服务。CKL此次调整主要的目的是,应对国内设备厂商越来越快的产品迭代节奏,将CKL的长期制造经验转化为开发效率的提升。 图:CKL中国区总经理Kevin Ong 从交付产品到参与设备开发 “研发在中国,制造在中国,服务也在中国。”超科林销售总监李永岱用这三句话概括CKL的新战略。他坦言,国内气体传输领域竞争激烈,而且客户需求已从能否获得产品,转向质量、交付、服务、价格、技术的综合要求。 图:CKL销售总监李永岱 李永岱强调,经过在中国22年的发展,CKL在技术与质量方面已有长期积累, CKL还需要在保持既有质量标准的同时,缩短工程沟通和交付链条。 过去,CKL上海基地主要承接成熟产品制造;现在,国内客户有了更多定制需求,需要密集技术沟通。因此,CKL现在在推动设计、技术和质量人员提前参与客户开发,在方案阶段确认要求、排查风险,减少后续返工。据CKL介绍,其中国团队已获得相关系统的全流程工程主导权,服务范围正向设备开发前端延伸。 如今,CKL的业务除了气体与化学品输送外,其能力覆盖了加热组件、精密焊接、和系统集成。针对气体箱及复杂模组,CKL强调贯通设计协同、工程验证、供应链整合、制造与测试,以减少开发反复,并支撑批量交付。 用模块化承接差异化需求 CKL的业务覆盖气体与化学品输送、管路加热、精密焊接及系统集成。以气体输送为例,交付内容包括管路、阀门、流量计和传感器,还要完成控制与反馈的协同。 难点在于,不同工艺对气体有不同要求,不同整机厂又采用不同接口与通信协议。如果每个项目都重新设计,开发和验证负担就会增加。 据超科林制造工程总监Kevin Shi介绍,CKL通过控制模块转换客户接口信号,再向下连接质量流量控制器、阀门和加热单元,复用已有模块。这里标准化的是可复用的控制部分,气路、温度等要求仍需结合具体工艺确定。 他分享了一个国内客户案例:某种特殊气体在低温下容易液化,客户原计划由整机另设一套系统控制管路加热。CKL建议把加热控制纳入现有气体控制系统,客户最终采纳,并据公司介绍减少了额外控制成本。 这个案例说明,系统集成的价值体现在对控制关系的重新组织。更早介入设计,才能发现重复配置,并把成熟模块用于新的需求。 模块复用仍要经过验证。Kevin Shi表示,公司采用五阶段的新产品导入流程,完成客户确认、工程测试和稳定性验证后,再推进量产。缩短交期,需要依靠设计复用与流程协同,质量确认仍是必要环节。 本地化要落实到供应链与工程团队 制造基础是这一转型的支撑。据超科林高级运营总监Steven Yan介绍,超科林在上海有两家工厂,总面积15,300平方米,洁净车间7,000平方米;管路焊接中心产能约每周一万根。小批量复杂产品与大批量产品采用不同生产组织方式,为定制开发和规模交付提供配套。 图:CKL销售总监李永岱(左)、高级运营总监Steven Yan(中)和制造工程总监Kevin Shi(右)在回复媒体提问 下一步更值得关注的是供应链认证。CKL在会上披露,气柜本土化率已达约50%,目标是2026年底达到80%,并通过专项团队推进本土零部件认证。 而且,其工程团队也在持续扩充中。李永岱对芯查查表示,CKL工程卓越中心核心技术团队持续扩员,销售和工程团队的整体人员配备计划于2027年下半年完成。 结语 CKL计划将其在中国22年的制造经验,转化为面向中国本土客户的系统能力,在前端参与设计,在中端整合供应链,在后端实现可复制的量产交付。对CKL来说,这是一个新的起点,希望能通过此次战略变更,CKL能够真正串联起本地工程决策、供应链与客户开发各个链条,满足市场需求。
原创
芯查查资讯 . 2026-10-23 686
市场 | 预估2027年服务器CPU出货年增破40%,Arm-Based产品市占持续扩大
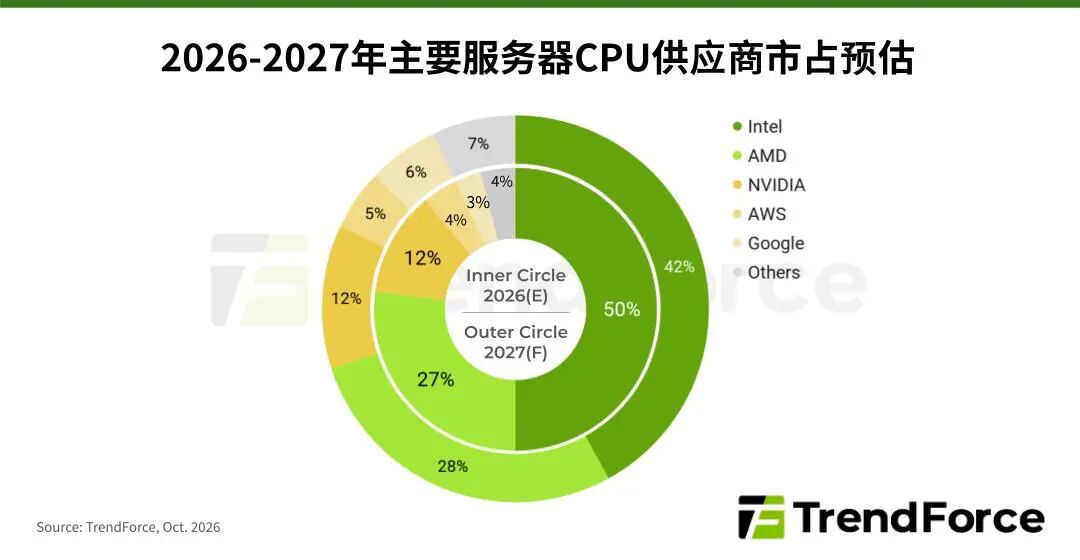
根据TrendForce集邦咨询最新AI服务器产业研究,随着各AI服务厂商积极推出AI Agent相关应用,服务器CPU需求自2025年下半年起稳步成长,预估2026年出货年增幅将达31%。2027年由于AI推理需求持续成长、Agentic AI服务渗透率提升,服务器CPU出货量有望再年增逾40%,不过以x86阵营主导的市场格局可能出现变化。 TrendForce集邦咨询指出,因AI Agent服务兴起,预估云端数据中心服务器AI推理工作负载占比日益增加,也逐渐改变服务器内部CPU与GPU/ASIC配比,若以厂商规划服务器机柜方案及成长态势来看,将从过往的1:8向1:2、甚至1:1的方向发展,增添服务器CPU出货动能。 从竞争格局分析,2025年以Intel(英特尔)、AMD(超威)为主的x86阵营,主宰近90%市场,且AMD的占比已有提升,Arm-Based架构产品的市占率才刚突破10%。2026年x86、Arm-Based CPU皆积极出货,以争取AI推理商机。不过,Intel新品在制程、封装阶段面临调整,出货时程出现延后,由既有Emerald Rapids、Granite Rapids产品线支撑,受限于产能紧张,整体出货成长受一定影响。 AMD新品Venice已于2026年进入小规模量产,出货主力同样为既有Genoa、Turin平台,虽然加单情况因TSMC(台积电)产能紧绷而有局限,但预估今年AMD服务器CPU市占将显著成长至27%左右。 而Arm-Based CPU除AWS(亚马逊云科技)持续导入自研的Graviton CPU,NVIDIA(英伟达)Grace CPU需求也持续扩张,Google(谷歌)自研Axion CPU进入大量出货阶段,Microsoft(微软)Cobalt 100以及Arm自研AGI也进入量产出货阶段,造就2026年Arm-Based CPU出货成长优于x86产品,并且在CPU市占率突破20%。 TrendForce集邦咨询预估,2027年Arm-Based CPU市占率可望扩大至30%,动能主要来自NVIDIA Vera CPU将明显扩大出货,以及Google、AWS、Microsoft、OpenAI、Arm、Huawei(华为)等新CPU进入大量生产阶段,和Alibaba(阿里巴巴)推出倚天720/730等新CPU带动。至于x86阵营,预估Intel新品仍处于小量释出阶段,AMD出货情况则更加稳健,加上预计于2027年上半年推出新品,市占率将继续提升。
服务器
全球半导体观察 . 2026-10-23 1043
市场 | 2026 年第三季度全球 PC 出货量同比下降 21%,第四季度降幅预计扩大至 27%
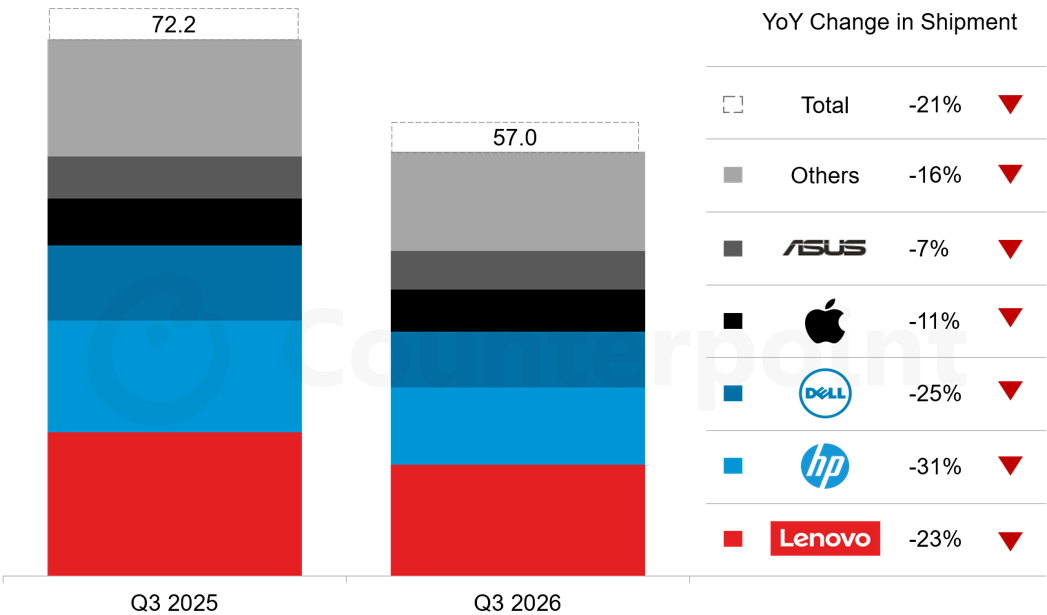
受存储及其他零部件成本高企推动 PC 价格上涨、需求承压影响,2026 年第三季度全球 PC 出货量同比下降 21% 至 5700 万台。 联想继续保持市场领先地位,华硕和苹果的出货量降幅均小于整体市场,市场份额有所提升。 消费市场需求持续疲软,商用换机需求则为市场提供了一定支撑。 2026 年第四季度全球 PC 出货量预计将同比下降 27%,2027 年全年出货量预计与 2026 年基本持平。 根据 Counterpoint Research 初步数据,2026 年第三季度全球 PC 出货量同比下降 21% 至 5700 万台,环比下降 13.8%。主要由于存储及其他零部件成本持续高企,推动 PC 价格上涨,并对市场需求形成压力。 随着价格上涨,消费者更难为换机找到充分理由,消费市场需求持续疲软。受企业设备持续更新与 Windows 系统迁移持续推进支撑,商用需求相对稳健,但仍不足以抵消整体市场的收缩。 本季度同比降幅亦源于去年同期基数较高。2025 年第三季度,Windows 10 支持终止期限前的集中采购以及关税相关的库存调整曾共同推动 PC 出货量增长。这一较高基数加大了 2026 年第三季度的同比降幅。 按 OEM 划分的全球 PC 出货量(单位:百万台) 2026 年第三季度与 2025 年第三季度对比 来源:Counterpoint Research PC 出货量初步数据 2026 年第三季度主要 PC 厂商的市场表现呈现分化,苹果与其他领先厂商之间的差距有所扩大: 联想出货量为 1500 万台,市场份额为 26.3%,尽管其出货量同比下降 23%,仍继续保持市场领先地位。 惠普以 1030 万台的出货量位居第二,市场份额为 18.1%。其出货量同比下降 31%,为出货量排名前六的厂商中降幅最大的厂商。 戴尔以 760 万台的出货量位居第三,同比下降 25%,市场份额为 13.3%。其降幅表明,相对稳健的商用需求并不能使厂商完全免受整体市场下行的冲击。 苹果出货量同比下降 11% 至 560 万台,市场份额从上年同期的 8.7% 提升至 9.8%。MacBook Neo 在一定程度上缓冲了出货量下滑,使苹果表现优于整体市场。 华硕出货量为 520 万台,同比下降 7%,环比增长 19.4%,同比降幅小于其他前五大厂商,市场份额由去年同期的 7.8% 提升至 9.2%。 上述五家厂商合计占全球 PC 出货量的 76.7%。其他厂商出货量合计为 1330 万台,同比下降 16%。 PC 存储价格环比走势 2025 年第三季度至 2027 年第一季度(预测) 来源:Counterpoint Research 存储价格追踪与预测 *本报告中的价格基于合约价。 Counterpoint Research 高级分析师 Minsoo Kang 表示:“随着存储及其他零部件成本不断上涨,整机价格随之提高,消费者也因此推迟换机,全球 PC 市场正面临日益加大的压力。商用换机周期与 Windows 迁移仍提供一定支撑,但已不足以抵消需求走弱。苹果和华硕凭借差异化的产品组合和具有竞争力的市场定位,表现优于整体市场。然而,随着价格承受能力日益成为消费者购买决策中的关键因素,即使是市场领先厂商,也难以维持出货量增长势头。” 成本上涨的影响并不仅限于产品价格提高。随着厂商优先配置更能应对零部件成本上涨的产品配置,价格敏感型消费者可选的入门级产品减少,换机难度进一步上升。即使更换老旧设备的需求依然存在,出货量也因此受到进一步制约。 Counterpoint Research 预计,2026 年第四季度全球 PC 出货量将同比下降 27%。2027 年全年出货量预计与 2026 年基本持平,表明市场有望在较低的出货量水平上趋于稳定。 Counterpoint Research 副总监 David Naranjo 表示:“PC 产业正进入结构性调整阶段。零部件成本上涨、整机价格走高以及换机周期延长,正在从根本上重塑市场格局。随着消费市场需求持续走弱,OEM 厂商面临两难局面:既要保护利润率,又要维持产品的价格竞争力。2026 年第四季度全球 PC 出货量预计同比下降 27%,2027 年预计基本持平,市场趋稳并不等同于复苏。AI PC、高端显示屏和差异化产品将带来新的市场机遇,但能够将创新与有竞争力的定价、供应链管理能力,以及对消费者和企业具有吸引力的产品价值相结合的厂商,才更有可能在竞争中取得优势。”
PC
Counterpoint 咨询 . 2026-10-23 966
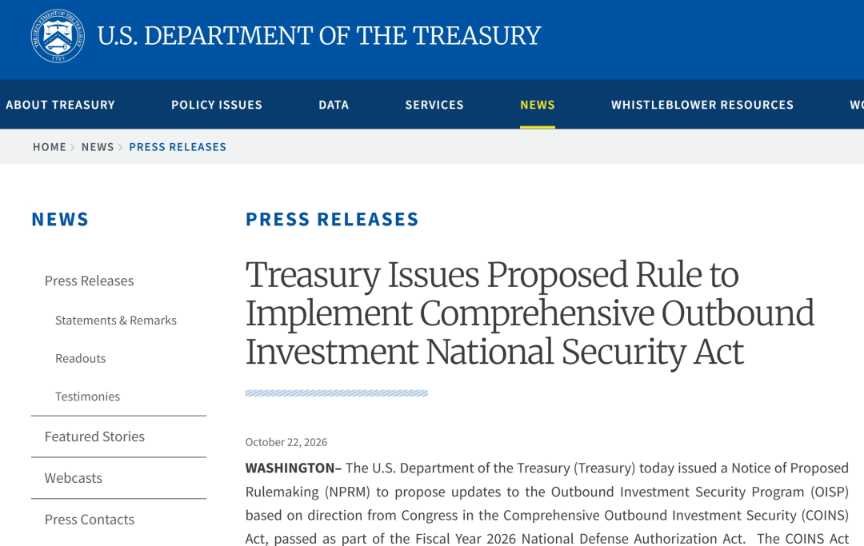
禁令 | 美国拟限制对中国生物技术、半导体等公司的投资(附原文件)
当地时间2026年10月22日,美国财政部发布了一份163页的拟议规则制定通知(NPRM),旨在根据美国国会在《全面对外投资国家安全法案》(COINS法案)中提出的指导意见,对“对外投资安全计划”(OISP)进行更新。 该法案是作为美国《2026财年国防授权法案》的一部分获得通过的。COINS法案将美国政府监管美国主体(U.S. persons)特定对外投资的做法以法律形式固定下来,并在此前美国财政部已有的“对外投资安全计划”(OISP)基础上进行了扩展。 COINS法案指示美国财政部长制定相关法规,要求: (1) 美国主体在涉及从事“需申报技术”的特定外国主体(covered foreign persons)的交易时,须向美财政部提交申报; (2) 禁止美国主体参与涉及从事“受限技术”的特定外国主体的其他特定交易。 COINS法案授权美财政部长制定法规,明确五大技术领域中“受限技术”和“需申报技术”的具体技术参数,这些领域包括:半导体技术与微电子、人工智能系统、量子信息技术、高性能计算与超级计算,以及高超音速系统。 此外,COINS法案还授权美国财政部长——在与国会相关委员会磋商并履行“通知与征求意见”的规则制定程序后——将法律明确列举范围之外、但有助于“受关注国家”发展军事、情报、监控或网络相关能力的技术纳入监管范围并进行定义。 据此,美国财政部长已将“生物技术”纳入了此次拟议的法规中。 今天发布的拟议规则制定公告(NPRM)详细阐述了该计划拟议实施过程中的关键概念和各个方面,包括: 适用于美国主体(包括任何受其控制的外国实体)的相关要求; 属于国家安全监管范围的交易类别; 相关定义; 受监管的外国主体范围; 豁免交易; 基于特定技术和产品的技术规范,用于界定国家安全监管交易的范围,涵盖领域包括:半导体技术与微电子、量子信息技术、超级智能系统、高超音速系统、高性能计算与超级计算,以及生物技术; 美国主体在履行申报义务时须向财政部提供的信息; 申请非约束性反馈及提交保密信息的流程; “知悉”标准,以及对美国主体在进行交易前开展合理且审慎调查的期望;以及 被视为违反拟议规则的行为,以及针对此类行为的相应处罚。 该征求意见期将于2026年12月7日结束。 拟议规则制定通知(NPRM)的核心要点 下文对拟议规则制定通知(NPRM)的核心要点进行概述。如需了解更多细节(包括本文所用术语的定义),请查阅该拟议规则制定通知全文(已上传至合规观澜知识星球)。 1.属于国家安全审查范围的特定交易类别:根据拟议规则制定通知(NPRM),美国主体参与的特定交易将受到管辖,包括:获取股权或或有股权;涉及可转换为股权或赋予贷款方特定权利的债务融资;组建合资企业;将或有股权转换为股权;新建投资(绿地投资)或其他企业扩张行为;美国主体主导由外国主体进行的特定交易;以及作为有限合伙人(LP)或以类似身份在非美国主体设立的集合投资基金中进行的特定投资。 2.涉及“受规管外国主体”:拟议规则还将“受规管外国主体”的定义扩展至以下实体:该实体在一个或多个“受规管外国主体”中持有表决权、董事会席位或股权,且该实体的一项或多项关键财务指标中,超过50%的份额归因于上述“受规管外国主体”。 3.与“受关注国家”存在关联:根据《COINS法案》及相关拟议规则,“受关注国家”被定义为:中国(包括香港和澳门)、古巴、伊朗、朝鲜、俄罗斯,以及马杜罗·莫罗斯(Nicolás Maduro Moros)政权统治下的委内瑞拉。 4.须申报技术与禁止技术:《COINS法案》在“须申报技术”和“禁止技术”的法定定义范围内列出了五个技术领域,并授权美国财政部长根据国家安全的合理需要,界定这些领域内各项技术的具体技术参数。《COINS法案》还授权美国财政部长增设并界定其他技术领域——即那些能够增强“受关注国家”在军事、情报、监视或网络领域相关能力的各类技术。以下是拟议规则所涵盖技术领域的概要: 半导体技术与微电子 维持现行禁令,禁止美国人士投资于特定电子设计自动化(EDA)软件、制造或先进封装设备、特定先进集成电路(IC)的设计或制造,以及集成电路的先进封装技术; 扩大禁令范围,纳入抗辐射集成电路、光子集成电路、高带宽存储器,以及其他类别的先进集成电路; 对于未被禁止的其他集成电路相关活动,维持现行的申报要求。 人工智能系统(敏感技术/系统) 扩大现有禁令,更广泛地限制美国人士投资于“受关注国家”内开发任何SI系统的实体;此举将取消针对此类交易现有的申报要求。 量子信息技术 维持现行禁令,禁止美国人士投资于量子计算机及其关键组件、量子传感平台,以及量子网络或量子通信系统; 扩大禁令范围,将美国人士对量子计算算法或应用开发的投资也纳入其中。 高性能计算与超级计算 维持现行禁令,禁止美国人士投资于超级计算机; 扩大禁令范围,纳入其他类别的先进集成电路(详见前文“半导体与微电子”部分); 针对高带宽、低延迟互连技术,新增申报要求。 高超音速系统 禁止美国人士投资以下领域:高超音速系统或能够实现高超音速飞行的推进系统;与高超音速系统相关的特定技术及赋能技术;旨在承受高超音速飞行时大气环境的特定材料;以及能够测试高超音速系统的设施。 针对美国人士投资以下领域,增设了通知要求:高超音速系统所用的传感器、控制设备和软件,以及可用于高超音速系统的其他军民两用材料。 生物技术 新增禁令,禁止美国人士投资以下领域:特定的生物衍生化合物或材料;脑机接口;生物制造设备及设施;涉及生物设计、测序及其他相关活动的生物技术或设备;生物信息学工具;以及用于自动化科学发现或实验的硬件或软件。
禁令
合规观澜 . 2026-10-23 2786
企业 | 美光奖金大涨,产线工人薪酬估将超200万
美光(Micron)10月21日与台湾美光记忆体工会(台中工会)签署劳资协议,奖酬制度全面升级,包括新增季度分润奖金等,基层至工程师总薪酬将随着大幅提高。 据台中工会预测,产线人员总薪酬可望从新台币63万元增加到超过200万元。 美光正面回应工会提出的分润制等诉求,奖酬制度全面升级,不仅新增季度分润奖金、进行结构性调薪、全面调升轮班津贴、额外增加3天有薪假,并将劳退提拨率提高至10%。 据美光台中工会预测,奖酬制度调整后,2027会计年整体年度奖酬金额,可望较2025会计年的奖酬金额大幅提升约3倍。 美光台中工会估算,基层至工程师总薪酬将大幅提高,预测产线人员总薪酬可望从63万元增加到逾200万元,初阶工程师可望从145万元增加到近400万元,中高阶工程师从200多万元增加到近600万元。 美光指出,辛苦的产线轮班人员,日班轮班津贴将增加3倍,自每月1500元增至4500元。 美光调整后总薪酬涵盖基本薪资、季度分润、激励奖金计划(IPP)、Maxout奖金、年度股权奖酬、公司退休金提拨及适用津贴,并非全数为当年度可领取的现金。
美光
大话芯片 . 2026-10-23 1288
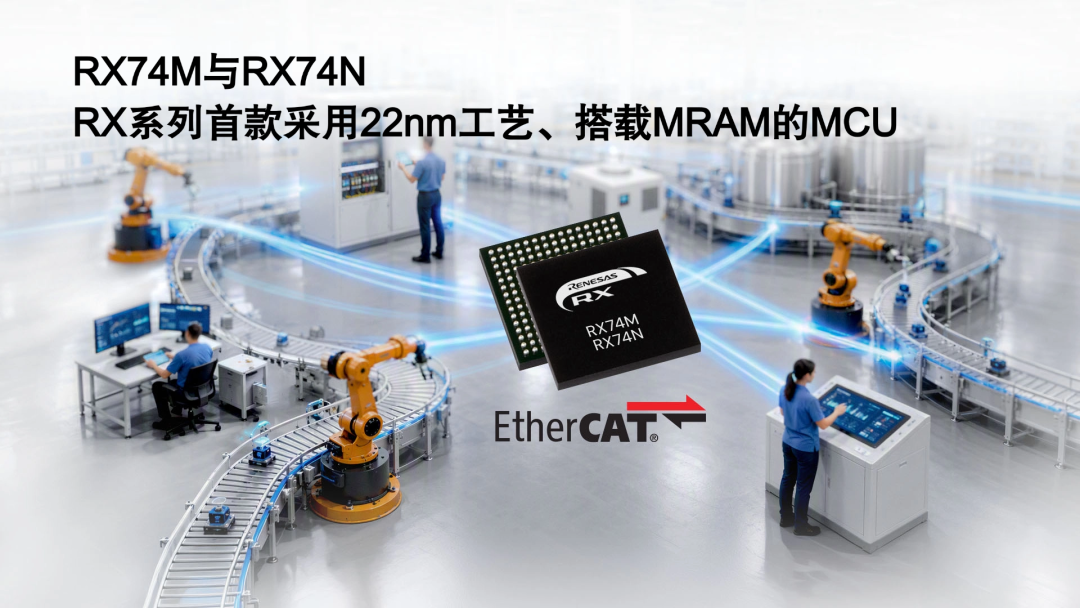
产品|瑞萨推出旗舰级32位MCU RX74M和RX74N,首次在RX家族中采用22nm工艺并搭载MRAM
高达600MHz的RXv3e内核与高速MRAM可实现快速、可靠的实时性能 RX74M可在单一器件上支持包括EtherCAT、支持TSN的千兆以太网和CAN FD在内的主流工业网络 基于硬件的安全功能可满足新一代安全需求,如符合《网络弹性法案》要求,并支持后量子密码技术 全球半导体解决方案供应商瑞萨电子(TSE:6723)今日推出全新旗舰级32位微控制器(MCU)RX74M和RX74N。两款产品的运行频率最高可达600MHz,是RX家族中首批采用22nm工艺并集成嵌入式MRAM的产品。与240MHz的上一代产品RX72M和RX72N相比,两款新品的性能均提升至两倍以上。RX74M面向工业自动化和工厂自动化设备,例如交流驱动器、工业机器人和可编程逻辑控制器(PLC);RX74N则面向包括智能电表、功率调节器以及暖通空调(HVAC)系统在内的广泛工业设备。 22nm工艺与MRAM实现高速实时处理 随着工业系统日益复杂,在网络中同步连接众多节点的同时实现稳定、高速运行的需求不断增长。RX74M和RX74N采用22nm工艺,集成600MHz RXv3e内核、1MB(兆字节)MRAM(磁阻随机存取存储器)、256KB(千字节)零等待状态TCM(紧耦合存储器)以及1.5MB SRAM,即使面对频繁中断和分支的工作负载,也能实现快速、低抖动的实时处理。与传统嵌入式闪存不同,MRAM写入数据前无需先执行擦除操作,因此可加快代码和数据更新、缩短编程时间并减少系统停机时间,从而提升需要频繁保存参数和日志或更新数据的应用的响应速度。 支持包括EtherCAT、以太网TSN和CAN FD在内的主流工业网络 市场对跨多种工业以太网标准实现无缝连接的需求日益增长,但以往支持多种协议通常需要使用多个器件。RX74M将EtherCAT从站控制器、支持TSN的千兆以太网交换机和CAN FD集成于单颗芯片中。这些功能使其能够在单颗芯片上支持EtherCAT、PROFINET和EtherNet/IP等主流工业网络,包括通过TSN实现确定性通信,以及支持以前几代产品无法实现的EtherNet/IP DLR(设备级环网)等冗余网络配置。因此,该器件可提供面向工业物联网(IIoT)的工业网络基础,将现场设备与上层系统连接起来。 面向CRA与PQC的基于硬件的安全功能 随着物联网设备不断普及,《网络弹性法案》(CRA)等法规正推动全球市场对覆盖设备全生命周期的安全措施产生更高需求。 RX74M和RX74N通过在RX CPU中集成ProtectZone,进一步增强了基于硬件的安全功能,可在单颗芯片内隔离安全区域与非安全区域。此外,新一代瑞萨安全IP(RSIP)在传统TSIP的基础上扩展了公钥密码功能,并支持认证加密以及更广泛的哈希算法,从而能够在单颗MCU中实现包括后量子密码(PQC)在内的先进、面向未来的安全方案。 瑞萨电子EP先进MCU事业部高级总监Yoshi Ishikawa表示: 工业设备开发需要具备三大关键要素:先进的实时性能、多样化的工业网络以及强大的安全性。新产品将这些要求集成于单颗芯片中,可简化日益复杂的工业设备设计,并推动工业自动化持续发展。 借助全面的合作伙伴生态系统提升开发效率 瑞萨与生态系统合作伙伴携手,为RX74M和RX74N提供解决方案,帮助客户缩短开发周期。 软件:Codewerk、RT-Labs 开发工具:IAR 实时操作系统:eForce、Zephyr RTOS 其他特性 除高性能600MHz产品外,还提供功耗降低20%以上的300MHz产品 丰富的封装阵容,包括176/224/320引脚LFBGA和100/144/176引脚LFQFP 1.62V至3.6V的宽电源电压范围,以及−40℃至+125℃(Tj)的工作温度范围 支持从外部Octa Flash执行XiP(就地执行)和即时解密 通过RX、RA和RZ家族通用的FSP(灵活软件包)构建可扩展的开发环境 成功产品组合 瑞萨将新款MCU与其产品组合中的多种兼容器件相结合,推出包括磁悬浮输送系统和集成从属执行器的智能HVAC控制在内的广泛解决方案。有关其他成功产品组合,请访问renesas.com/win。 供货信息 RX74M和RX74N现已上市。有关RX74M、RX74N及评估板的详细信息, 请访问https://www.renesas.cn/products/rx74m和https://www.renesas.cn/products/rx74n。 更多产品信息您可复制链接至浏览器中打开查阅。) Codewerk https://www.renesas.cn/zh/design-resources/partners/codewerk IAR https://www.renesas.cn/zh/design-resources/partners/iar RT-Labs https://www.renesas.cn/zh/design-resources/partners/rt-labs eForce https://www.renesas.cn/zh/design-resources/partners/eforce Zephyr RTOS https://www.renesas.cn/zh/design-resources/partners/zephyr-project 瑞萨电子合作伙伴计划 https://www.renesas.cn/zh/design-resources/partners 磁悬浮输送系统 https://www.renesas.cn/zh/applications/industrial/industrial-automation/maglev-conveyor-system 集成从属执行器的智能HVAC控制 https://www.renesas.cn/zh/applications/industrial/building-automation/smart-hvac-control-integrated-slave-actuator
瑞萨电子
Renesas瑞萨电子 . 2026-10-23 1708
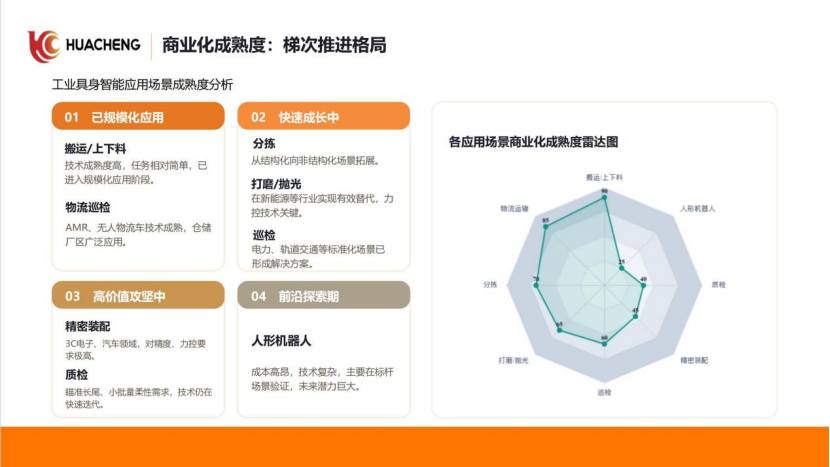
论坛回顾 | 从具身小脑到国产总线,华成工控探索机器人控制底座重构
10月14日,2026湾区半导体产业生态博览会(深圳)同期举办的“让AI走进物理世界——具身智能应用技术创新论坛”在深圳会展中心(福田)举行。论坛由深圳市半导体与集成电路产业联盟、深圳市机器人协会主办,中电港芯查查协办,汇聚来自优必选、华沿机器人、阿加犀、AMD、华成工控、Molex、三未信安、黑芝麻智能、迈来芯、进迭时空等产业代表。 华成工控董事、具身行业总监杜晓磊以《基于国产总线的具身智能运动控制底座重构》为题,围绕工业具身机器人的落地需求,介绍了华成工控的具身小脑运动控制方案,并重点分享了面向机器人内部通信与布线问题的智爻总线探索。 一、从工业应用需求出发,构建具身运动控制底座 从春晚上的机器人表演,到机器人马拉松,再到人形机器人在半马比赛中刷新纪录,具身智能正从科研教育和商业服务逐步走向工业应用。搬运、上下料、快递分拣等场景已经出现落地案例,但在精密装配等任务中,机器人仍面临技术挑战。 工业应用还需要考虑投资回报率(ROI)和设备可靠性。杜晓磊指出,随着机器人本体成本下降,工业现场对设备稳定性的要求依然很高,机器人需要具备持续、可靠的作业能力,才能胜任制造业流水线上的工作。 华成工控成立于2005年,长期从事线性机器人和工业机器人控制系统研发,并于2023年开始布局具身智能。依托多年运动控制经验,公司将技术切入点放在具身小脑,希望把已有的控制算法与工程经验转化为可直接调用的运动控制能力。 二、具身小脑:让大模型调用机器人的运动能力 在大小脑分层架构中,大脑负责感知、认知、决策和任务规划,小脑负责运动执行、精度控制与实时响应。大脑规划任务后,还需要小脑协调关节和执行机构,将任务转化为实际动作。 华成工控提供即插即用的具身小脑控制方案,帮助客户减少底层运动控制算法的开发工作。 杜晓磊将其概括为:“通过大模型来调用整个身体的运动。”除独立的小脑控制系统外,华成工控也在探索将小脑嵌入大小脑协同架构,让上层模型更直接地调用底层控制能力。 目前,华成工控在轮式具身机器人领域布局较多,相关方案可覆盖底盘、腰部、双臂及头肩颈等部位,控制轴数可达32轴。围绕具体工业工艺,公司还展示了端子装配等应用,并探索利用垂域模型提升装配任务的自主执行能力,推动机器人从依靠编程完成动作,逐步转向更自主的运动。 当机器人需要协调更多关节、完成更复杂的操作时,控制系统还必须与相机、触觉传感器等设备协同工作。这不仅涉及动作如何执行,也涉及执行过程中产生的各类信号如何传输,由此引出了机器人内部通信架构的改进需求。 三、 智爻总线:将实时控制、高带宽数据与供电整合到一条链路 具身机器人在执行任务时,需要关节模组实时接收控制信号,也需要相机传输视觉数据。对于配备灵巧手的机器人,视触觉等传感数据还会进一步增加通信需求。 这些信号对传输的要求不同,例如关节控制强调实时性,相关通信可能需要在1毫秒以内完成。视觉和视触觉数据则需要更高带宽。此外,视觉相机可能采用GMSL、USB或网线等不同连接方式,当多类线路集中在机械臂内外部,特别是需要穿过中空关节时,布线、装配和结构设计都会变得复杂。 目前,EtherCAT已在工业控制领域形成较成熟的应用生态。其主站有开源和授权方案,从站相关IP也已集成到多种芯片方案中,伺服驱动、I/O和传感器等设备具有较好的接入基础。既然已有成熟的工业总线,为什么还要探索智爻总线? 杜晓磊给出了两个方向: 1.推动国产工业总线的自主可控; 2.解决具身机器人在实际应用中遇到的通信与布线问题。 智爻总线由华为牵头推动,华成工控参与相关工作并承担演示方案开发。其核心思路是将实时控制信号、高带宽数据传输与供电整合到同一链路中。 关节模组的实时控制、相机的视觉数据,以及灵巧手的视触觉信号,可以通过融合后的总线进行传输,同时满足设备供电需求。杜晓磊对此解释道:“将实时信号、高带宽,还有供电都集成在一起。” 在传输能力上,相关方案目前可支持千兆级带宽,并提供供电能力。面向相机数量更多、数据量更大的应用场景,未来还计划向万兆级带宽拓展。将多类信号融合到一条链路中,有助于减少机械臂内外部的线束数量,也为中空关节和末端执行器的结构设计提供便利。 不过,技术方案要真正推广,还需要完善配套生态。EtherCAT经过多年发展,已积累丰富的主站、从站和设备接入方案。智爻总线在推进自主可控的同时,也需要逐步解决相关设备接入与协同应用的问题。 结语 除智爻总线外,华成工控还提供关节模组驱动方案,供相关客户进行产品开发。其最新方案将关节模组驱动、编码器和力矩传感器集成为一体,旨在缩小关节模组的厚度。 对于需要在有限空间内布置多个关节的具身机器人,更轻薄的关节模组能够为本体结构设计提供更大的灵活性。 从具身小脑的运动控制,到智爻总线对实时信号、高带宽数据和供电的融合,华成工控的技术布局围绕机器人如何执行任务、如何连接内部设备展开。杜晓磊希望通过这些方案,推动具身机器人进一步适应工业应用,最终实现“让我们的具身机器人真的能够来干活”愿景。
华成工控
芯查查资讯 . 2026-10-23 833
48V降压芯片怎么选不炸机?HCR3422 这颗 60V/2A 异步降压值得看
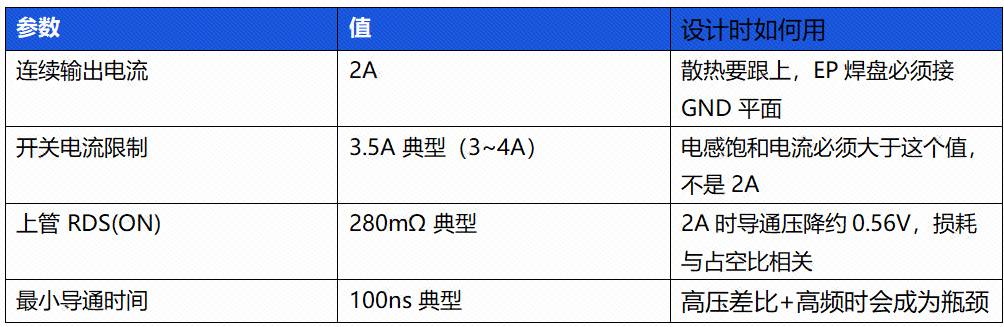
做工业控制的工程师大概都遇到过这种事:48V 总线转 5V,选了颗标称 40V 的buck芯片,实验室跑得好好的,到了现场电机一启动,输入端浪涌一打,芯片直接炸。回头看规格书,40V 是工作电压上限,不是耐压——可谁让它便宜呢。 还有一种情况:选了颗 55V 的芯片,觉得 48V 留了 7V 裕量够了,结果热插拔瞬间电压尖峰冲到 60V 以上,芯片又挂了。 48V/24V 工业系统选buck芯片,电压裕量、短路保护、成本、效率,每一项都在拉扯。这篇文章以禾芯荣 HCR3422 为例,聊聊一颗 60V/2A 异步buck DC-DC 在实际设计中该如何看、如何用、如何与竞品对比。 1. 先搞清楚:这颗芯片有何能力,有何局限 HCR3422 是一颗电流模式控制的异步buck(Step-Down)DC-DC 转换器。 核心指标:4.5V~60V 宽输入、2A 连续输出、200kHz 固定频率(RT 电阻可在 100kHz~2MHz 间调节)、0.8V 反馈基准、130μA 静态电流、SOP-8(EP) 封装。 它在系统里的位置很明确: 48V/24V 工业总线 -> HCR3422(buck)-> 5V/3.3V 后级电路 说直白点: 适合:48V 工业总线转 5V/3.3V、24V 系统转 5V、电池供电设备前级buck、分布式电源系统——这些是它的主场。 不适合:几十安的大电流它做不了,纳安级超低功耗待机也不是它的菜。要大电流找更大电流型号,要微功耗找 LDO 或 nano-IQ 器件。 封装只有 SOP-8(EP) 一种,带裸露散热焊盘,RθJA=50°C/W,全工业级 -40°C~125°C。 2. 参数如何看:别只看标称值,要看背后的设计余量 2.1 输入电压:60V 工作、66V 极限值,这 6V 裕量有多重要 HCR3422 工作输入 4.5V~60V,极限值 66V。 强调这点,是因为 48V 工业总线不是干净的 48V——电机反冲、热插拔浪涌、继电器断开瞬间的尖峰,分分钟冲到 60V 以上。HCR3422 的 66V 极限值意味着:即使有瞬态过冲,只要不超过 66V,芯片不会立即损坏。 对比一下就知道差距了:MP4560 上限 55V,48V 系统只有 7V 裕量,浪涌一来就悬;LM2596 上限 40V,48V 系统直接不能用。如果你的系统有电机、继电器或者长走线,输入端建议再加 TVS,但芯片本身的耐压裕量是首要防线。 2.2 输出电流:标称 2A,但电感得按 3.5A 选 这里有个新手容易犯的错:输出 2A 就选个饱和电流 2.5A 的电感。不对。短路或负载瞬态时,电感电流会冲到限流值 3.5A,如果电感在这之前饱和,电流会失控,轻则纹波爆炸,重则烧芯片。电感饱和电流至少留 3.5A 以上,建议 4A。 散热方面,上管 RDS(ON)=280mΩ,2A 时导通压降约 0.56V。导通损耗 = I²×R×D,48V→5V 时占空比约 10%,导通损耗约 0.12W;但开关损耗随输入电压和频率增大, 500kHz/48V 时约 0.3~0.5W。芯片自身总损耗约 0.5~0.8W,EP 焊盘必须打至少 4 个过孔到内层 GND 平面,GND 覆铜面积 ≥200mm²。不做散热,满载时芯片表面会摸到 60°C 以上。 2.3 开关频率:并非越高越好,100ns 最小导通时间是硬约束 HCR3422 可以通过 RT 电阻在 100kHz~2MHz 之间设频率。频率高,电感小、动态响应快;频率低,开关损耗小、效率高。这个权衡大家都知道,但有个约束容易被忽略: 最小导通时间 100ns。48V→5V 时占空比约 10%,如果频率设到 2MHz,需要的最小导通时间 = D/f = 0.1/2MHz = 50ns,小于芯片的 100ns 最小值。结果就是芯片无法正常调节,输出不稳定或丢脉冲。 所以 48V→5V 建议频率不超过 500kHz。24V→5V(占空比约 21%)可以跑到 1MHz 左右。频率选择不是拍脑袋,要算。 2.4 异步架构:多一颗二极管,但芯片便宜不少 HCR3422 是异步buck,内部只有上管 MOSFET,下管需要外部肖特基二极管续流。 在 60V 这个电压等级,异步架构是主流选择——同步整流需要集成两颗高压 MOSFET,芯片成本会显著上升。本文对比的 MP4560、TI 60V/3.5A buck、LM2596、XL7015 全部是异步架构,都需要外接续流二极管。 异步架构对你的设计意味着: 1.成本:多一颗肖特基(推荐 SS360,3A/60V),但芯片本身比同步方案便宜,整体 BOM 成本更低。 2.效率:二极管正向压降 0.3~0.5V,续流期间有损耗。48V→5V/2A 时二极管续流损耗约 0.7W,是整机损耗的主要来源。选低压降肖特基能直接提升效率。 3.布局:二极管必须紧贴 SW 和 GND 引脚。它和输入电容、IC 构成的电流回路是整板 EMI 的主要来源,面积越小越好。 2.5 输出电压设定:0.8V 基准,分压电阻如何计算 FB 基准 0.8V,精度 ±1.5%。输出电压由分压电阻设定(R2 为上分压电阻接 VOUT 到 FB,R3 为下分压电阻接 FB 到 GND): VOUT = 0.8V x (1 + R2/R3) 规格书推荐 R2=20kΩ,常用输出对应的 R3: 一个小技巧:在下分压电阻 R3 上并联 10pF~100pF 前馈电容,可以改善负载瞬态响应。分压电阻不建议取太大——下电阻在 1kΩ~10kΩ 范围比较合适,太大容易拾取 SW 节点噪声,太小则增加静态功耗。 2.6 轻载效率:PFM 模式让待机功耗下来 HCR3422 静态电流 130μA,关断电流小于 1μA。轻载时自动进入 PFM 模式,开关频率随负载降低,减少开关损耗。 对比 LM2596 静态电流约 5mA、XL7015 约 2.5~5mA,差了几十倍。如果你的设备有电池供电或待机功耗要求,这个差距很关键。不过 PFM 模式轻载纹波会比 PWM 大,对纹波敏感的应用要注意。 2.7 短路保护:频率折返比单纯限流靠谱之处 很多便宜的buck芯片短路保护就是简单限流——短路时关断上管,但在 60V 高输入电压下,最小关断时间内电感电流可能降不下来,导致电流 runaway,越限越大,最终烧机。 HCR3422 用的是频率折返:检测到过流后开关频率逐级 2 分频(可达 128 分频),周期拉长,给电感电流足够的下降时间。这个机制在高压短路场景下特别重要,是工业现场可靠性的关键。 其他保护:输入欠压锁定(UVLO 3.6V/3.4V)、热关断(150°C/135°C 恢复)、RT 引脚短路保护。 3. 两个实用功能:同价位芯片里不多见 3.1 PG 电源好信号:省掉一颗电压监控芯片 PG 是开漏输出,输出电压在目标值 ±12% 以内时拉高,超出时拉低。 这个功能在多电源系统里很实用:用 PG 控制后级 DC-DC 的 EN 引脚做上电时序,或者接到 MCU 做电源故障报警。MP4560、TI 60V/3.5A buck、LM2596、XL7015 都不带 PG,要实现同样功能得额外加一颗电压监控芯片,占面积又加成本。 3.2 频率可调:同一颗芯片覆盖不同设计需求 100kHz~2MHz 的可调范围意味着:同一个料号,低频档用来做高效率大电流方案,高频档用来做小体积方案,物料归一化对采购和库存都友好。MP4560 虽然也能到 2MHz,但 55V 输入限制了 48V 应用;TI 60V/3.5A buck 范围更宽(100k~2.5MHz)但价格更高。 4. 实战:48V→5V/2A 如何设计 电感计算(ΔIL=0.8A,fSW=500kHz): L = VOUT x (VIN-VOUT) / (VIN x dIL x fSW) = 5 x 43 / (48 x 0.8 x 500000) = 11.2uH -> 取标准值 10uH 效率估算:48V→5V/2A 时,上管导通损耗约 0.12W,二极管续流损耗约 0.7W,加开关损耗和电感铜损,总损耗约 1.2~1.5W,效率约 87%。 5. PCB 布局:这四个地方做错,参数再好也白搭 1.功率回路最小化:由 CIN、IC、续流二极管构成的交流回路(Hot Loop)面积必须最小。这个回路里有高 di/dt 电流,面积大了 EMI 辐射直接超标,后期加磁珠滤波都救不回来。 2.输入电容就近:CIN 通过宽铜皮或过孔阵列紧贴 VIN(Pin7)和 GND(Pin5/EP),高频陶瓷电容放最靠近 IC 的位置。 3.反馈走线隔离:FB 分压电阻靠近 FB 引脚,FB 走线远离 SW 和电感。SW 节点铜箔在满足载流前提下尽量小,SW 下方不要走信号线。 4.散热焊盘:EP 焊盘至少 4 个过孔到内层 GND,GND 覆铜 ≥200mm²。满载时这是主要散热路径,省不得。 6. 和竞品比:哪些场景选谁 vs TI 60V/3.5A buck:同为异步、同需外接二极管。TI 60V/3.5A buck 上管 92mΩ(vs HCR3422 的 280mΩ)导通损耗更低、3.5A 电流余量更大、可同步外部时钟,但贵 30%~50%,且没有 PG。2A 以内、要 PG 监控选 HCR3422;电流更大或追求更高效率选 TI 60V/3.5A buck。 vs MP4560:参数最接近,同样异步、0.8V 基准、2A、250mΩ 上管,但 55V 输入在 48V 系统裕量不足。工业现场有浪涌的场景,60V 比 55V 安心。 vs LM2596:经典款,极便宜,但 40V 不能上 48V,150kHz 电感大,5mA 静态电流不适合低功耗。只适合 24V 及以下、对成本极度敏感的场景。 vs XL7015:80V 输入上限,但只有 0.8A(48V 转 5V 时推荐不超过 0.6A)。小功率辅助电源可以选,2A 主功率轨不够用。 7. 选型快速判断 输入可能超过55V? -> 选60V以上:HCR3422 / TI 60V/3.5A buck 输出电流超过2A? -> TI 60V/3.5A buck(3.5A) 要PG电源好信号? -> HCR3422(这几款里独有) 成本敏感、输入<=36V? -> LM2596 小功率(<0.8A)、超高压? -> XL7015 48V转5V/2A、要均衡 -> HCR3422 8. 写在结尾 HCR3422 不是参数顶格的buck芯片——上管导阻比不过 TI 60V/3.5A buck 的 92mΩ,价格比不过 LM2596 的经典方案。但在 48V/2A 这个工业电源很常见的需求点上,它把该做的都做了:60V 耐压留了裕量、频率折返短路保护扛得住现场故障、PG 信号省了外围、频率可调方便物料归一化。 用这颗芯片,记住三个设计约束: 8.频率:48V 输入时频率别超 500kHz,100ns 最小导通时间是硬限制 9.二极管:异步架构必须外接肖特基,二极管位置决定 EMI 成败 10.电感:电感饱和电流按限流 3.5A 选,不是按输出 2A 这三点不犯错,HCR3422 在工业 48V buck场景里就是一颗靠谱、省心的选择。 本文参数均来自 HCRSemi HCR3422 原厂规格书,竞品参数来自各厂商公开数据手册,设计建议基于通用开关电源设计实践。具体应用请以现行版规格书和实际测试为准。 内容验真 HCR3422 核心参数:输入 4.5~60V(极限值 66V)、输出 2A、FB 0.8V(±1.5%)、RDS(ON) 280mΩ、限流 3.5A、IQ 130μA、关断 <1μA、频率 100k~2MHz、Ton_MIN 100ns、RθJA 50°C/W、PG ±12%、UVLO 3.6V/3.4V、热关断 150°C/135°C,均来自 HCRSemi HCR3422 原厂规格书,测试条件 VIN=12V、TA=25°C。 分压电阻:R2=20kΩ(上电阻)、R3=3.8kΩ(下电阻,5V 输出)为规格书推荐值,公式 VOUT=0.8V×(1+R2/R3) 与规格书一致。 TI 60V/3.5A buck 参数:4.5~60V、3.5A、92mΩ 高侧 MOSFET、146μA IQ、异步(需外部续流二极管 B560C-13-F),来自 TI 60V/3.5A buck 数据手册(SLVSBB4)。 MP4560 参数:4.5~55V、2A、250mΩ、120μA IQ、异步,来自 MPS 产品页及 MP4560 数据手册(Rev.1.0)。 XL7015 参数:5~80V、0.8A、150kHz、1.25V FB、IQ 2.5~5mA、异步、TO252-5L,来自芯龙半导体 XL7015 数据手册(Rev 1.8)。 LM2596 参数:4.5~40V、3A、150kHz、1.23V FB、异步,来自 TI/ON Semiconductor LM2596 数据手册。 设计公式:电感计算公式、输出电压分压公式均为开关电源通用设计公式;效率 87% 为基于器件参数的工程估算,实际效率受二极管选型、电感 DCR、PCB 布局影响,需以实测为准。
禾芯荣
禾芯荣半导体 . 2026-10-23 1 1 805
论坛回顾 | AMD:从异构计算到开放生态,为机器人打造协同运行的物理AI底座
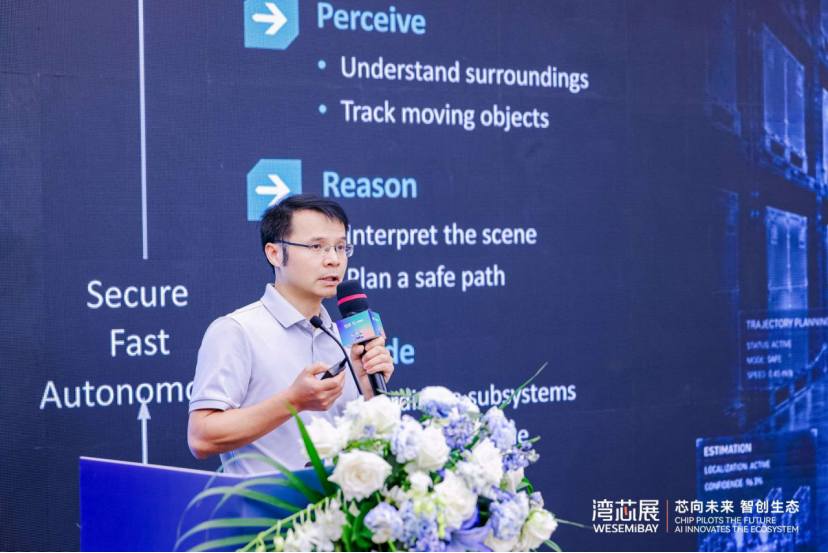
10月14日,2026湾区半导体产业生态博览会(深圳)同期举办的“让AI走进物理世界——具身智能应用技术创新论坛”在深圳会展中心(福田)举行。论坛由深圳市半导体与集成电路产业联盟、深圳市机器人协会主办,中电港芯查查协办,本次论坛汇聚了优必选、华沿机器人、阿加犀、AMD、华成工控、Molex、三未信安、黑芝麻智能、迈来芯、进迭时空等具身智能机器人产业链上下游企业代表。 AMD大中华区嵌入式销售部门物理AI业务拓展总监张磊(Louis Zhang)以《Powering Physical AI for Robotics》(赋能机器人物理AI)为题,分享了面向机器人的异构计算、统一内存及开放软件生态方案。他认为,物理AI与只在屏幕中运行的AI应用不同:推理结果必须转化为物理动作,并在运动过程中持续根据环境变化作出响应。因此,衡量平台不能只看单一算力指标,还要看多项任务并发时的时延、稳定性和控制精度。 图:AMD大中华区嵌入式销售部门物理AI业务拓展总监张磊。 物理不能只看算力 在张磊看来,物理AI与传统AI应用的的重要区别,是推理结果必须转化为实际动作,并在运动过程中持续根据环境变化作出响应,行程感知、推理、决策与执行的完整闭环。因此,机器人平台不能只看单一算力指标,还要看多项任务并发时的时延、稳定性和控制精度。 张磊将机器人计算拆分为两类相互依赖的工作。CPU承担导航、任务规划、多智能体调度、实时控制和系统运行;AI加速单元负责视觉感知、状态估计、模型推理及学习型控制。两类任务之间需要频繁交换数据。 如果采用相互独立的“大脑”和“小脑”模块,跨模块通信与数据搬运可能增加时延。AMD提出的思路是让CPU、集成GPU和NPU共享统一内存:CPU协调任务,GPU承担较大的视觉和模型负载,NPU运行持续在线、功耗敏感的推理任务,从而避免所有工作负载集中于同一计算引擎。张磊将其称为面向机器人的“大小脑融合”。 这一解决方案的重点就是让不同单元在共享数据的基础上协同工作,为机器人兼顾智能推理与低延迟执行提供计算基础。 X100面向工业嵌入式需求 为此,AMD推出了一款针对机器人的核心产品,AMD Ryzen AI Embedded X100系列。据张磊介绍,该系列最高配置16核32线程CPU、40个GPU计算单元和50 TOPS的XDNA 2 NPU,并支持最高128GB统一内存、273GB/s内存带宽。 张磊强调的是这些资源如何配合:控制、规划与推理可以分配给不同计算单元,通过共享内存减少数据交互环节。产品还面向长期运行的嵌入式场景,AMD标称支持工业温度范围和10年生命周期。对于规模、功耗要求不同的机器人,AMD同时提供P100系列,以不同配置为产品扩展提供选择。 从芯片延伸到开发平台 为降低客户从芯片到搭建系统的工作量,AMD进一步提供基于X100的Kria AI系统级模组,以及集成CPU、GPU、NPU和FPGA的Kria AI机器人开发平台,覆盖原型开发与面向部署的硬件需求。 该模组采用120✕120mm的COM-HPC形态,意在缩短客户从芯片选型到系统集成的路径。 对于希望快速完成原型的团队,Kria AI Robotics Developer Platform把CPU、GPU、NPU及FPGA相关能力与开发环境组合起来。张磊认为,预先集成的平台可以减少重复搭建底层环境的工作,让团队把时间用在模型、控制和应用迭代上。 开放软件降低迁移门槛 硬件之外,张磊将开放软件生态作为另一重点:AMD Robotics Software Suite结合ROCm平台、ROS2、机器人SDK及加速节点,提供视觉、导航、操作等开发资源,并延续开发者熟悉的x86和ROS工作流程。 据张磊介绍,开发者可在PyTorch等框架层调用AMD集成GPU;已有CUDA代码则可通过HIP、HIPIFY等工具转换,并结合对应计算库及必要优化完成迁移。 结语 张磊强调,AMD的机器人布局不止于“大脑”。在在“脊柱”通信层,Versal等自适应计算器件面向跨节点协调;在关节层,FPGA用于低延迟多轴控制;在传感层,相关平台支持实时数据接入与融合。 为应对机器人产业供应商分散、集成环节复杂的问题,AMD还通过Robotics Partner Network连接模型、传感器、中间件、仿真及系统集成伙伴,以参考系统、优化软件和验证资源降低研发门槛。
AMD
芯查查资讯 . 2026-10-23 1050
论坛回顾 | Molex:从关节穿线到高速视觉,可靠互连如何支撑机器人量产?
10月14日,2026湾区半导体产业生态博览会(深圳)同期举办的“让AI走进物理世界——具身智能应用技术创新论坛”在深圳会展中心(福田)举行。论坛由深圳市半导体与集成电路产业联盟、深圳市机器人协会主办,中电港芯查查协办,本次论坛汇聚了优必选、华沿机器人、阿加犀、AMD、华成工控、Molex、三未信安、黑芝麻智能、迈来芯、进迭时空等具身智能机器人产业链上下游企业代表。 机器人从“动起来”走向“稳定量产”,挑战不只在芯片、算法和电机,也在连接器与线束。在本次论坛上,Molex客户经理周斌以《Molex接插件在机器人领域的应用与赋能》为题,从高速数据、运动可靠性和规模制造三个维度,分享了机器人互连的工程实践。 从样机到量产,连接要求升级 随着机器人上摄像头与传感器增多,主控和视觉链路需要更高的传输能力;关节持续弯折、扭转和振动,要求连接在动态工况下保持稳定;样机阶段能够靠手工装配和反复调试,完成机器人的走线与装配。 但进入量产后,线束如何复制、接口是否容易装配,持续运动后是否松脱,都会影响机器人的交付效率与整机可靠性。也就是说,连接方案必须标准化。因此,连接方案不能只按单个接口选型,还要同时考虑电源、信号、空间、运动方式和线束工艺。 MiniMix破解关节穿线难题 关节的中心孔穿线是机器人连接的一个痛点问题。周斌以采用行星减速器的关机模组为例介绍,部分手腕、手肘等位置的中心孔仅有数毫米,常规线束装好端子和护套后难以穿过。而如果改为外部走线,又会占用空间,增加结构设计难度。 针对这一问题,Molex推出了集成电源与信号的MiniMix混合连接方案。并以“2个电源触点+3个信号触点”、“2个电源触点+5个信号触点”、“2个电源触点+8个信号触点”等不同组合适配关节尺寸。通过小型化线端结构适应狭小通孔,穿线后再与板端连接。 其价值不仅在于缩小了接口,而且简化了装配:减少穿线、接线和返工环节,有助于降低量产工时。而电源与信号一体化,也为灵巧手对外连接提供了选择。 高速视觉不仅需要带宽 随着摄像头向头部、胸部和手腕等位置延伸,机器人主控与感知系统之间的连接需要兼顾速率、尺寸和布线路径。Molex的Mirror Mezz高速板对板平台最高支持112Gbps,用于高密度计算板级互连;HFM高速同轴互连则面向摄像头及感知链路。 据周斌介绍,Mirror Mezz最高支持112Gbps,提供不同堆叠高度,面向主控板间的高速数据交换;HFM系统频率最高可达20GHz,相比传统FAKRA接口,体积最高可缩小80%,适配GMSL等摄像头传输链路。 周斌举例称,已有项目将同轴线从胸口主控模组经肩、肘延伸至手部相机。这段路径不仅考验高速信号传输,也对线材的反复弯折和扭转能力提出要求。 锁紧与浮动应对持续运动 外部接口同样要面对运动环境。普通USB-C在机器人振动和冲击下可能松脱,因此Molex在这一接口上加入机械锁扣。周斌称,锁定后可实现90N保持力;周斌表示,Molex的USB-C接口规格还包括USB 3.2最高10Gbps数据速率及最高240W供电能力。该方案对应调试、扩展和外部I/O等需要反复插拔,同时又要防止接口松脱的场景。 关节执行与控制板之间,Molex开发了MiniSquare、Micro-Lock Plus及浮动板对板等产品。MiniSquare用于小型化千兆以太网连接,可在空间受限的模组中替代体积较大的RJ45接口;Micro-Lock Plus采用1.25毫米间距及正向锁扣。对于驱动板与信号板叠放、装配位置存在偏差的结构,浮动板对板连接器可在X、Y、Z方向吸收一定偏移。周斌认为,这类设计有助于降低装配难度,并改善振动环境下的连接稳定性。 灵巧手需要分层互连设计 灵巧手的关键词是轻、小、柔性,但不同位置的需求并不相同:手腕主链路需要兼顾通信和供电;掌内控制板与手指电机、传感器之间则要布置更密集的线对板、板对板及FFC/FPC连接;手指区域则更关注柔性布线与重复弯折。 Molex给出的组合包括0.8至1.25毫米间距线对板、SlimStack和浮动板对板,以及Easy-On等柔性电路连接产品。周斌在分享时表示,相关千兆以太网对外接口已在头部客户形成千件级出货,混合连接方案也已导入新的头部企业项目。 结语 回到产业协作,周斌将Molex的价值归结为产品覆盖、跨行业经验、工程协同和规模制造:将汽车、工业及数据通信领域的互连经验带入机器人,围绕信号完整性、机械结构、线束、样品和量产验证与客户共同设计。 他还提到与中电港的生态协作:中电港提供覆盖计算、控制、视觉、通信、存储和电源的器件资源,Molex则以连接方案串起各个模组,形成可复制的参考架构,打通样品、技术支持与供应链,帮助客户缩短选型验证周期。
molex
芯查查资讯 . 2026-10-23 840
技术 | 升压芯片标称3A,为什么电感电流冲到10A?HCR6679 15A升压设计指南
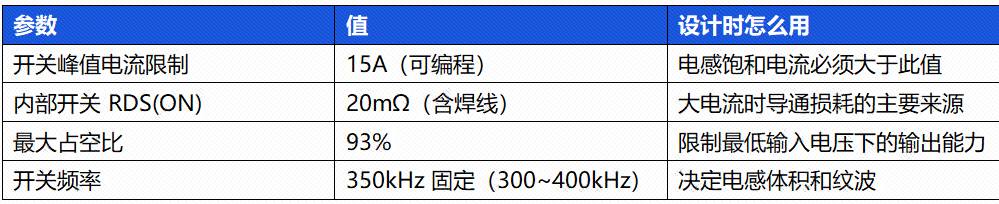
做便携音箱和快充的工程师大概都踩过这个坑:选了颗标称"5A 开关电流"的升压芯片,12V 升 24V 带 2A 负载,电感选了个饱和电流 6A 的,结果上电没多久电感饱和、芯片炸机。回头一算,升压拓扑里电感平均电流根本不是输出电流——12V 升 24V/2A 时电感平均电流是 4A,用 4.7μH 电感时纹波超过 3A,峰值冲到 5.8A。 还有一种情况:项目要 24V 输出给 D 类功放供电,找了一圈发现主流大电流升压芯片输出最高只有 12V 或 16V,电压不够;能做到 24V 以上的电流又只有 2~4A,带不动。 这篇文章以禾芯荣 HCR6679 为例,聊聊一颗 15A 开关电流、26.8V 输出的异步升压芯片在实际设计中该怎么看、怎么算、怎么和竞品比。 1. 先定位:这颗芯片能干什么,不能干什么 HCR6679 是一颗电流模式控制的异步升压(Boost)DC-DC 转换器,内部集成 20mΩ N-MOS 功率开关(含焊线电阻)。 核心指标:2.7V~25V 宽输入(PVIN)、最高 26.8V 输出、15A 可编程峰值开关电流、350kHz 固定频率、1.204V 反馈基准、0.35mA 静态电流、ESOP-16L 封装。 它在系统里的位置: 锂电池/12V铅酸 -> HCR6679(升压)-> 24V功放/Type-C PD/电机驱动 说直白点: 适合:便携音箱升压给 D 类功放供电(12V→24V)、充电宝/快充升压(3.7V→9V/12V)、USB Type-C/雷电接口电源、POS 机、平板笔记本——这些是它的主场。 不适合:输出电压超过 26.8V 做不了(28V OVP 会关断),需要电气隔离的场合做不了,几十瓦以上的大功率建议选专用控制器加外置 MOSFET。 封装 ESOP-16L,带裸露散热焊盘,RθJA=45°C/W。规格书标称环境温度 -40°C~125°C,推荐工作条件 -40°C~85°C(结温 -40°C~125°C)。 2. 参数怎么看:升压芯片的坑和降压不一样 2.1 15A 开关电流:这不是输出电流,别搞混 升压和降压最大的区别:降压芯片的电感平均电流约等于输出电流,升压芯片的电感平均电流等于输出电流除以(1-D),比输出电流大得多。 以 12V→24V/2A 为例: 占空比 D = 1 - VIN/VOUT = 1 - 12/24 = 0.5 电感平均电流 IL = IOUT/(1-D) = 2/0.5 = 4A 用4.7μH电感时纹波 ΔIL = VIN x D/(L x fSW) = 12 x 0.5/(4.7u x 350k) = 3.65A 峰值电流 ILpeak = 4 + 3.65/2 = 5.8A 所以标称 2A 输出,电感峰值电流已经到 5.8A。如果是 7.4V 双节锂电升 24V/2A:D=1-7.4/24=0.69,IL=2/0.31=6.5A,峰值超过 8A。这就是为什么很多人按输出电流选电感会饱和烧机。 HCR6679 的 15A 开关电流余量意味着:即使在低压输入、大占空比的极端情况下,也有充足的电流余量。电感饱和电流建议按 15A 选(规格书典型应用推荐 4.7μH/Isat>15A),一劳永逸。 2.2 20mΩ RDS(ON):大电流升压效率的关键 15A 开关电流下,开关管导通电阻直接决定发热。HCR6679 的 20mΩ 在同级别国产升压芯片里属于很低的水平。 算一笔账:12V→24V/2A 时电感平均电流 4A,开关管导通损耗 = IL²×RDS(ON)×D = 16×0.02×0.5 = 0.16W。如果 RDS(ON) 是 80mΩ(很多便宜升压芯片的水平),导通损耗就是 0.64W,差了 4 倍,满载时芯片温度能差 20°C 以上。 但要注意:异步升压最大的损耗不在开关管,而在外部续流二极管(见 2.3 节)。 2.3 异步架构:26.8V 输出的代价是肖特基二极管 HCR6679 是异步升压,只有低侧 MOSFET,高侧需要外部肖特基二极管续流。TPS61088、MP3429 那种同步升压内部有两颗 MOSFET,不需要外部二极管。 为什么 HCR6679 不做同步?因为输出电压 26.8V 远高于 TPS61088 的 12.6V 和 MP3429 的 16V。同步整流需要集成高压高侧 MOSFET,成本和工艺难度大幅上升。异步架构用外部肖特基解决,BOM 成本更低,输出电压也能做更高。 代价是二极管损耗:12V→24V/2A 时,二极管平均电流约等于输出电流 2A,选 VF=0.5V 的肖特基,损耗约 1.0W,这是整机最大的单项损耗。选低压降肖特基能提升约 0.5%~1% 效率。 二极管选型要注意电流余量:规格书典型应用电路(Figure 5)中用了 3 颗 SK54LS(5A/40V 肖特基)并联分担电流,因为电感峰值电流可达 5.8A 以上,单颗 5A 二极管在高温降额后余量不足。设计时可以多颗并联,也可以直接选 10A/40V 以上的单颗肖特基。反向耐压必须大于输出最高电压(含过压裕量,建议 ≥40V)。 2.4 VIN 引脚供电:PVIN 高于 12V 时要处理 HCR6679 有两个电源输入:PVIN 是功率路径(接电感),VIN 是 IC 内部电路供电引脚(Pin 5~8),VIN 绝对最大额定 18V。很多人只接 PVIN 忽略了 VIN 的供电方式,这是一个容易踩的坑。 规格书典型应用给出了三种接法: 1.低压输入:PVIN<6V:VIN 接 VOUT(通过 0Ω 电阻),从输出取电,保证芯片供电充足。 2.中压输入:PVIN 在 6V~12V:VIN 直接接 PVIN。 3.高压输入:PVIN>12V:VIN 通过电阻(典型 330Ω)接 PVIN 降压,确保 VIN 引脚上电压低于 18V。 VCC 引脚是内部稳压器输出(典型 5.7V),必须接 1μF 陶瓷电容到 GND。 2.5 两种 tr/tf 模式:效率和 EMI 一个电阻切换 这是 HCR6679 很实用的一个特性。SS/EMI 引脚有两种工作模式: 4.高效率模式:SS/EMI 只接电容 CSS(推荐 100nF):陡峭的开关沿,开关损耗小、效率高,但 SW 节点振铃大、EMI 差。 5.低 EMI 模式:CSS 并联 390kΩ 电阻 REMI:平缓的开关沿,SW 振铃小、EMI 好过认证,但开关损耗略增、效率低约 0.5%~1%。 便携音箱、蓝牙音箱这类要过 CE/FCC 认证的产品,EMI 是大难题。大电流升压的 SW 节点是整板最大的辐射源,很多人最后只能加屏蔽罩或磁珠。HCR6679 焊一个电阻就能切换模式,前期开发用高效率模式调试,认证前切低 EMI 模式,非常方便。规格书还推荐在 SW 节点串 1Ω+3.3nF RC 缓冲到 GND(封装≥1206),进一步抑制振铃。 2.6 可编程峰值电流限制(ILIM 引脚) HCR6679 的开关电流限制不是固定的,可以通过 ILIM 引脚到 AGND 的电阻 RILIM 编程设置,最高 15A。 这个功能的价值在于:不同输出功率的方案可以用同一颗芯片,通过换一个电阻设置合适的限流点,既保护芯片和电感,又避免限流点过高导致故障时电流失控。设计时按实际峰值电流的 1.2~1.5 倍设置,查规格书 Figure 4 的曲线取 RILIM 值。 2.7 输出电压设定:1.204V 基准 FB 基准 1.204V,输出电压由分压电阻设定(RUP 接 VOUT 到 FB,RDN 接 FB 到 GND): VOUT = 1.204V x (1 + RUP/RDN) 规格书推荐 RUP=510kΩ,常用输出对应 RDN: 2.8 保护机制:28V OVP + 热关断 + 逐周期限流 升压芯片有个先天问题:输出短路时,输入电压通过电感和二极管直通短路点,芯片无法断开这条通路。HCR6679 的保护策略是: 逐周期限流:逐周期限流:开关电流触及限流值立即关断低侧 MOSFET,限制电感电流峰值。 28V OVP:输出电压超过 28V 时立即停止开关,防止输出过压损坏后级电路。 热关断:结温 150°C 关断,130°C 恢复(20°C 迟滞)。 UVLO:VIN 低于 2.5V 关断(2.7V 开启),VCC 低于 2.1V 关断,防止低压误动作。 需要提醒的是:升压拓扑输出短路时输入无法断开,如果系统对短路安全有严格要求(如电池供电设备),建议在输入端串联保险丝或增加电子保险丝。 3. 两个差异化特性:同价位不多见 3.1 EMI 模式引脚 如 2.5 节所述,SS/EMI 引脚一个电阻切换开关沿斜率。在 MP3429、TPS61088 这个级别,EMI 优化通常靠 PCB 布局和缓冲电路,HCR6679 把它做成了引脚可配置,对要过认证的便携设备很实用。 3.2 宽输入+高输出的组合 2.7V~25V 输入、最高 26.8V 输出、15A 开关电流——这三个参数组合在一起,在国产 ESOP-16 封装的升压芯片里很少见。TPS61088 输出只有 12.6V,MP3429 输出 16V,XL6009 电流只有 4A。HCR6679 正好填了"24V 输出、10A 级开关电流"这个空档。 4. 实战:12V→24V/2A 怎么设计 电感电流验证: D = 1 - 12/24 = 0.5 IL_avg = 2/(1-0.5) = 4A ΔIL = VIN x D / (L x fSW) = 12 x 0.5 / (4.7u x 350k) = 3.65A IL_peak = 4 + 3.65/2 = 5.8A -> 远小于15A限流,安全 效率估算:12V→24V/2A 时,开关导通损耗约 0.16W,3 颗二极管总损耗约 1.0W,电感铜损约 0.16W,开关损耗约 0.3W,总损耗约 1.6W,理论效率约 97%。规格书给出 12V→25V/2A 效率 95%,差异主要来自二极管 VF、电感 DCR 和 PCB 铜损的实际值,工程上按 93%~95% 预估比较稳妥。 5. PCB 布局:大电流升压,布局决定生死 1. 功率回路最小化:由输入电容、电感、SW 引脚构成的回路面积必须最小。这个回路有高 di/dt 电流,面积大了 EMI 直接超标。输入电容尽量靠近电感和 PVIN 引脚。 2.SW 节点处理:SW 节点铜箔在满足载流前提下尽量短、尽量宽但不要铺大铜皮。SW 是整板最大噪声源,下方不要走信号线,可串 1Ω+3.3nF RC 缓冲到 GND 抑制振铃。 3.输出与反馈:输出电容靠近二极管阴极和 GND,二极管到 VOUT 的走线短而宽。FB 分压电阻直接靠近 FB 引脚,FB 走线远离 SW 和电感。 4.散热焊盘:ESOP-16L 裸露焊盘焊接到 PCB 大面积 GND 铜皮,下方打多排过孔到内层 GND。15A 开关电流下这是主要散热路径,不能省。AGND 和 PGND 在焊盘处单点汇合。 6. 和竞品比:什么场景选谁 vs MP3429:21.5A 开关电流、同步整流效率更高、QFN 封装体积小,但输出最高只有 16V,且 QFN 焊接和散热对 PCB 要求高。适合单节锂电升 9V/12V、30W 以内快充。要 24V 输出选不了。 vs TPS61088:10A 同步升压,频率可调范围宽,生态成熟,但输出最高 12.6V,价格较高。适合 5V/9V/12V 快充,24V 应用不够。 vs XL6009:输出最高 60V、TO263 封装散热好、价格便宜,但开关电流只有 4A,12V→24V 最大输出约 1A,功率不够。适合小功率高压辅助电源。 vs MT3608:SOT23-6 体积小、1.2MHz 频率高、成本极低,但开关电流只有 2A,适合 5V→12V/0.5A 以下小功率升压,24V/2A 完全不够。 7. 选型快速判断 8. 写在最后 HCR6679 不是参数最极致的升压芯片——开关电流比不过 MP3429 的 21.5A,价格比不过 MT3608 的几毛钱。但在"24V 输出、10A 级开关电流、ESOP 封装好焊接"这个需求点上,它几乎是同价位唯一的选择。 用这颗芯片,记住四个设计约束: 1.电流计算:电感电流按 IOUT/(1-D) 算,不是按 IOUT 算;饱和电流按 15A 选,别省。 2.二极管:异步升压必须外接肖特基,大电流时多颗并联或选 10A 以上单颗,二极管损耗是效率瓶颈。 3.VIN 供电:PVIN>12V 时 VIN 引脚必须串电阻降压,不能直接接 PVIN。 4.EMI:SW 节点面积最小化,要过 EMI 认证记得 SS/EMI 引脚并 390kΩ 电阻。 这四点不犯错,HCR6679 在便携音箱、快充、Type-C 供电这些场景里就是一颗大电流、高电压、好用的升压方案。 本文参数均来自 HCRSemi HCR6679 官方规格书,竞品参数来自各厂商官网公开数据手册,设计建议基于通用开关电源设计实践。具体应用请以最新版规格书和实际测试为准。 内容验真 HCR6679 核心参数:PVIN 2.7~25V、输出 3.5~26.8V、开关限流 15A、RDS(ON) 20mΩ(含焊线,VIN=2.7~16V)、频率 350kHz(300~400kHz)、最大占空比 93%、VREF 1.204V、IQ 0.35mA、关断 1μA、UVLO 2.7V/2.5V、VCC UVLO 2.1V、VCC 稳压 5.7V、OVP 28V、热关断 150°C/130°C、RθJA 45°C/W,均来自 HCRSemi HCR6679 官方规格书,测试条件 TA=25°C。 二极管:规格书典型应用电路(Figure 5)使用 3 颗 SK54LS 肖特基并联,Note a2 明确标注"The D1 and D2 location use the Schottky Barrier Rectifiers Diodes of SK54LS"。 VIN 供电接法:PVIN<6V 接 VOUT、6~12V 接 PVIN、>12V 串电阻,来自规格书 Figure 5 典型电路图标注。 分压电阻:RUP=510kΩ、RDN=27kΩ(24V 输出)为按规格书公式 VOUT=1.204V×(1+RUP/RDN) 计算,规格书 Table 1 给出 9.4V/12.2V/15.5V/23.9V/26.8V 推荐值。 电感推荐 4.7μH/Isat>15A、输出电容 1μF//10μF//10μF//470μF、补偿 RC=33k/CC=3.3nF/CP=47pF、RC 缓冲 1Ω+3.3nF,均来自规格书应用信息章节及 Figure 5 典型电路。 MP3429 参数:0.8~13V 输入、最高 16V 输出、21.5A 开关电流、600kHz、同步升压、QFN-13,来自 MPS 官网及 MP3429 数据手册(Rev 1.0)。 TPS61088 参数:2.7~12V 输入、4.5~12.6V 输出、10A 开关电流、200k~2.2MHz、同步升压、OVP 13.2V,来自 TI 官方 TPS61088 数据手册(ZHCSDP8)。 XL6009 参数:5~32V 输入、最高 60V 输出、4A 开关电流、400kHz、1.25V FB、异步、TO263-5,来自芯龙半导体 XL6009 数据手册(Rev 1.1)。 MT3608 参数:2~24V 输入、最高 28V 输出、2A 开关电流限制、1.2MHz、0.6V FB、异步、SOT23-6,来自西安航天民芯 MT3608 数据手册及立创商城产品页。 效率数据:规格书给出 12V→25V/2A 效率 95%、12V→18V/1.5A 效率 96%、7.2V→12V/1.5A 效率 93%;文中 93%~95% 工程估算基于规格书数据及二极管/电感损耗推算,实际效率受二极管 VF、电感 DCR、PCB 布局影响,需以实测为准。
禾芯荣
禾芯荣半导体 . 2026-10-23 1085
技术 | 音频与小信号前级,运放该如何选: 低噪声双运放 HCR5532 参数、噪声预算与稳定性设计
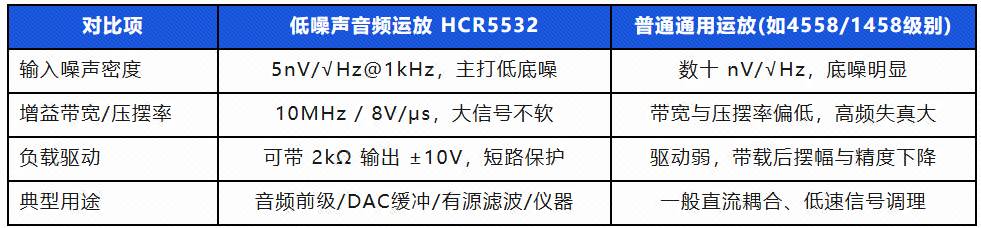
做音频前级、DAC 输出缓冲、有源滤波和微弱信号放大时,很多人把运放当成“能放大就行”的通用件,结果板子上电后先听到一团底噪、小音量时嘶声明显;驱动后级或线缆时高频发浑、方波边沿带振铃;换了几颗号称低噪的运放,噪声却没见小。问题往往不在“听感”,而在噪声预算、带宽压摆率、容性负载稳定性这几笔账没算清。 HCR5532 是一颗对标经典 NE5532 的低噪声双运算放大器:双电源 ±2.5~±18V(或单电源 5~36V),10MHz 增益带宽、8V/μs 压摆率、1kHz 输入电压噪声密度 5nV/√Hz,内部单位增益补偿、带输出短路保护,是专业音频、精密仪器和低噪前级里用量很大的标准料。本文按设计顺序把它的参数、噪声与带宽计算、稳定性处理和横向选型讲清,每一项都能对上数据手册,也说明它不适用的场合。 一、低噪声音频运放和通用运放有何不同 通用运放追求“够用、便宜、省电”,而低噪声音频运放把钱花在三件事上:更低的输入电压/电流噪声、更高的压摆率与动态带宽、更强的低阻负载驱动能力。HCR5532 内部已做单位增益补偿,闭环增益取 1 也能稳定,可直接做跟随器;它是双极型(BJT)差分输入,输入偏置电流为百 nA 量级,这一点和 JFET/CMOS 输入运放不同,后面会讲它对源阻抗的要求。 它不负责的事:不是轨到轨运放(输出距电源轨约 2V);失调为 mV 级,不替代 μV 级精密直流放大;输入偏置电流百 nA,不适合 MΩ 级超高阻信号源(那类应用应选 JFET/CMOS 输入运放)。 二、核心参数逐项拆解(±15V 供电、TA=25°C) 2.1 直流精度:失调、漂移与输入电流 输入失调电压 VOS 典型 0.5mV、上限 5mV,失调温漂典型 2μV/°C。双极输入的偏置电流 IB 典型 200nA、上限 800nA,输入失调电流 IOS 典型 50nA、上限 200nA。要特别注意 IB:它会在外围电阻上产生附加失调(IB×R),所以低噪声音频电路的同相/反相端等效直流电阻要尽量匹配、且整体阻值不宜做大。 2.2 噪声性能:本料主线,先看 nV/√Hz 再算总噪声 输入电压噪声密度 en 为 5nV/√Hz@1kHz,属于低噪声量级。但系统底噪不只由运放决定——外围电阻的热噪声常常更大:一颗 10kΩ 电阻在常温下的热噪声密度约 12.9nV/√Hz,已经明显高于运放自身的 5nV/√Hz,二者合成为 √(5²+12.9²)≈13.8nV/√Hz。这就是低噪前级普遍用几百 Ω~数 kΩ 低阻、而不是动辄百 kΩ 的根本原因。 把谱密度换算成带宽内总噪声要对功率积分:对白噪声,等效噪声带宽 ENBW 对一阶低通约为 1.57×fc,输出 RMS 噪声≈en×√ENBW。以 20kHz 音频带宽为例,ENBW≈31.4kHz,仅运放电压噪声贡献的输入 RMS 噪声约 5nV×√31400≈0.89μV,再叠加电阻热噪声与电流噪声后按平方和开根。带宽收得越窄、电阻越小,底噪越低。 2.3 动态性能:增益带宽、压摆率与功率带宽 增益带宽积 GBWP 为 10MHz,闭环增益 G 下的 −3dB 带宽≈GBWP/G:增益 10 倍时约 1MHz、100 倍时约 100kHz,对 20kHz 音频留有充足余量。压摆率 SR 为 8V/μs,它决定大信号不失真的上限:幅度 Vp 的正弦所需 SR=2πf·Vp,20kHz、10V 峰值信号只需约 1.26V/μs,远在能力内。 功率带宽(满功率带宽)由压摆率决定:FPBW=SR/(2π·Vp)。输出 10V 峰值时 FPBW≈8e6/(2π×10)≈127kHz,反推规格书给出的 140kHz 功率带宽对应输出峰值约 9V,设计时按实际输出幅值代入此式校核即可。共模抑制比 CMRR 典型 100dB(约 10 万倍)、电源抑制比 PSRR 典型 110dB(约 31.6 万倍),开环增益在 RL≥10kΩ 时典型 110dB、RL≥2kΩ 时典型 94dB,保证闭环精度与对电源纹波的抑制。 2.4 输出能力、供电与功耗 ±15V 供电、RL≥2kΩ 时输出摆幅典型可达 ±13V(下限 ±12V),输出短路电流典型 60mA 并内置短路保护;规格书驱动能力指标为 2kΩ 负载下输出 10Vrms。供电支持双电源 ±2.5~±18V 或单电源 5~36V,静态电流每通道典型 2.8mA(上限 3.5mA),双运放整颗约 5.6mA。 2.5 关键参数速查 三、四笔必须算清的设计账 3.1 噪声预算:先压电阻热噪声,再谈运放 低噪前级设计顺序应是:先确定闭环增益与目标带宽,再按“电阻热噪声不高于运放噪声”的原则选阻值。要让 10kΩ 的 12.9nV/√Hz 降到与运放 5nV/√Hz 相当,电阻需降到约 1.5kΩ 量级;反相、同相两端的等效直流电阻要匹配,抵消偏置电流引起的直流失调。电位器、反馈电阻避免用过大值。 电阻热噪声密度: eR = sqrt(4*k*T*R) (常温300K) 10kΩ -> 12.9 nV/√Hz ; 1.5kΩ -> 5.0 nV/√Hz ; 1kΩ -> 4.1 nV/√Hz 总输入噪声密度: en_total = sqrt( en^2 + eR^2 + (in*R)^2 ) 带宽内RMS噪声: En_rms = en_total * sqrt(ENBW), 一阶低通 ENBW≈1.57*fc 例: en=5nV/√Hz, fc=20kHz -> ENBW=31.4kHz -> 运放贡献≈0.89μVrms 3.2 带宽与压摆率校核:小信号看 GBW,大信号看 SR 先用 GBWP/G 估算闭环带宽是否覆盖信号上限频率并留 8~10 倍余量(有源滤波尤其要求运放带宽远高于滤波器截止频率);再用 2πf·Vp 校核压摆率是否够,避免大信号被“压”成三角波。功率带宽 FPBW=SR/(2πVp) 是大信号不失真的频率上限。 3.3 容性负载稳定性:单位增益跟随器容易振铃 电压反馈运放驱动大容性负载(线缆、后级输入电容、DAC 输出电容)时,容性负载与输出电阻形成附加极点,相位裕度下降,表现为频响尖峰、阶跃过冲振铃,单位增益缓冲(G=+1)尤为敏感。按数据手册应用笔记:G=+1 时容性负载超过约 100pF,建议在输出串一只隔离电阻 RISO(可从 1kΩ 起调),把高频负载“阻性化”;需要兼顾直流精度时,再在反馈电阻上并一只小电容 CF,把高频分量反馈回反相端以补回相位裕度。 3.4 电源去耦与接地 单电源时在 +Vs 就近放 0.1μF 陶瓷去耦;双电源时 +Vs、−Vs 分别对地各放一颗 0.1μF,必要时再并 2.2μF 钽电容改善低频阻抗。去耦回路尽量短、采用完整地平面降低寄生电感;小信号输入走线远离输出与电源开关节点,防止串扰把底噪抬高。 四、典型电路与双通道用法 差分放大器:取 R4/R3=R2/R1,则 VOUT=(VIP−VIN)×R2/R1+VREF,可把传感器差分信号转单端并抑制共模; Sallen-Key 二阶有源低通:用于音频分频与抗混叠,运放带宽建议为滤波器截止频率的 8~10 倍,反馈电阻取小值避免与寄生电容振荡; DAC 输出缓冲/I-V 变换:低噪声 + 高 PSRR 滤除 DAC 台阶与电源纹波,后级按 3.3 节处理容性负载; 麦克风/线路前级与有源分频:一颗 HCR5532 含两路独立运放,可一路做缓冲、一路做滤波,或组成立体声左右声道; 反相/同相放大:注意两端等效电阻匹配以抵消 IB 失调,阻值控制在数 kΩ 以内压低热噪声。 五、引脚、封装与订货 标准双运放排脚:1/7 为 A/B 输出,2/6 为反相输入,3/5 为同相输入,4 为负电源 −Vs,8 为正电源 +Vs,三种封装引脚一致、可直接互换。订货号:HCR5532/M8TR 为 SOIC-8(4000 颗/盘)、HCR5532/MS8TR 为 MSOP-8(4000 颗/盘)、HCR5532/DP8BP 为 DIP-8(1200 只/包,散装),丝印 HCR5532XX(XX 为日期码),保证工作温度 −40~+85°C。 六、 PCB 与布线要点 信号地与电源地用完整地平面,去耦电容紧贴供电脚,输入小信号回路面积尽量小; 输入与输出走线远离、不平行,反馈电阻靠近反相输入端,降低寄生电容引起的尖峰; 低阻前级注意电阻功率与电流噪声匹配,两端等效直流电阻一致; 驱动长线或大容性负载预留 RISO 焊位与 CF 位置,方便调试相位裕度; 双运放两路若灵敏度不同(如一路微弱输入、一路输出驱动),地回路分开并在电源处单点汇合。 七、横向对比:与 NE5532 及现代音频运放对照 HCR5532 引脚兼容经典 NE5532,下表对照 TI NE5532、JFET 输入的 OPA2134、更低噪声的旗舰 LM4562,数据来自各自公开数据手册(25°C 典型值)。 客观结论:HCR5532 与 NE5532 噪声、带宽同级、引脚兼容可直接替代;它有几处相对长处:供电下限低至 ±2.5V(单电源 5V 起)、低压适应性好,输入偏置电流典型 200nA 小于 NE5532 的约 300nA,每通道静态电流 2.8mA 也低于 NE5532 的 4mA。另一方面也要客观看到:压摆率 8V/μs 略低于 NE5532 的 9V/μs,驱动指标按 2kΩ 标注(NE5532 标到 600Ω),若要直推很低阻抗负载需留余量。信号源阻抗很高时,JFET 输入的 OPA2134(偏置 5pA)更合适;追求极低底噪与失真的高端音频,可上 2.7nV/√Hz 的 LM4562。按源阻抗、噪声目标和负载三方面选型即可。 八、选型与设计决策树 需要放大音频/小信号模拟量并追求低底噪? | +-- 否(做比较/开关量) -> 选比较器;(μV级直流精密) -> 选零漂移/精密运放 | +-- 是 -> 信号源阻抗? | +-- MΩ级高阻(压电/光电) -> JFET/CMOS输入运放(如OPA2134类) | +-- 常规低阻前级/音频线路 -> HCR5532 / NE5532 类正合适 | +-- 噪声目标? | +-- 5nV级、性价比 -> HCR5532 | +-- 3nV以内、超低失真旗舰 -> LM4562类 | +-- 设计四步(必做): +-- 电阻低阻化+两端匹配, 先把热噪声压下来 +-- GBWP/G 校闭环带宽(留8~10倍), 2πfVp 校压摆率 +-- 容性负载>100pF 加 RISO(1k起调), 需要直流精度再并CF +-- ±电源各0.1μF去耦(可并2.2μF), 完整地平面 写在结尾 音频与小信号前级没有那么多“玄学”,底噪、动态和稳定性归根结底都落到可计算的参数上:把电阻热噪声压下去、让带宽和压摆率留足余量、给容性负载补好相位裕度,一颗 5nV/√Hz、10MHz 的低噪声双运放就能把前级做干净。HCR5532 以兼容 NE5532 的引脚与同级噪声、低至 ±2.5V 的供电下限和更省的静态电流,覆盖专业音频、DAC 缓冲、有源滤波与精密仪器的常见需求;更高阻抗源选 JFET 输入、追求极低底噪选旗舰料,按决策树对号入座即可。 附:内容验真(参数来源与测试条件) HCR5532 全部电压、电流、噪声、带宽、压摆率、摆幅、热阻、引脚与订货信息:HCR5532 产品规格书(测试条件 ±15V 供电、RL=10kΩ 到 VS/2、TA=25°C;保证工作温 −40~+85°C)。 噪声带宽 ENBW≈1.57fc、电阻热噪声 √(4kTR)(10kΩ≈12.9nV/√Hz、1.5kΩ≈5.0nV/√Hz)、合成噪声 13.8nV/√Hz、20kHz 带宽运放贡献 0.89μVrms、闭环带宽 GBWP/G(10 倍→1MHz、100 倍→100kHz)、压摆率需求 1.26V/μs、10Vp 功率带宽约 127kHz、CMRR/PSRR 倍数:均由文中公式用计算器复算。 TI NE5532/SA5532 参数(TI 产品页总供电 10~30V、GBW 10MHz、SR 9V/μs;onsemi NE5532 手册:输入噪声 5nV/√Hz@1kHz、30Hz 处 8nV/√Hz、输入噪声电流 0.7pA/√Hz@1kHz、输入偏置电流典型 300nA、整颗双路静态电流典型 8mA(折合每通道 4mA)、功率带宽 140kHz@±10V、600Ω/10Vrms 驱动、DC 增益约 5 万倍、通道分离度 110dB):TI NE5532 数据手册及产品页、onsemi NE5532 数据手册。 TI OPA2134(JFET 输入、噪声 8nV/√Hz、偏置 5pA、SR 20V/μs、GBW 8MHz、开环增益 120dB@2kΩ、THD 0.00008%、±2.5~±18V)与 TI LM4562(噪声 2.7nV/√Hz、THD+N 0.00003%、SR ±20V/μs、GBW 55MHz、每通道静态电流 5mA、输入偏置电流上限 72nA、供电 ±2.5~±17V、CMRR/PSRR 120dB、可驱动 600Ω):TI 原厂产品页(LM4562 数据手册 Rev.K)。 容性负载隔离电阻 RISO(G=+1、负载超过约 100pF、从 1kΩ 起调)、反馈电容 CF 补相位、0.1μF+2.2μF 去耦、Sallen-Key 带宽取 8~10 倍、差分放大器公式:HCR5532 规格书 Application Notes 与典型应用章节。 说明:电压噪声密度单位为 nV/√Hz;不同厂家兼容料在噪声、压摆率、驱动负载条件上有档位差异,设计时以实际采购型号的当期数据手册为准。
禾芯荣
禾芯荣半导体 . 2026-10-23 896
产品 | MiniCirc 连接器
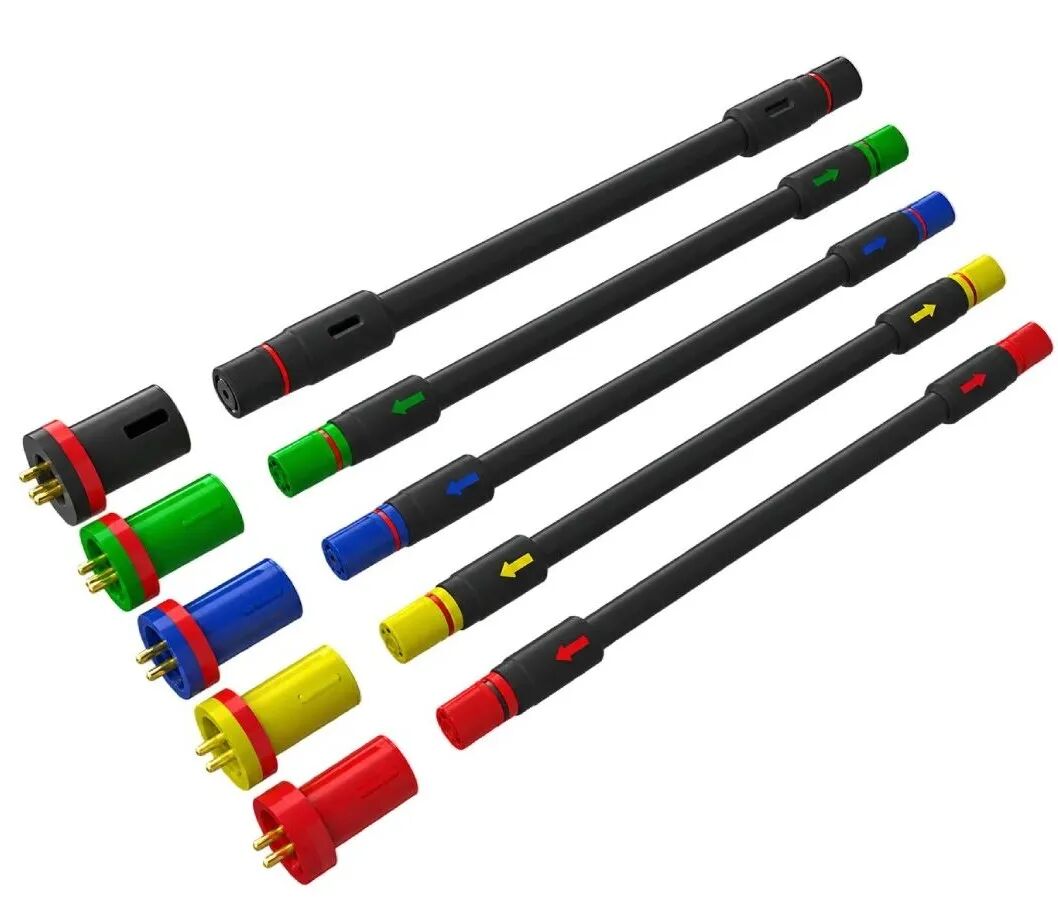
需要组件具备轻量化、节省空间、耐磨损的特性,能承受严苛的户外使用环境。MiniCirc 连接器具有 IP68 防护和抗震性能,采用紧凑型短体设计,完全对配后提供触觉反馈,可实现稳固持久的连接,因而成为该应用场景理想的解决方案。 优势和特性 ◆提供完全装配后的清晰触觉反馈 搭扣设计可确保牢固可靠的机械锁定,防止意外断开,并确保正确对配 ◆便于轻松集成和电缆穿线 连接器紧凑小巧,可最大限度减少空间占用,从而降低安装复杂性。 ◆提供简易的对配和拔脱 不同的颜色编码箭头符号可减少组装过程中的混淆,方便立即识别连接器类型。防错设计采用仅允许正确对配的配置,有助于防止不正确的连接。 ◆有助于简化电缆布线 短体设计缩短了连接器长度并减小了体积,可解决在电助力自行车和踏板车车架中将连接器穿过狭窄、弯曲或弧形管路的难题。 ◆降低腐蚀和连接故障风险 连接器具有 IP68 防护等级,可在严苛环境中防尘防水。 ◆提供密封开口的选项,帮助减少在室外应用中的开口尺寸 连接器的圆形设计支持更小、更易于密封的开口,从而增强在户外应用中的防护性和耐用性。 电流(最大值) 3.0A(2 至 5 个引脚)2.5A(6 个引脚) 电压(最大值) 60V DC 连接器对配长度 30.00mm IP 等级 IP68 02 市场和应用 机器人 工业机器人 人形机器人 农业机械 收割机 灌溉系统传感器 自动割草机 机动车 电助力自行车和踏板车 高尔夫球车 摩托艇 四轮摩托车 雪地车 充电基础设施 电动自行车充电电池 充电站 便携型电动自行车充电电池 电气和电源 警报系统 灯串 安防传感器 家庭储能 电池 逆变器 HVAC 空调 热泵 通风装置 03 规格 参考信息 包装:防静电袋 设计单位:毫米 RoHS/REACH:是 不含卤素:是 不含 PFAS:是 电气 电压(最大值):60V DC 电流(最大值):3.0A(2 至 5 个引脚);2.5A(6 个引脚) 绝缘电阻(最小值):100 兆欧 接触电阻(最大值):10 毫欧 耐电压:600V DC 机械 布线连接:压接 连接器对配长度:30.00mm 对配力:10.4N 拔脱力:10.4N 耐用度(最小值):>200 次插拔 物理 IP 等级:IP68 耐盐雾性:72H 工作温度:-40°C 至 +85°C
新品
Molex莫仕连接器 . 2026-10-22 1113
论坛回顾 | 优必选:人形机器人如何真正走进工厂?
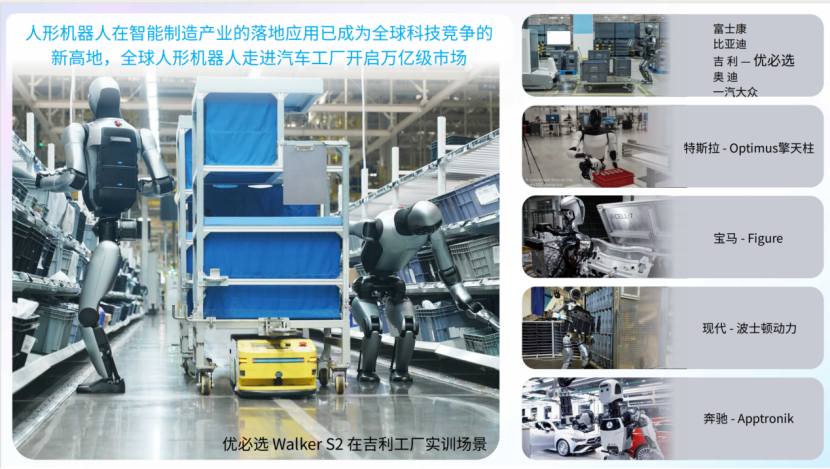
10月14日,2026湾区半导体产业生态博览会(深圳)同期举办的“让AI走进物理世界——具身智能应用技术创新论坛”在深圳会展中心(福田)举行。论坛由深圳市半导体与集成电路产业联盟、深圳市机器人协会主办,中电港芯查查协办,汇聚来自优必选、华沿机器人、阿加犀、AMD、华成工控、Molex、三未信安、黑芝麻智能、迈来芯、进迭时空等产业代表。 优必选科技副总裁、研究院副院长庞建新博士带来《具身智能赋能物理智能体 推动人形机器人落地应用》的主题分享,从工业制造的角度,介绍了人形机器人从数据、模型到感知、决策与运动控制的技术体系,并展示了Walker S2在工业场景中的应用实践。 图片来源:芯查查论坛分享材料,下同 一、为什么工业制造是人形机器人的优先落地方向? 庞建新首先从机器人的能力边界解释了人形机器人的价值。传统机器人往往针对特定任务设计,例如AGV负责移动,机械臂负责操作。智能机器人则进一步具备路径规划和环境识别能力。人形机器人结合移动、操作与智能决策,有望将人的部分行动能力延伸到不同空间。 尽管工业自动化已经相当成熟,汽车、家电等制造领域的质检、组装、总装环节仍有大量人工参与。分拣、搬箱、搬运和小范围移动操作等任务,为人形机器人提供了切入机会 也为人形机器人提供了应用空间。 庞建新认为,“工业环境是结构化的,或者是已知的、可控的;任务是确定的且有限的。” 这类场景的任务通常由生产流程自上而下下发,与当前AI的能力特点较为匹配。加上制造业对劳动力的需求,以及各国对产业发展的持续投入,工业制造成为人形机器人优先探索的落地场景。 二、从数据到模型,让机器人学会理解和执行任务 明确了应用方向,接下来如何让机器人真正理解物理世界的任务并完成操作呢? 机器人行业将具身智能拆分为机器人本体与智能系统两部分。本体涉及机械结构、执行机构和操作末端;智能系统则包括感知、决策与运动控制。部分计算需要在本地完成,尤其是实时运动控制,需要及时处理感知信息并转化为动作。 曾经,这套系统的两个部分是由两套不同的团队完成;如今,机器人的数据采集、操作末端和感知系统都与具体本体强相关,智能系统与硬件需要进行联合设计,才能打通从认知、决策到行动的完整链路。 这一关系也影响了具身智能的数据采集方式。一类是UMI数据,通过人操作机械夹爪等装置采集操作数据。这类数据与具体硬件存在一定关联,但跨不同机器人本体的泛化能力欠缺。 另一类是Ego-centric数据,即以第一视角为主的数据。它尝试从人的视角记录操作和行为,为机器人学习提供更丰富的素材。 除此之外,互联网数据与人类视频、合成数据、真实机器人数据也共同构成具身智能的数据生态。不同层次的数据各有作用,最终需要支撑机器人在真实环境中的任务执行。 在数据积累的基础上,大模型可以进一步帮助机器人理解环境、识别任务,并规划相应的动作。 视觉—语言—动作模型(VLA)将视觉感知、语言理解与动作生成联系起来,让机器人能够结合环境信息和任务指令规划动作。世界模型则尝试理解和预测环境变化,为多步骤任务推理与长时序规划提供支持。物理AI进一步关注智能系统如何理解并作用于真实物理世界,让模型能力与机器人本体、环境反馈和实际动作相衔接。 无论采用哪种技术路线,最终都需要打通感知、决策、行动与学习之间的闭环。这也引出了关键问题:如何将模型能力与机器人本体的实际执行结合起来? 三、“大脑—小脑”协同,构建人形机器人的智能架构 这对这一问题,行业正在探索“大脑—小脑”协同的分层架构,将任务推理、技能规划与底层运动控制三个级别的分层处理,分别是: System 2: 负责长时序推理、任务拆解与多步规划。 System 1: 通过VLA多模态融合完成场景感知、技能规划和运动轨迹生成。 System 0: 负责全身运动控制与安全保障,控制频率可达1 kHz。 这些层级各有侧重,又需要通过任务指令与执行反馈形成协同。在这一技术背景下,优必选介绍了工业人形机器人协作智能体Co-Agent,以及多模态大模型Thinker,围绕任务理解、规划、工具调用和异常处理等环节开展探索。 四、视觉、力觉与运动控制如何协同? “大小脑”完成对机器人的任务规划后,还需要准确识别物体、判断空间位置,并在操作过程中感知自身状态。 在视觉方面,优必选介绍了纯RGB双目立体视觉方案,通过双目视觉和深度估计算法获取场景的立体信息,为物体识别和空间定位提供支持。导航方面,则探索结合视觉建图、语义信息与语言引导的自主移动技术,帮助机器人理解环境并规划行动。 在导航方面,VSLAM(视觉同步定位与建图)结合双目深度估计和语义地图,用于定位、建图与避障,长期定位达到97%、全流程成功率达到99.3%。优必选还探索VLN(视觉语言导航),通过视觉感知与语言引导,帮助机器人在陌生环境中实现移动。 与此同时,力与力矩传感器、惯性测量单元(IMU)、触觉传感器和电子皮肤等,为机器人提供受力、接触及运动状态信息。这些信息能够与视觉感知相互补充,为柔顺操作和稳定运动提供支撑。 五、从Walker S2到更多应用场景 上述技术最终需要落实到实际产品中。Walker S2展示了在工业产线上实现自主上料、任务规划、行走和低腰分拣等能力。针对狭窄空间中的操作需求,机器人通过增加腰部自由度提升动作适应性;自主换电技术则用于改善续航和持续作业能力。 除了工业制造,优必选还在商用服务、教育、物流、智慧健康和消费级产品等领域开展探索。 商用服务场景主要关注对话、陪伴、人机意图识别和意图表达。 家庭服务则更加复杂。机器人进入家庭后,难以避免与人发生物理接触,对硬件安全、环境感知和自主决策提出更高要求。因此,家庭应用可以先从对话与陪伴等场景推进,再随着技术成熟逐步拓展至更复杂的任务。 结语 从工业制造切入,逐步验证感知、决策、运动控制与安全能力,再向商用服务和家庭场景延伸,人形机器人正在探索一条从技术研发走向实际应用的路径。 分享最后,庞建新将视角延伸到未来的人机关系。他认为,“未来人与机器人的共存是势在必行的”,人类社会与机器人需要相互适应、共同发展。 这也意味着,人形机器人的发展不仅涉及技术能力的提升,还需要持续探索机器人与真实环境、人类社会之间的协调方式。
优必选
芯查查资讯 . 2026-10-22 819
产品 | 保护板上少放一颗料:内置 MOS 的单节锂电保护 IC HCR2692 参数、选型与设计逐项拆解
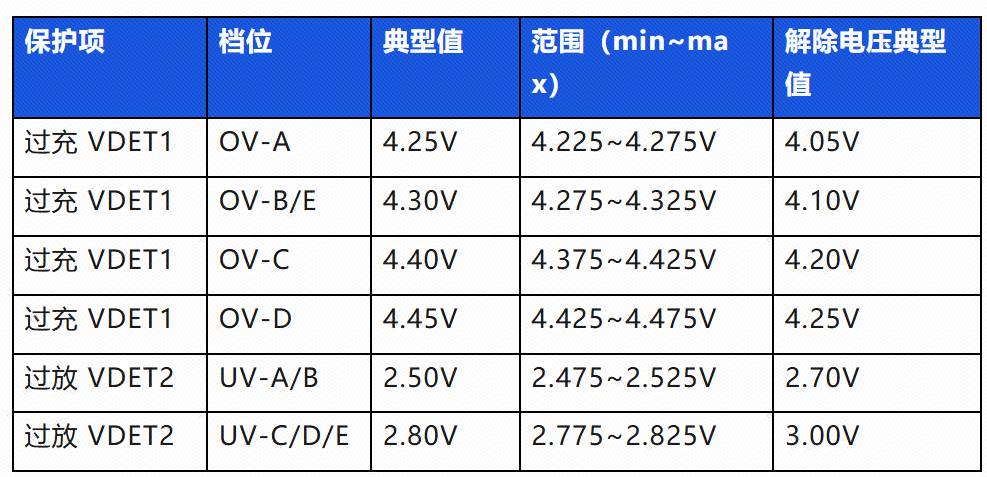
做 TWS 耳机、穿戴设备和小型锂电池包的工程师,大概都遇到过同一个尴尬:保护板面积比指甲盖还小,经典方案却要在电池负极回路里塞下两颗器件——一颗保护 IC(DW01 这类)再加一颗双 N-MOS(8205A 这类),BOM 两行、两个封装、两排焊点,充电过流和短路能不能及时切断,还取决于两颗料之间的配合。 HCR2692 的思路是把这两颗料合成一颗:保护检测、延迟逻辑和充放电功率 MOSFET 全部做进同一颗芯片,外围理论上只需要 BAT 脚上一组可选 RC。本文按工程师做设计的顺序,把它的保护阈值、内置 MOS 与散热、功耗、型号选择和横向对比逐项讲清,能直接对上数据手册,也标注了它不占优的地方。 一、 先划边界:能力范围与不负责的场景 HCR2692 是一颗单节锂离子 / 锂聚合物电池保护 IC,内部已经集成充电、放电两颗功率 MOSFET,串联在电池负极回路(VSS 接电池负,EB- 接系统负)。它一次性提供过充电压、过放电压、充电过流、放电过流、负载短路、过温六类保护,另带电池反接保护和可选的 0V 电池充电功能。 它不做的事也要先讲清,避免选型错位: 不是电量计,不输出剩余电量(SOC),也不做库仑计数; 不是充电管理 IC,不负责 CC/CV 恒流恒压充电,充电器仍需另配; 只保护单节电芯(推荐工作电压 1.5~5.5V),不做多串电池的均衡与级联; 面向 TWS、穿戴、小风扇、充电宝单节电芯、电动玩具等小功率场景,不面向动力电池组。 二、 保护阈值:六类保护的触发点与精度 2.1 电压保护:四档过充点、两档过放点,精度 ±25mV 过充、过放都靠 BAT 脚监测电芯电压。过充保护电压 VDET1 提供 4.25 / 4.30 / 4.40 / 4.45V 四档,分别对应常规三元体系和高压电芯;过放保护电压 VDET2 提供 2.5V 和 2.8V 两档。每档都给出 min/typ/max,带宽统一为 ±25mV。过充、过放解除电压比触发点低 / 高 0.20V(固定迟滞),用来在临界点防抖。 ±25mV 的实际意义:以 4.30V 档为例,全温域内触发点落在 4.275~4.325V。对比经典 DW01A 的过充 ±50mV、过放 ±100mV,HCR2692 的电压检测窗口窄一档,意味着批量生产时各保护板动作点更一致,既不会因离散而过充,也不会因提前截止而白白损失可充入的容量。 2.2 电流保护:充 / 放两个方向分开设限,短路单独走快通道 放电过流(负载过大)由 IODD 设定,A 档典型 2.0A、B 档典型 3.0A;充电过流(异常充电电流)由 IOCD 设定,A 档典型 1.6A、B 档典型 2.4A;负载短路检测电流 ISHORT 典型 5.0A。三者方向和量级不同,不要混为一谈:放电过流盯的是后端负载,充电过流盯的是充电器,短路则是硬故障。需要说明,上述电流阈值在规格书中均只给典型值、未给 min/max 离散范围,精度敏感设计要自行留足裕量。 延迟时间全部内部固定,无需外接电容设定,这是它省料的另一个点。延迟的意义在于躲浪涌:电机启动、电容上电瞬间电流会短时冲高,10ms 的过流延迟可以避免误切断;而短路是硬故障,走 270μs 的快通道(上限 330μs),在 MOS 和走线被烧蚀前断开。过充电压延迟取 180ms,也是为了滤除充电器插拔、负载突变造成的电压抖动。 2.3 过温保护:很多经典保护 IC 没有这一项 HCR2692 内置结温检测,结温到 125°C(典型值)触发保护、回落到 105°C(典型值)恢复(20°C 迟滞)。DW01A 这类经典方案本身不带过温,只能靠外部 MOS 的耐受硬扛;对内置 MOS 的单芯片方案而言,过温是防止自身持续大电流发热失控的一道兜底。 三、 内置 MOS 与散热:决定它的连续承载电流 内部 MOSFET 的导通电阻 RDS(ON) 在 VBAT=3.6V、IEB-=0.1A 条件下测试:SOT23-5 与 DFN2×2-6L 为 45mΩ,更小的 DFN1×1-4L 反而是 35mΩ。充放电电流都要经过这颗 MOS,它的压降和发热直接决定连续承载能力。 耗散上限按规格书公式 PD=(125°C−25°C)/θJA 计算;热极限电流由 PD=I²×RDS(ON) 反推 I=√(PD/R)。需要强调:这个电流是热边界,不是推荐工作点——真正先动作的是放电过流保护(2A/3A),设计应让正常电流明显低于过流档,热极限只用于判断故障瞬间芯片能不能扛住。 不同电流下的压降、功耗与结温(环境 25°C) 读表结论:2A 以内三种封装都从容;到 3A 时 SOT23-5 结温已逼近 114°C,虽然没越过 125°C 工作结温上限,但裕量很小,环境温度一高就可能触发过温,因此 3A 档持续工况应优先选 DFN2×2-6L(3A 结温仅约 63.5°C)。小电流 TWS / 穿戴场景,SOT23-5 或 DFN1×1 完全够用。 四、 低功耗与 0V 充电:长期存放和亏电复活 正常工作电流 IOP 典型 2.0μA;进入过放保护后芯片休眠,IDN 典型仅 0.02μA(20nA,上限 0.1μA)。 对一节 50mAh 的 TWS 电芯做个理论估算:即便保护 IC 一直处于工作态,2.0μA 对应的理论续航时间约 2.85 年;过放休眠后按 0.02μA 计,理论值更长(约 285 年,实际由电芯自放电主导,此处仅说明 IC 本身几乎不耗电)。这意味着电池在仓库里长期静置,保护 IC 不会成为压垮亏电电池的额外负担。 0V 充电功能按型号分两版:A 版允许对放到 0V 的电池重新预充电(亏电复活场景需要),C 版禁止对 0V 电池充电(更保守的安全策略)。TWS、充电宝这类会深度放电的产品通常选 A 版;对长期仓储、不希望对完全失压电芯充电的场景可选 C 版,按型号尾缀区分。 五、 单芯片集成的价值:外围、恢复机制与型号命名 5.1 外围:一组可选 RC,延迟不用外接电容 典型应用中,BAT 脚串联一颗 510Ω 电阻、BAT 到 VSS 接一颗 0.1μF 电容,时间常数约 51μs,用于抑制突波、增强反接耐受;规格书明确这组 RC 可以不用,但建议保留。由于所有保护延迟都在内部生成,不需要像分立方案那样为延迟配外围电容。 5.2 保护后如何恢复 过充:充电器仍连接时,电芯电压回落到解除点即恢复;或拔掉充电器、经体内寄生二极管放电到阈值以下恢复; 过放:重新接入充电器,电流经寄生二极管把电芯充到解除电压以上,MOS 重新导通并退出休眠; 放电过流 / 短路:撤掉负载后,EB- 经内部约 67kΩ 下拉电阻回到 VSS 电平,芯片自动恢复导通,无需断电; 异常充电电流:必须移除充电器才能复位,避免故障充电器反复冲击。 5.3 型号命名:各字段含义拆解 订货型号按电流档 / 功能 / 过充电压 / 封装 / 编带 排列。以 HCR2692AAAS5TR 为例:第 1 位 A 是电流档(A 档放电过流 2.0A / 充电过流 1.6A,B 档为 3.0A / 2.4A);第 2 位 A 是功能,0V 可充(C 为不可充);第 3 位 A 是过充点 4.25V(B=4.30、C=4.40、D=4.45V);S5 为 SOT23-5(D4=DFN1×1-4L,D6=DFN2×2-6L),TR 为编带装盘。SOT23-5 与 DFN2×2 每盘 3000 颗,DFN1×1 每盘 8000 颗,工作温度 −40~+85°C。 六、 实战设计:一颗 TWS 电池保护的参数确定流程 以一节标称 4.2V、容量 200mAh、持续放电约 1A、峰值约 1.5A 的 TWS 电芯为例,走一遍选型: 过充点选常规 4.25V(A 档),匹配普通三元体系,若用高压电芯再选 4.40/4.45V; 放电过流选 A 档 2.0A,高于 1.5A 峰值、留约 1.3 倍裕量,又能在堵转 / 短路早期切断; 0V 充电选 A 版,支持亏电后重新预充; 封装选 SOT23-5 即可:1A 时结温仅约 34.9°C,若板厂追求更小尺寸可上 DFN1×1-4L; 外围保留 510Ω + 0.1μF,BAT 电容就近放置,主电流回路(VSS、EB-)走宽铜皮。 参考 BOM 七、 PCB 布局:主电流回路是重点 EB- 是系统负极、走全部充放电电流,必须用尽量宽、尽量短的铜皮,VSS 两个脚在板上短接并与散热焊盘相连; BAT 上的 0.1μF 电容紧贴芯片,接地端用短而粗的走线回到 VSS,形成最小高频环路; DFN 封装的外露焊盘建议接到 VSS 并多打过孔,既是参考地也是散热通道,DFN2×2 靠它把 θJA 降到 95°C/W; 功率回路(电池负→VSS→内部 MOS→EB-→系统负)与 BAT 检测走线分开,避免大电流在地线上的压降干扰电压检测。 八、 横向对比:分立方案、同形态集成与高精度外置方案 选了三类有代表性的方案对照:经典分立 DW01A + 8205A、同属单芯片集成的 XB7608A、外置 MOS 的高精度标杆 S-8261。数据均来自各自公开数据手册,测试条件在文末列出。 表格解读(客观说优劣) HCR2692 的相对长处:一是集成度,单颗替代 DW01A + 8205A 两颗,省面积、焊点和一次选型匹配;二是电压精度 ±25mV,与高精度方案同级、优于经典分立档;三是休眠电流 0.02μA,明显低于同形态 XB7608A 的 2.2μA,长期存放更省电;四是自带 125°C 过温,且过充点有四档、封装有三种可选。 需要正视的短板:内置 MOS 的 45mΩ 大于 XB7608A 的 14.5mΩ,因此在 2A 以上大电流、追求更低导通损耗与发热的场合,XB7608A 或“保护 IC + 外置低阻 MOS”方案更有优势;另外 XB7608A 的放电过流检测点(典型约 9A)、短路检测点(典型约 45A)明显高于 HCR2692 的 2~5A,更偏向大容量电芯,而 HCR2692 更靠前的保护点更匹配 TWS 这类小容量电池;若需要 5mV 步进定制过充点,S-8261 这类外置方案更灵活。换句话说,HCR2692 更契合空间敏感、电流不大(≤2A)、看重集成度与一致性的 TWS / 穿戴场景。 九、 选型决策树 写在结尾 单节锂电保护这颗料看似简单,真正决定体验的是阈值精度、休眠功耗、短路响应速度和方案占板面积这几件“小事”。HCR2692 用单芯片集成把经典两颗料方案收成一颗,配合 ±25mV 检测、0.02μA 休眠、125°C 过温和三种封装,给 TWS、穿戴这类空间敏感、电流不大的产品提供了一条更省料的路径;同时也要看到它 45mΩ 的内置 MOS 并不以大电流低内阻见长。按电流、电芯体系和空间把上面的决策树走一遍,选型基本不会偏。 附: 内容验真(参数来源与测试条件) HCR2692 全部电压/电流/延迟/功耗/内阻/热阻/封装引脚:HCR2692 产品规格书 V2(VBAT=3.6V、TA=25°C,另注除外);RDS(ON) 测试条件 VBAT=3.6V、IEB-=0.1A;IOP 条件 VBAT=3.6V、VEB-=0V;IDN 条件 VBAT=2.0V、VEB- 悬空。 耗散上限 0.45/0.51/1.05W 与各电流结温、热极限电流、51μs 时间常数、续航年数:均由规格书公式 PD=(TJ−TA)/θJA、PD=I²R、τ=RC 用计算器复算。 DW01A 参数(过充 4.28V±50mV、过放 2.40V±100mV、放电过流检测电压 0.16V、短路 1.00V、延迟、工作 1.5μA / 过放态 0.7μA、SOT23-6、不含 MOS):台奕 DW01A 数据手册。 8205A 双 N-MOS(20V、SOT23-6):以长晶 CJL8205A 数据手册为例,VGS=4.5V、ID=3A 下单管导通电阻典型 20mΩ、上限 26mΩ;正常充放电时内部两颗 MOS 同时导通、回路串联,总内阻约 40~52mΩ,不同厂家兼容料略有差异。 XB7608A 参数(过充 4.30V±50mV、过放 2.4V±100mV、RSS(ON) 14.5mΩ@VDD=3.6V/IVM=1A、放电过流检测典型 9A、负载短路检测典型 45A、工作 3.9μA、掉电 2.2μA、过温 120/100°C、短路延迟 140~240μs、CPC5):赛芯微 XB7608A 数据手册 REV0.1。 S-8261 系列(过充 3.9~4.4V 可选、±25mV,过放 ±50mV,休眠 50nA 上限,SOT23-6,需外置 MOS):艾普凌科(ABLIC,原精工)S-8261 公开数据手册。 说明:不同厂家的 DW01A / 8205A 兼容料在阈值与内阻上有小幅差异,设计时以实际采购型号的当期数据手册为准。
禾芯荣
禾芯荣半导体 . 2026-10-22 1715
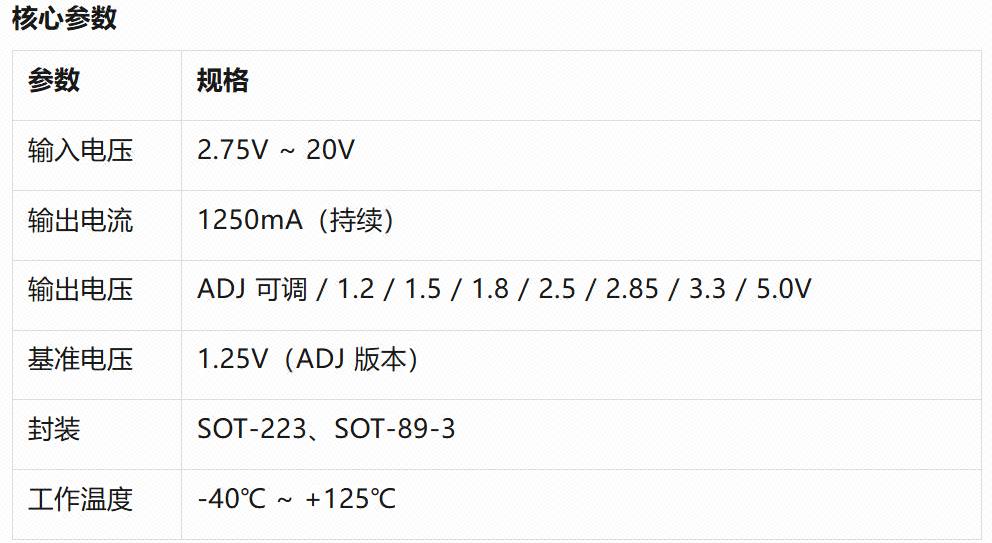
还在用齐纳二极管做基准?一颗HCR1117H就够了
做电源的工程师都踩过这个坑:齐纳二极管便宜、简单,但做基准就是不行——动态阻抗几十Ω,输入晃一下输出跟着晃;低压段温漂负得离谱;小电流开启曲线软,并联稳压根本稳不住。等到样机测试发现基准漂移、ADC读数跳变,再回去补温度补偿网络,板子都改了三版。 禾芯荣HCR1117H,一颗芯片把齐纳+扩流管+补偿电阻全换掉。1.25A输出能力,1.25V内置基准,可调版本一颗外置电阻设定1.25V~20V任意输出,固定版本覆盖1.2/1.5/1.8/2.5/2.85/3.3/5.0V常用档位——主板、适配器、充电器里的基准和稳压,一颗搞定。 核心参数 为什么HCR1117H能替代齐纳?三个硬指标 1. 输出阻抗差两个数量级 齐纳动态阻抗通常20~100Ω,HCR1117H内部高增益误差放大器驱动串联调整管,等效输出阻抗mΩ级。负载从0跳到1.25A满载,输出波动以mV计——齐纳方案可能飘几百mV。 2. 温漂可控,不用补 齐纳在5V以下基本是负温漂,要靠正温度系数二极管或电阻网络补偿。HCR1117H的带隙基准温漂典型20~50ppm/℃,全温范围偏差可控,省掉整个补偿网络。 3.低压差=高效率 齐纳方案必须串联限流电阻,功耗全浪费在电阻上。HCR1117H满载压差约1.2V,轻载更低,静态电流?A级,待机功耗远低于齐纳方案。1.25A的输出能力更是齐纳+外置扩流管才能达到的水平,现在一颗芯片搞定。 典型应用 -ADC/DAC参考源:ADJ版本设定2.5V/3.0V/4.096V,低噪声低温漂,直接替代齐纳基准 -主板核心供电:3.3V/5.0V固定输出,1.25A满足DDR终端偏置、外设供电,外围仅两颗电容 -可调稳压:ADJ版本+一颗电阻,1.25V~20V任意设定,实验电源、维修台通用 -恒流源/LED驱动:利用1.25V基准经检测电阻设定恒定电流,驱动LED或传感器偏置 -线性稳压器扩流:大电流场景下HCR1117H本身就是"齐纳+扩流管"的集成替代 设计注意事项 1. 输出电容不能省:至少10?F低ESR电容靠近输出引脚,输入端10?F以上,否则可能振荡 2. ADJ版本电阻选1%精度:R1接Vout到ADJ(通常120~240Ω保证最小负载),R2接ADJ到GND,公式 Vout = 1.25V × 3. 大电流必须算散热:Pd = (Vin - Vout) × Iout,SOT-223封装要充分铺铜加散热过孔,1.25A满载时尤其注意 4. 留够压差:最坏情况 Vin_min > Vout + Vdropout(约1.2V),否则输出掉出稳压区
禾芯荣
禾芯荣半导体 . 2026-10-22 1008
- 1
- 2
- 3
- 4
- 5
- 6
- 500