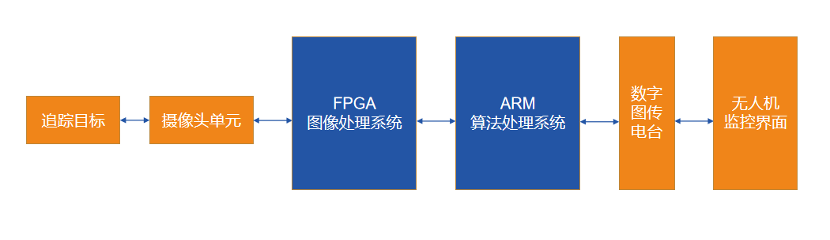
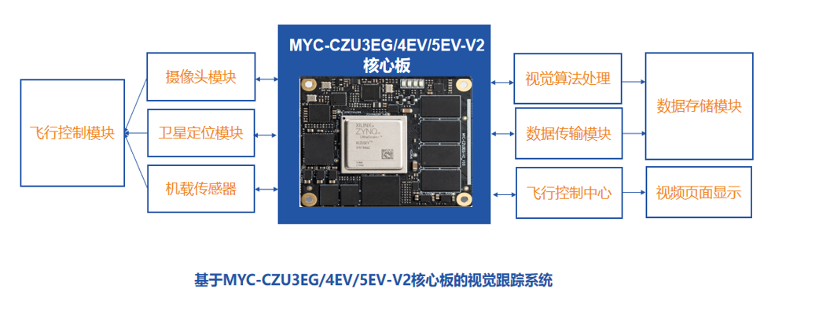
基于米尔电子MYC-CZU4EV/5EV-V2核心板设计的无人机视觉跟踪系统,基于基于XILINX XCZU3EG/XCZU4EV/XCZU5EV处理器,可以分为图像信号采集、数据处理、信息展示三部分;图像采集主要通过摄像头收集图像信息经,再由FPGA芯片高速采集将图片信息传输到数据处理单元,数据处理单元由VCU和MCU组成,负责将采集的图像数据通过算法把设定好的跟踪目标进行标注处理;而信息展示部分,则通过无线传输系统把信息同步显示到无人机控制平台和APP上面,实现实时视频传输,掌握远程定位追踪功能。
MYC-CZU3EG/4EV/5EV-V2核心板,搭载功能全面的高规格Zynq UltraScale+ MPSoC芯片,其中芯片的PS端集成了 APU ARM Cortex™-A53 处理器,RPU Cortex-R5 处理器,频率高达667MHz的Arm Mali-400 MP2(GPU)。需要注意的是,基于XILINX XCZU4EV、XCZU5EV芯片比XCZU3EG芯片多了一个视频编解码器单元 (VCU),支持H.264/H.265格式。芯片搭载内部存储器,外部存储器接口(DDR)和外设接口。这些外设接口主要包括 USB 总线接口,以太网接口,SD/eMMC 接口,I2C 总线接口,CAN 总线接口,UART 接口,GPIO 等。高速接口如 PCIe,SATA,Display Port。
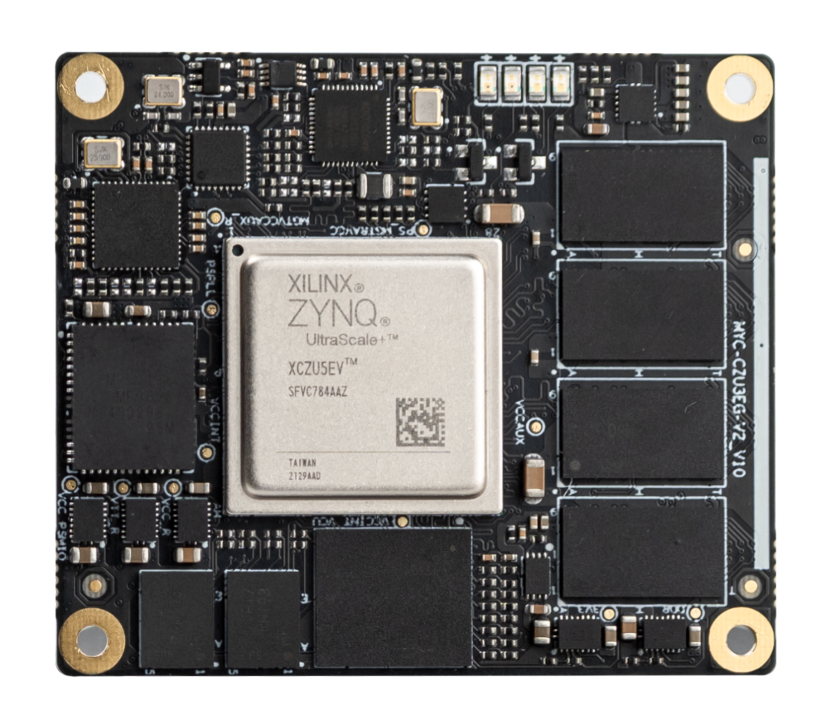
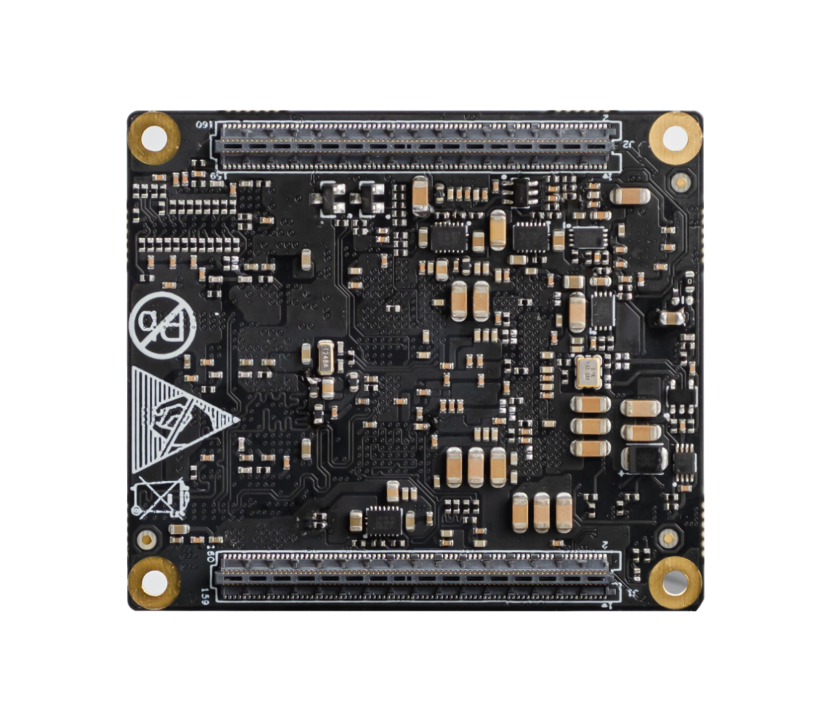 米尔基于XILINX XCZU3EG/XCZU4EV/XCZU5EV核心板
板卡资料:
| 类型 |
分类 |
参数 |
| 工作温度 |
工业级 |
-40℃~+85℃ |
| 商业级 |
0°C~+70°C |
| 环境温度 |
-50℃~100°C |
| 工作湿度 |
非冷凝 |
20%~90% |
| 冷凝 |
不支持 |
| 电源供电 |
核心板 |
3.3V/5A |
| 核心板接口 |
PCB连接器 |
2个160 Pin 0.5mm间距双排高速高密度PCB连接器 |
| PCB规格 |
核心板 |
12层盲埋孔,沉金工艺生产,独立的接地信号参考层,无铅 |
| 机械尺寸 |
核心板 |
60.0mmx52.0mm,板厚1.6mm,核心板模块整体厚度约为8.25mm |
米尔基于XILINX XCZU3EG/XCZU4EV/XCZU5EV开发板资源
|
序号 |
资源种类 |
| PS 单元 |
1 |
1 路千兆以太网 |
| 2 |
1路USB3.0typeC接口 |
| 3 |
1路Display Port接口 |
| 4 |
1路PCIE 2.1x1接口 |
| 5 |
1路SATA 3.1接口 |
| 6 |
1路CAN接口 |
| 7 |
1路RS232串口 |
| 8 |
1路TF卡接口 |
| 9 |
1路I2C接口 |
| 10 |
1个复位按键,2个用户按键 |
| 11 |
1路JTAG |
| 12 |
内置实时时钟 |
|
序号 |
资源种类 |
| PL 单元 |
1 |
XADC接口 |
| 2 |
1路Xilinx标准LPFMC接口 |
| 3 |
1路HDMI接口,RGB 24bit,不支持音频 |
| 4 |
1路LCD DIP/LPC接口,RGB 24bit,与HDMI复用显示信号 |
| 5 |
电阻式电容式触摸屏接口,集成在LCD触摸屏接口 |
| 6 |
2路PMoD |
| 7 |
5个电源指示灯 |
| 8 |
4路SFP+模块接口(注:仅4EV/5EV使用) |
| 9 |
1路Arduino接口 |