10月14日,2026湾区半导体产业生态博览会(深圳)同期举办的“让AI走进物理世界——具身智能应用技术创新论坛”在深圳会展中心(福田)举行。论坛由深圳市半导体与集成电路产业联盟、深圳市机器人协会主办,中电港芯查查协办,本次论坛汇聚了优必选、华沿机器人、阿加犀、AMD、华成工控、Molex、三未信安、黑芝麻智能、迈来芯、进迭时空等具身智能机器人产业链上下游企业代表。
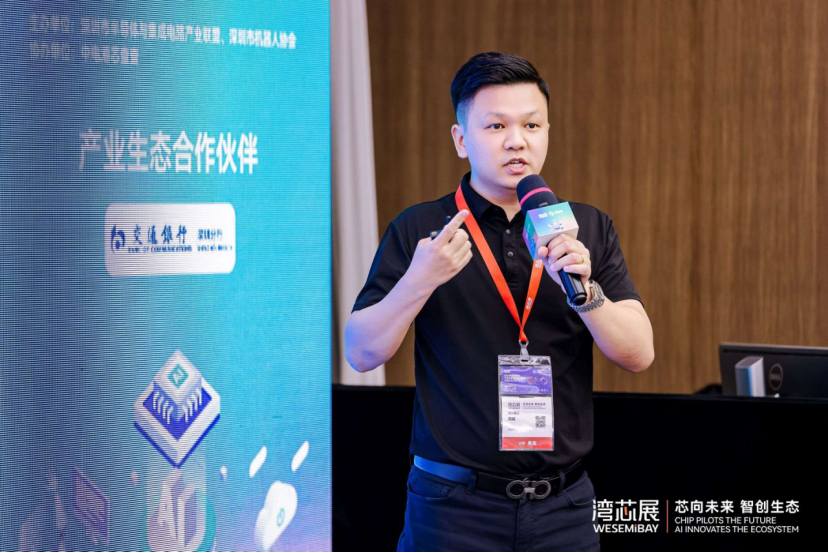
机器人从“动起来”走向“稳定量产”,挑战不只在芯片、算法和电机,也在连接器与线束。在本次论坛上,Molex客户经理周斌以《Molex接插件在机器人领域的应用与赋能》为题,从高速数据、运动可靠性和规模制造三个维度,分享了机器人互连的工程实践。
从样机到量产,连接要求升级
随着机器人上摄像头与传感器增多,主控和视觉链路需要更高的传输能力;关节持续弯折、扭转和振动,要求连接在动态工况下保持稳定;样机阶段能够靠手工装配和反复调试,完成机器人的走线与装配。
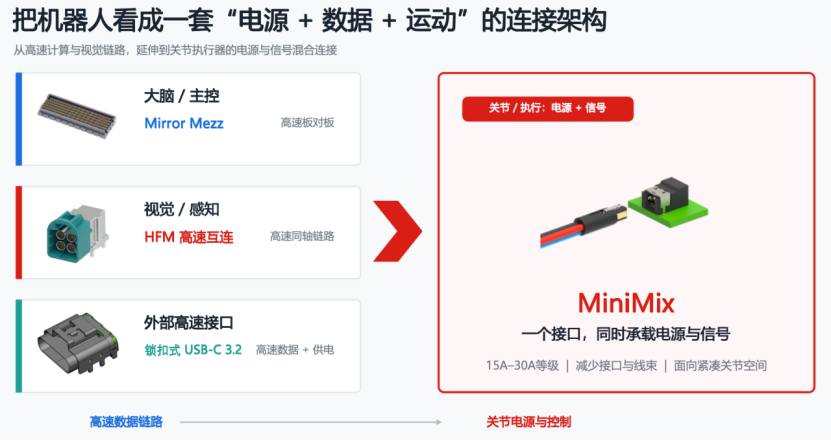
但进入量产后,线束如何复制、接口是否容易装配,持续运动后是否松脱,都会影响机器人的交付效率与整机可靠性。也就是说,连接方案必须标准化。因此,连接方案不能只按单个接口选型,还要同时考虑电源、信号、空间、运动方式和线束工艺。
MiniMix破解关节穿线难题
关节的中心孔穿线是机器人连接的一个痛点问题。周斌以采用行星减速器的关机模组为例介绍,部分手腕、手肘等位置的中心孔仅有数毫米,常规线束装好端子和护套后难以穿过。而如果改为外部走线,又会占用空间,增加结构设计难度。
针对这一问题,Molex推出了集成电源与信号的MiniMix混合连接方案。并以“2个电源触点+3个信号触点”、“2个电源触点+5个信号触点”、“2个电源触点+8个信号触点”等不同组合适配关节尺寸。通过小型化线端结构适应狭小通孔,穿线后再与板端连接。
其价值不仅在于缩小了接口,而且简化了装配:减少穿线、接线和返工环节,有助于降低量产工时。而电源与信号一体化,也为灵巧手对外连接提供了选择。
高速视觉不仅需要带宽
随着摄像头向头部、胸部和手腕等位置延伸,机器人主控与感知系统之间的连接需要兼顾速率、尺寸和布线路径。Molex的Mirror Mezz高速板对板平台最高支持112Gbps,用于高密度计算板级互连;HFM高速同轴互连则面向摄像头及感知链路。
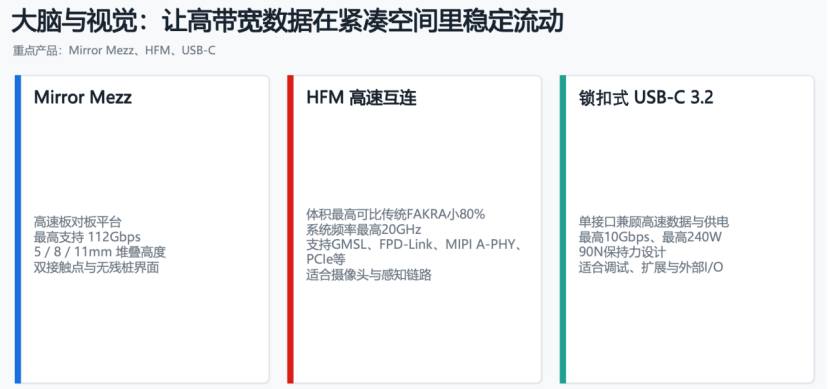
据周斌介绍,Mirror Mezz最高支持112Gbps,提供不同堆叠高度,面向主控板间的高速数据交换;HFM系统频率最高可达20GHz,相比传统FAKRA接口,体积最高可缩小80%,适配GMSL等摄像头传输链路。
周斌举例称,已有项目将同轴线从胸口主控模组经肩、肘延伸至手部相机。这段路径不仅考验高速信号传输,也对线材的反复弯折和扭转能力提出要求。
锁紧与浮动应对持续运动
外部接口同样要面对运动环境。普通USB-C在机器人振动和冲击下可能松脱,因此Molex在这一接口上加入机械锁扣。周斌称,锁定后可实现90N保持力;周斌表示,Molex的USB-C接口规格还包括USB 3.2最高10Gbps数据速率及最高240W供电能力。该方案对应调试、扩展和外部I/O等需要反复插拔,同时又要防止接口松脱的场景。
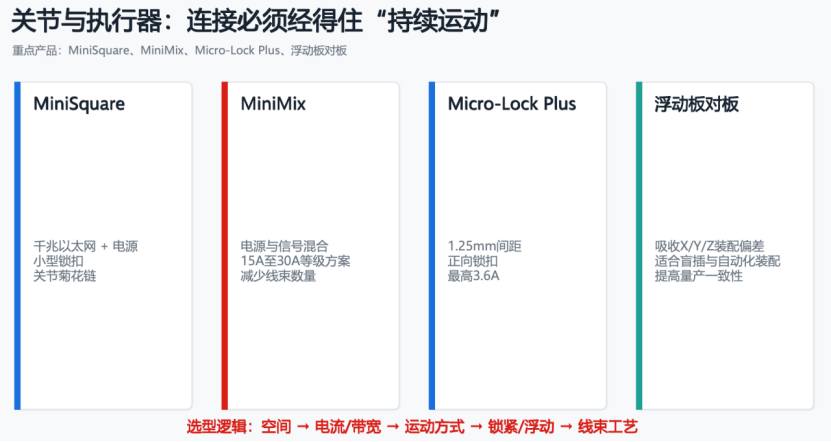
关节执行与控制板之间,Molex开发了MiniSquare、Micro-Lock Plus及浮动板对板等产品。MiniSquare用于小型化千兆以太网连接,可在空间受限的模组中替代体积较大的RJ45接口;Micro-Lock Plus采用1.25毫米间距及正向锁扣。对于驱动板与信号板叠放、装配位置存在偏差的结构,浮动板对板连接器可在X、Y、Z方向吸收一定偏移。周斌认为,这类设计有助于降低装配难度,并改善振动环境下的连接稳定性。
灵巧手需要分层互连设计
灵巧手的关键词是轻、小、柔性,但不同位置的需求并不相同:手腕主链路需要兼顾通信和供电;掌内控制板与手指电机、传感器之间则要布置更密集的线对板、板对板及FFC/FPC连接;手指区域则更关注柔性布线与重复弯折。
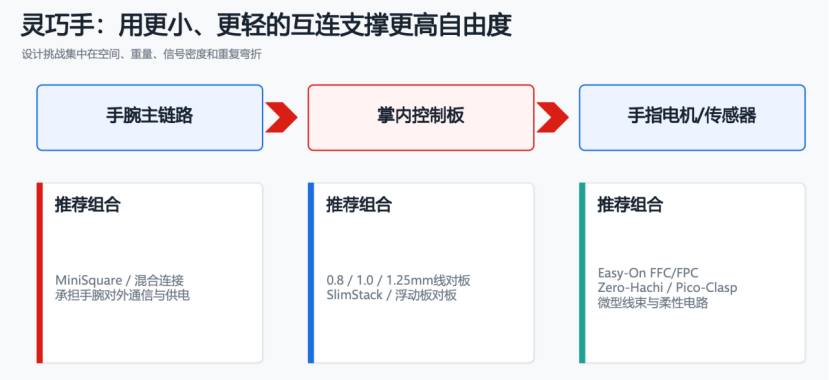
Molex给出的组合包括0.8至1.25毫米间距线对板、SlimStack和浮动板对板,以及Easy-On等柔性电路连接产品。周斌在分享时表示,相关千兆以太网对外接口已在头部客户形成千件级出货,混合连接方案也已导入新的头部企业项目。
结语
回到产业协作,周斌将Molex的价值归结为产品覆盖、跨行业经验、工程协同和规模制造:将汽车、工业及数据通信领域的互连经验带入机器人,围绕信号完整性、机械结构、线束、样品和量产验证与客户共同设计。
他还提到与中电港的生态协作:中电港提供覆盖计算、控制、视觉、通信、存储和电源的器件资源,Molex则以连接方案串起各个模组,形成可复制的参考架构,打通样品、技术支持与供应链,帮助客户缩短选型验证周期。
全部评论