10月14日,2026湾区半导体产业生态博览会(深圳)同期举办的“让AI走进物理世界——具身智能应用技术创新论坛”在深圳会展中心(福田)举行。论坛由深圳市半导体与集成电路产业联盟、深圳市机器人协会主办,中电港芯查查协办,汇聚来自优必选、华沿机器人、阿加犀、AMD、华成工控、Molex、三未信安、黑芝麻智能、迈来芯、进迭时空等产业代表。
优必选科技副总裁、研究院副院长庞建新博士带来《具身智能赋能物理智能体 推动人形机器人落地应用》的主题分享,从工业制造的角度,介绍了人形机器人从数据、模型到感知、决策与运动控制的技术体系,并展示了Walker S2在工业场景中的应用实践。
一、为什么工业制造是人形机器人的优先落地方向?
庞建新首先从机器人的能力边界解释了人形机器人的价值。传统机器人往往针对特定任务设计,例如AGV负责移动,机械臂负责操作。智能机器人则进一步具备路径规划和环境识别能力。人形机器人结合移动、操作与智能决策,有望将人的部分行动能力延伸到不同空间。
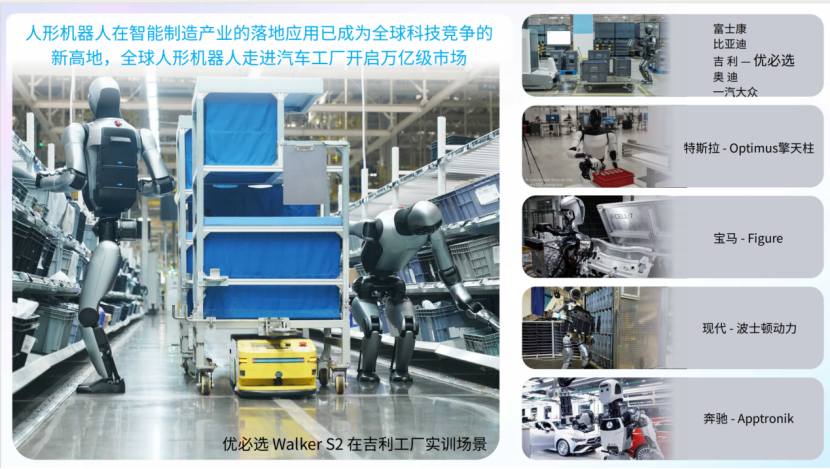
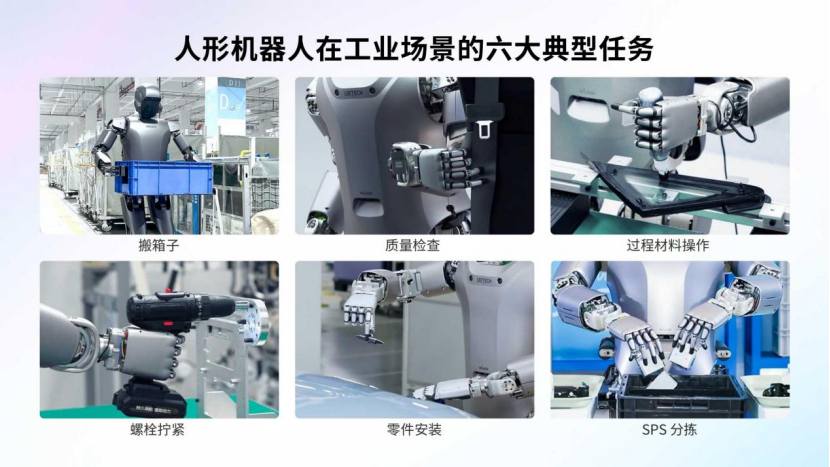
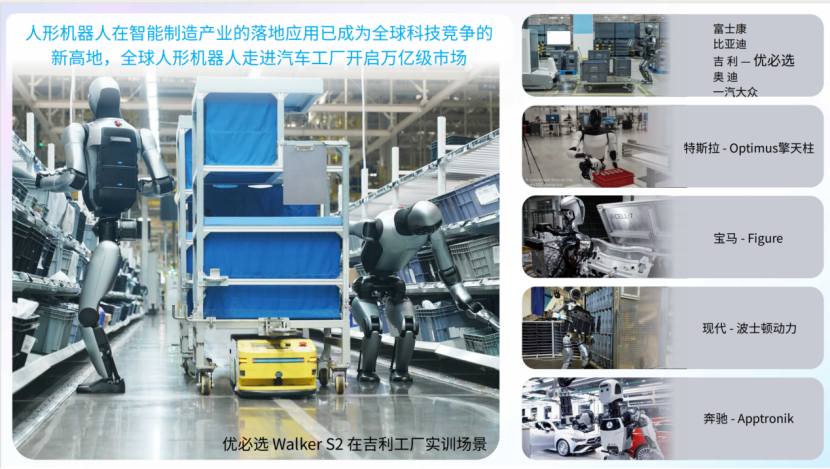
尽管工业自动化已经相当成熟,汽车、家电等制造领域的质检、组装、总装环节仍有大量人工参与。分拣、搬箱、搬运和小范围移动操作等任务,为人形机器人提供了切入机会
也为人形机器人提供了应用空间。
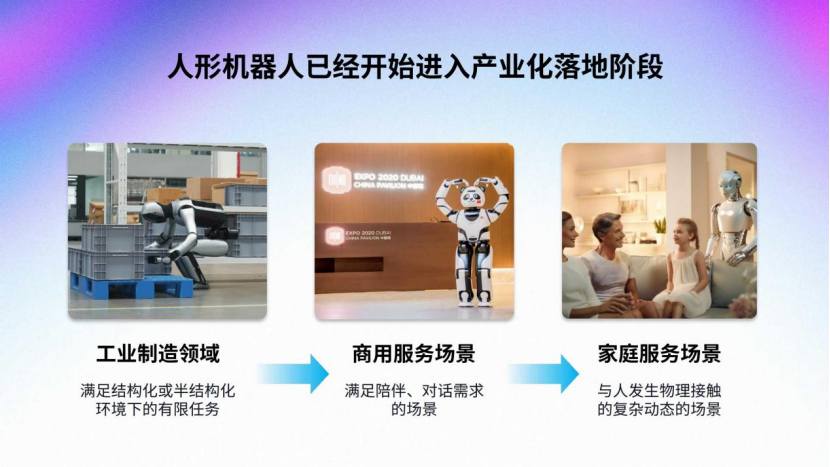
庞建新认为,“工业环境是结构化的,或者是已知的、可控的;任务是确定的且有限的。” 这类场景的任务通常由生产流程自上而下下发,与当前AI的能力特点较为匹配。加上制造业对劳动力的需求,以及各国对产业发展的持续投入,工业制造成为人形机器人优先探索的落地场景。
二、从数据到模型,让机器人学会理解和执行任务
明确了应用方向,接下来如何让机器人真正理解物理世界的任务并完成操作呢?
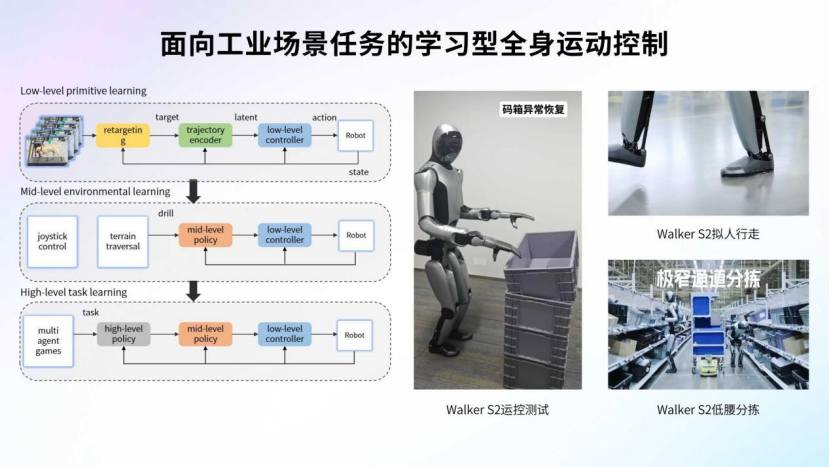
机器人行业将具身智能拆分为机器人本体与智能系统两部分。本体涉及机械结构、执行机构和操作末端;智能系统则包括感知、决策与运动控制。部分计算需要在本地完成,尤其是实时运动控制,需要及时处理感知信息并转化为动作。
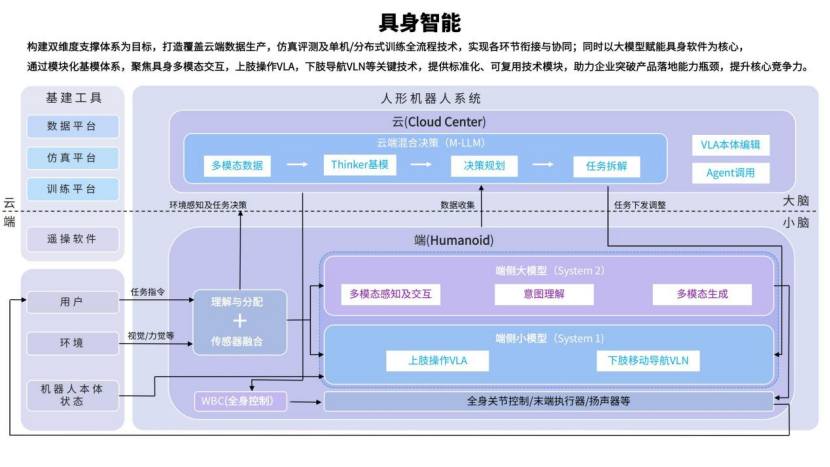
曾经,这套系统的两个部分是由两套不同的团队完成;如今,机器人的数据采集、操作末端和感知系统都与具体本体强相关,智能系统与硬件需要进行联合设计,才能打通从认知、决策到行动的完整链路。
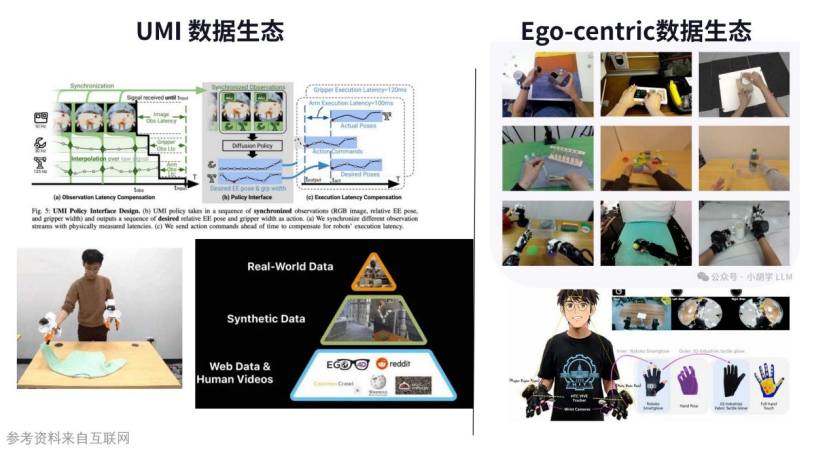
这一关系也影响了具身智能的数据采集方式。一类是UMI数据,通过人操作机械夹爪等装置采集操作数据。这类数据与具体硬件存在一定关联,但跨不同机器人本体的泛化能力欠缺。
另一类是Ego-centric数据,即以第一视角为主的数据。它尝试从人的视角记录操作和行为,为机器人学习提供更丰富的素材。
除此之外,互联网数据与人类视频、合成数据、真实机器人数据也共同构成具身智能的数据生态。不同层次的数据各有作用,最终需要支撑机器人在真实环境中的任务执行。
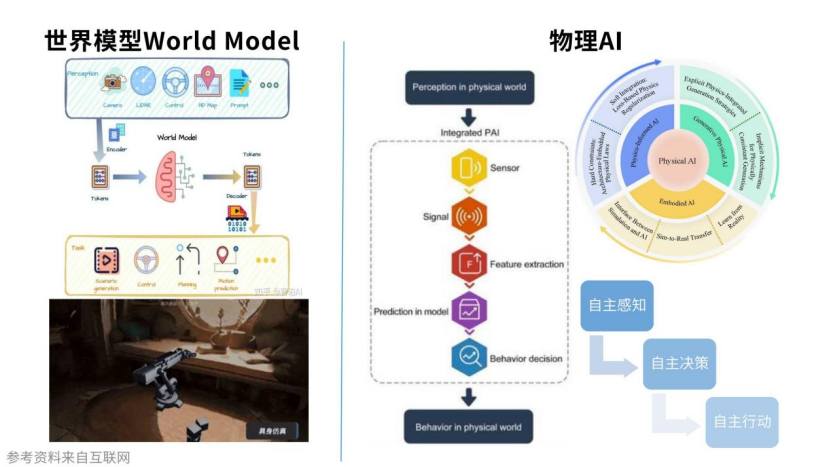
在数据积累的基础上,大模型可以进一步帮助机器人理解环境、识别任务,并规划相应的动作。
视觉—语言—动作模型(VLA)将视觉感知、语言理解与动作生成联系起来,让机器人能够结合环境信息和任务指令规划动作。世界模型则尝试理解和预测环境变化,为多步骤任务推理与长时序规划提供支持。物理AI进一步关注智能系统如何理解并作用于真实物理世界,让模型能力与机器人本体、环境反馈和实际动作相衔接。
无论采用哪种技术路线,最终都需要打通感知、决策、行动与学习之间的闭环。这也引出了关键问题:如何将模型能力与机器人本体的实际执行结合起来?
三、“大脑—小脑”协同,构建人形机器人的智能架构
这对这一问题,行业正在探索“大脑—小脑”协同的分层架构,将任务推理、技能规划与底层运动控制三个级别的分层处理,分别是:
- System 2: 负责长时序推理、任务拆解与多步规划。
- System 1: 通过VLA多模态融合完成场景感知、技能规划和运动轨迹生成。
- System 0: 负责全身运动控制与安全保障,控制频率可达1 kHz。
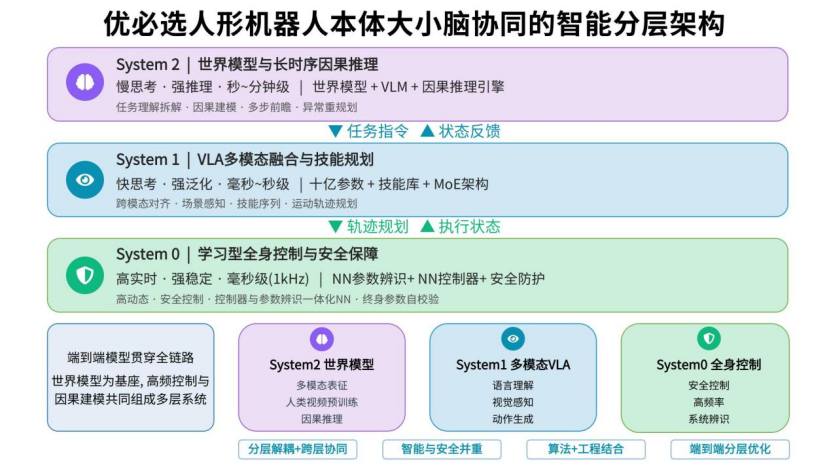
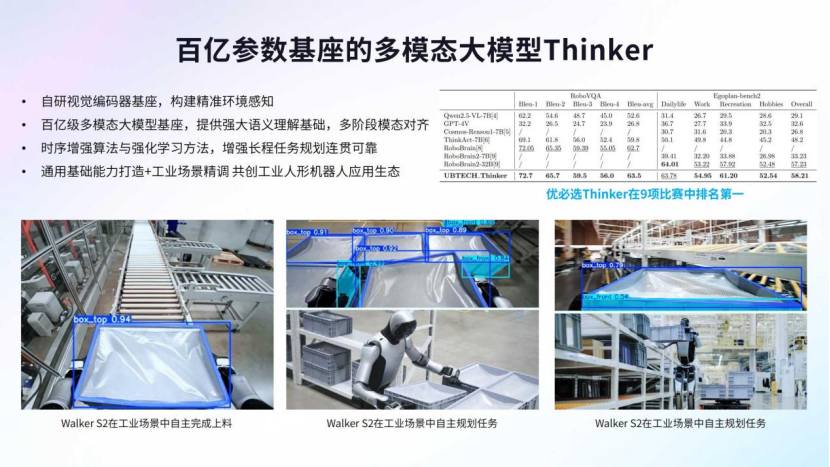
这些层级各有侧重,又需要通过任务指令与执行反馈形成协同。在这一技术背景下,优必选介绍了工业人形机器人协作智能体Co-Agent,以及多模态大模型Thinker,围绕任务理解、规划、工具调用和异常处理等环节开展探索。
四、视觉、力觉与运动控制如何协同?
“大小脑”完成对机器人的任务规划后,还需要准确识别物体、判断空间位置,并在操作过程中感知自身状态。
在视觉方面,优必选介绍了纯RGB双目立体视觉方案,通过双目视觉和深度估计算法获取场景的立体信息,为物体识别和空间定位提供支持。导航方面,则探索结合视觉建图、语义信息与语言引导的自主移动技术,帮助机器人理解环境并规划行动。
在导航方面,VSLAM(视觉同步定位与建图)结合双目深度估计和语义地图,用于定位、建图与避障,长期定位达到97%、全流程成功率达到99.3%。优必选还探索VLN(视觉语言导航),通过视觉感知与语言引导,帮助机器人在陌生环境中实现移动。
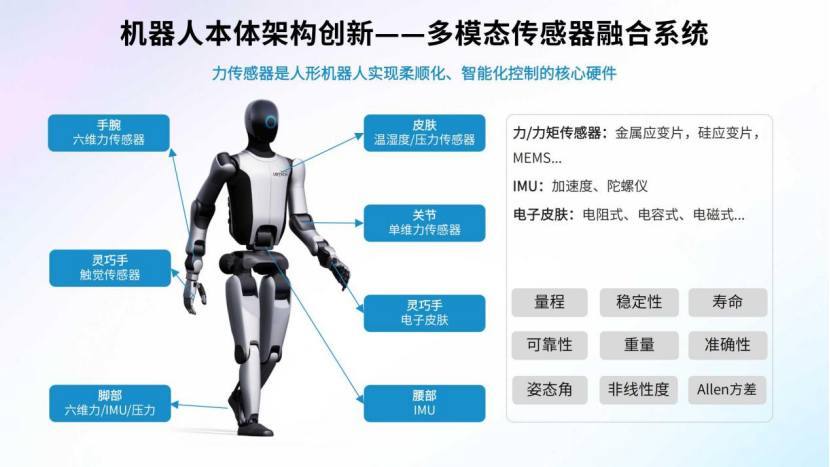
与此同时,力与力矩传感器、惯性测量单元(IMU)、触觉传感器和电子皮肤等,为机器人提供受力、接触及运动状态信息。这些信息能够与视觉感知相互补充,为柔顺操作和稳定运动提供支撑。
五、从Walker S2到更多应用场景
上述技术最终需要落实到实际产品中。Walker S2展示了在工业产线上实现自主上料、任务规划、行走和低腰分拣等能力。针对狭窄空间中的操作需求,机器人通过增加腰部自由度提升动作适应性;自主换电技术则用于改善续航和持续作业能力。
除了工业制造,优必选还在商用服务、教育、物流、智慧健康和消费级产品等领域开展探索。
商用服务场景主要关注对话、陪伴、人机意图识别和意图表达。
家庭服务则更加复杂。机器人进入家庭后,难以避免与人发生物理接触,对硬件安全、环境感知和自主决策提出更高要求。因此,家庭应用可以先从对话与陪伴等场景推进,再随着技术成熟逐步拓展至更复杂的任务。
结语
从工业制造切入,逐步验证感知、决策、运动控制与安全能力,再向商用服务和家庭场景延伸,人形机器人正在探索一条从技术研发走向实际应用的路径。
分享最后,庞建新将视角延伸到未来的人机关系。他认为,“未来人与机器人的共存是势在必行的”,人类社会与机器人需要相互适应、共同发展。
这也意味着,人形机器人的发展不仅涉及技术能力的提升,还需要持续探索机器人与真实环境、人类社会之间的协调方式。
全部评论