10月14日,2026湾区半导体产业生态博览会(深圳)同期举办的“让AI走进物理世界——具身智能应用技术创新论坛”在深圳会展中心(福田)举行。论坛由深圳市半导体与集成电路产业联盟、深圳市机器人协会主办,中电港芯查查协办,汇聚来自优必选、华沿机器人、阿加犀、AMD、华成工控、Molex、三未信安、黑芝麻智能、迈来芯、进迭时空等产业代表。
华沿机器人姜弃疾以《华沿机器人用全栈自研技术引领芯片柔性制造新格局》为题,围绕半导体制造的四类痛点,介绍协作机器人、七轴人形双臂和高精密运动平台三类解决方案,以及相关技术在半导体与光通信领域的应用。
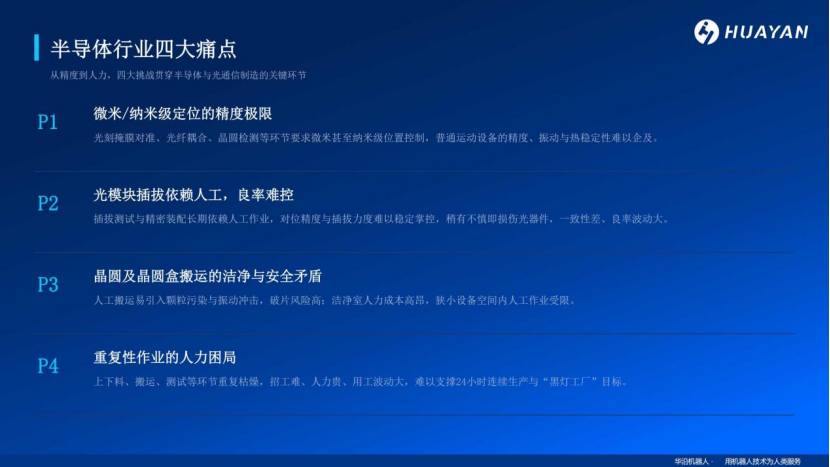
一、半导体制造的四类痛点
华沿机器人主要面向工业场景提供机器人本体及核心部件。在协作机器人领域,公司不做系统集成,主要提供硬件本体;在具身智能方向,则聚焦核心零部件与双臂产品,不直接提供整机和模型。
基于这一业务定位,华沿将半导体与光通信制造中的需求归纳为四类痛点。
第一,微米、纳米级定位的精度要求。光刻掩膜对准、光纤耦合和晶圆检测等工序需要精细的位置控制,对设备的定位精度、振动和热稳定性提出了较高要求。
第二,光模块插拔的一致性与良率问题。插拔测试和精密装配仍有不少环节依赖人工,对位精度和插拔力度难以始终保持一致,操作不当还可能损伤光器件。
第三,晶圆及晶圆盒搬运的洁净与安全要求。人工搬运可能带来颗粒污染、振动冲击和破片风险,洁净室内的作业环境也增加了搬运难度。
第四,重复性作业带来的用工压力。上下料、搬运和测试等任务重复频次高、劳动强度大,招工难和人力成本等问题也使长时间连续生产面临挑战。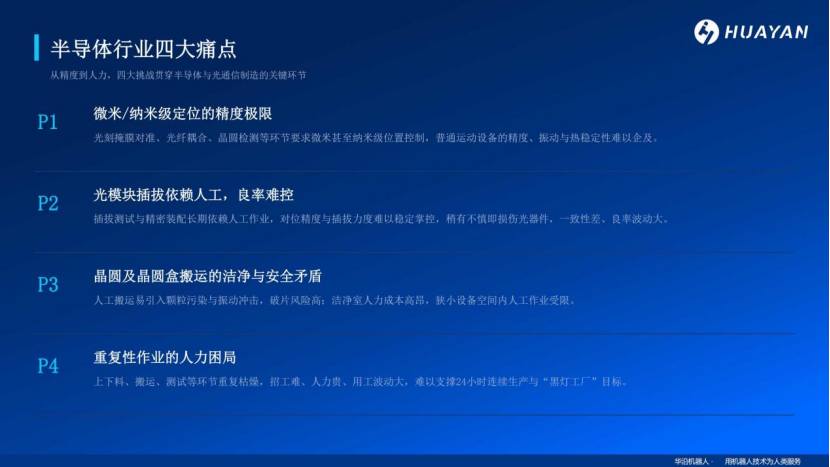
针对这些不同的工艺需求,华沿布局了三类产品。协作机器人主要承担搬运和上下料,七轴人形双臂面向光模块插拔等精细操作,高精密运动平台则负责光纤耦合、晶圆检测等需要微纳级定位的任务。
二、协作机器人承担晶圆搬运与设备上下料
对于晶圆搬运、设备上下料等重复性任务,自动化设备既要满足生产节拍,也要兼顾成本、安全性和操作门槛。 姜弃疾谈到,传统自动化设备成本较高,工业机器人还涉及安全与编程要求,一线操作人员未必具备相应的编程能力。协作机器人能够与人员协同作业,发生接触时可自动停止,在安全性和使用门槛方面更适合部分工业场景。
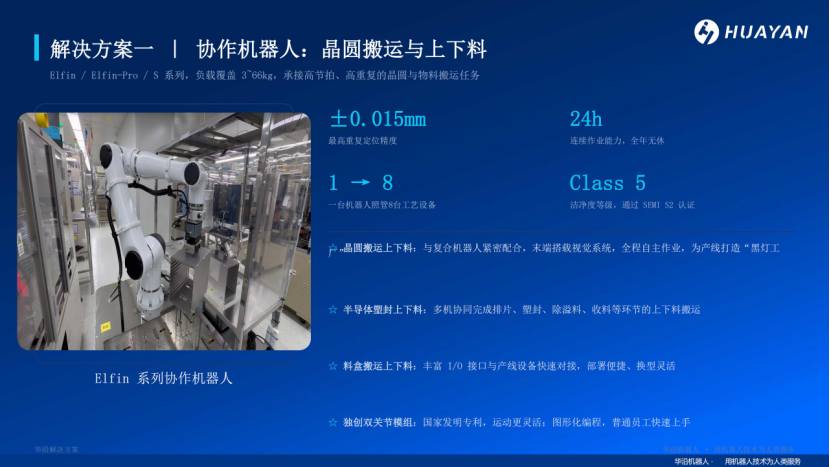
华沿采用Elfin、Elfin-Pro及S系列协作机器人,最高重复定位精度可达±0.015 mm,负载覆盖范围为3—66 kg。通过与复合机器人、视觉系统及产线设备配合,机器人可完成晶圆搬运、设备上下料等任务。
在晶圆产线中,协作机器人可以配合复合机器人和末端视觉系统进行自主搬运,单台机器人可照管8台工艺设备,并支持24小时连续作业。在半导体塑封工序中,多台机械臂还可协同完成排片、塑封、除溢料和收料等环节的上下料。
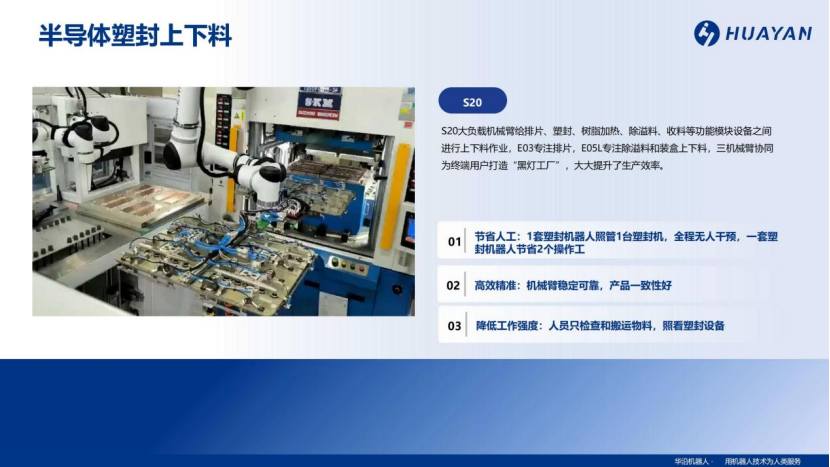
为了适应长时间运行的工业场景,华沿还采用自主研发的双关节模组,并提供图形化编程功能,降低设备操作与部署的门槛。 其协作机器人洁净等级可达Class 5,并通过SEMI S2认证。
三、七轴人形双臂面向光模块插拔与精细操作
当光模块插拔对机械臂提出了不同于常规搬运的要求。
器件需要准确对位,插拔过程中还要控制接触力度,避免因操作偏差损伤接口。面对这类任务,华沿推出Echo、HY系列七轴人形双臂,重点提升精细操作中的运动灵活性与力觉感知能力。
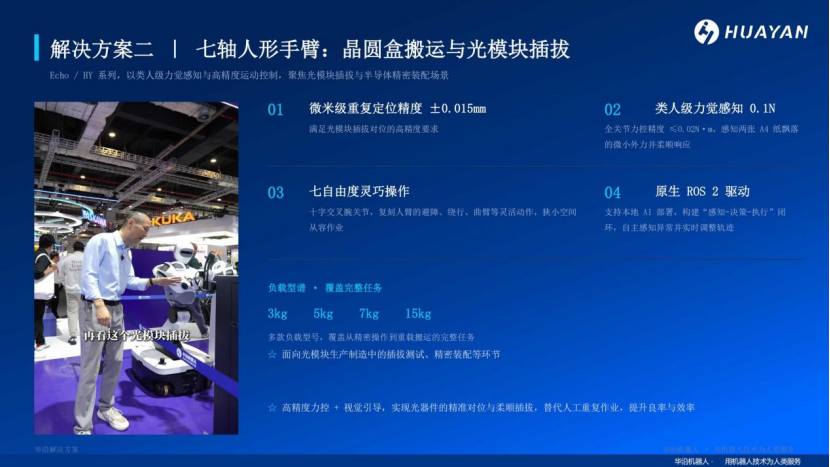
产品重复定位精度可达±0.015 mm,末端力觉感知指标为0.1 N,全关节力控精度不超过0.02 N·m。七自由度设计配合十字交叉腕关节,使机械臂能够进行避障、绕行和曲臂等动作,以适应狭小空间内的操作。
在光模块插拔和精密装配中,视觉引导负责识别器件位置、完成对位,力控系统则感知接触状态并调整作用力,两者配合实现精准对位与柔顺插拔。 产品覆盖3 kg、5 kg、7 kg和15 kg等单臂负载规格,也可用于晶圆盒搬运等任务。
如果说七轴双臂主要解决器件的精细操作,那么光纤耦合还需要将光纤与芯片或透镜调整到合适的相对位置,使光功率达到最佳状态。这类工序对微小位移、运动稳定性和振动控制有更高要求,也是高精密运动平台的主要应用方向。
四、高精密运动平台实现纳米级定位与低振动控制
华沿的高精密XYZ直线电机平台面向晶圆检测、晶圆量测、光刻掩膜对准、探针台测试及光纤耦合等应用。平台通过机械结构、电机、传感器与控制算法的协同,实现微米甚至纳米级的位置控制。
其核心参数包括:
- 重复定位精度:±0.05 μm
- 分辨率:1 nm
- 静态抖动:±10 nm
- 补偿后定位精度:±200 nm
- 动态截止频率:大于100 Hz
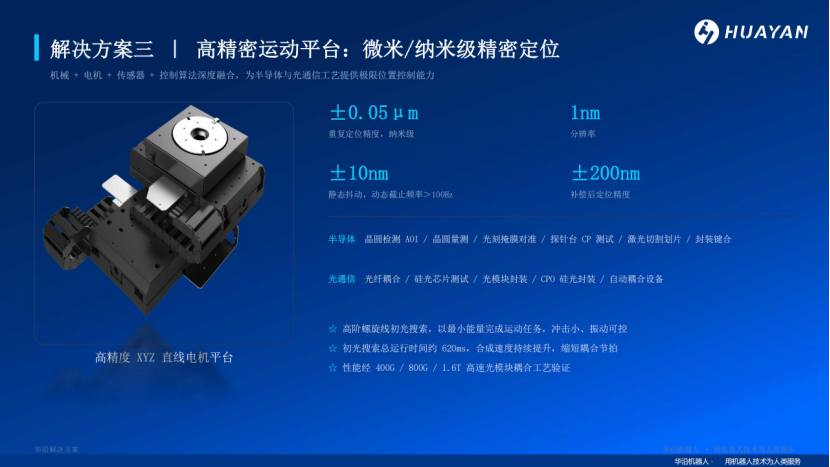
其中,±10 nm的静态抖动体现了其纳米级的静态振动控制能力。 在光纤耦合等精密工序中,平台需要保持稳定的位置控制,避免运动波动影响光纤与芯片之间的精细对准。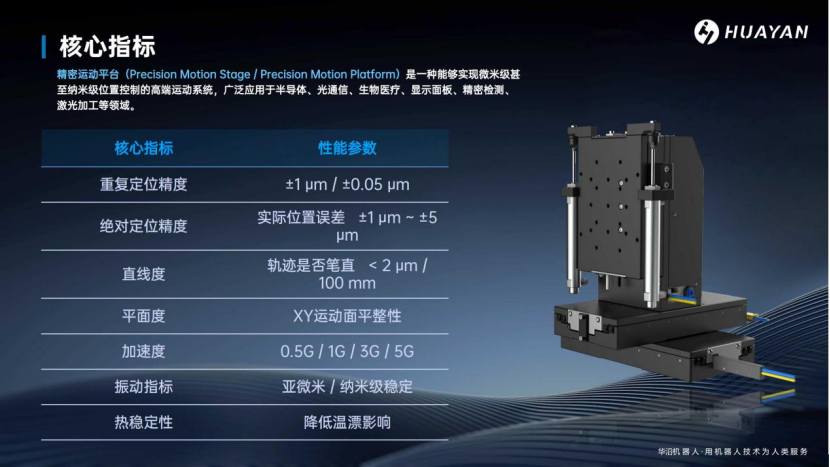
针对400G、800G及1.6T高速光模块的耦合工艺,华沿还采用高阶螺旋线轨迹规划方案。该方案以较小的加速度完成运动任务,降低运动冲击与振动,同时减少电机发热。相关搜索流程的运行时间约为620 ms,方案已面向400G、800G及1.6T高速光模块耦合工艺开展验证。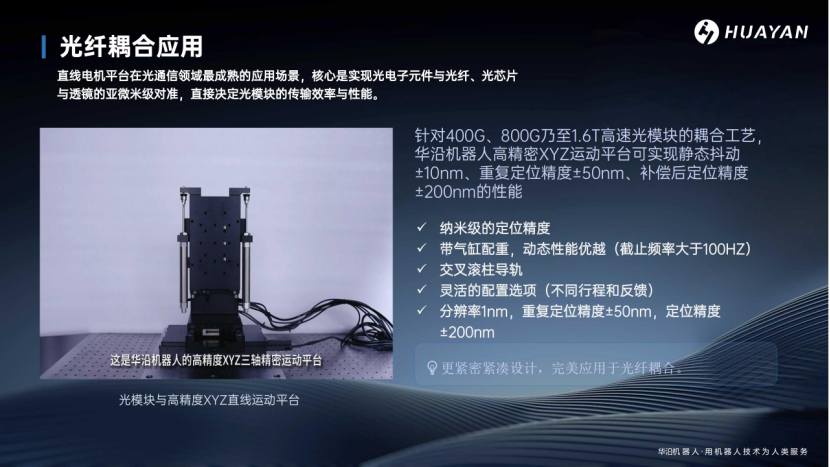
平台的精度与稳定性也离不开底层电机技术。华沿的技术积累涉及空载反电势、傅里叶分析、力矩波动、电磁分析和温度分析等方面。公司从2005年开始开展电机相关工作,2017年正式成立机器人公司,逐步将电机与运动控制方面的技术积累应用于机器人本体和精密运动平台。
结语
从晶圆搬运、光模块插拔到光纤耦合,华沿以三类产品对应半导体制造中的不同自动化需求,并通过核心部件与控制技术提供支撑。随着精密制造对自动化设备的要求不断提高,机器人在重复性作业之外,也将有机会承担更多精细操作与高精度定位任务。
全部评论