一根花线,可以劈到 0.01 毫米——大约头发丝的十分之一。过去,能摆弄这么细的东西的,只有人手。
绣娘用它绣猫的胡须、鱼的尾鳍、花瓣边缘那一点由深到浅的过渡。一根线到了她们手里,先捻,再劈,劈成二、四、八、十六股,细到光一照就看不见了。
今年秋天,苏州向红绣府,府向红把这根线交给了一只金属的手。
她是苏绣非遗代表性传承人,教了三十年徒弟。这一次,她收的"徒弟"有点特别——金属骨架,21 个主动自由度,全直驱传动,是临界点(AGILINK)的旗舰灵巧手 OmniHand 3 Ultra。
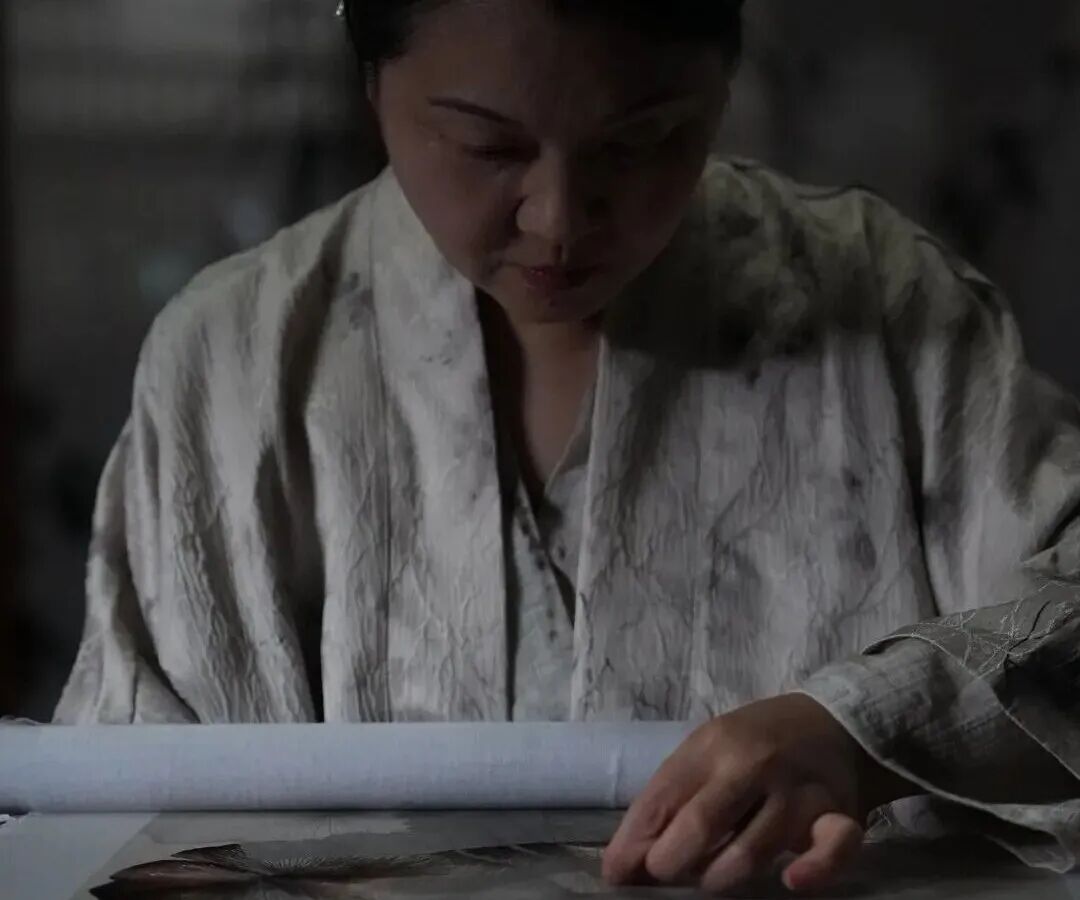
第一次见面,她看了一眼,问了一个问题,它行吗?
这一行最重要的是“手把手”,她说,师父的手覆在徒弟手上,劲儿是从掌心渗过去的。铁的手,渗不进去。
最细的活,最难的题
灵巧手这个行业,演示看得多了。拿鸡蛋,转魔方,弹钢琴,打扑克。它们在证明手能做什么,证明得越来越好。但这些东西有个共同点:它们是硬的。硬的东西有自己的形状,手顺着它就行。
人手真正难的活不在这里。真正难的是软的、细的、没有固定形状的东西,还要连着做——丝线就是。一根线是什么形状,取决于你的手指怎么碰它。捏住,它是线;松一点,它散成一片。它没有自己的形状,只有你给它的形状。
于是关系反过来了。不是手在适应线,是线在每一毫秒回应手。力重一点,它告诉你;轻一点,它也告诉你。绣娘管这叫手感。做机器手的人,管这叫闭环。
人手里最难的活是什么?临界点找了很久,找到的是苏绣。它的基本功对指尖的要求,被千年的传承磨到了不能再苛刻,而且每一道都有明确的对错:线股粗细合不合用,底料平不平,针脚匀不匀。
一门手艺,就是一套考题。
一双好手,只是收徒的门槛
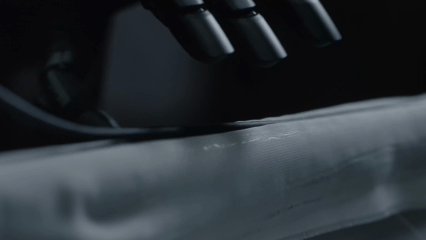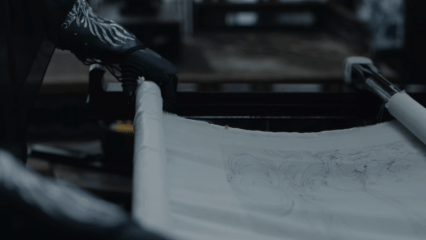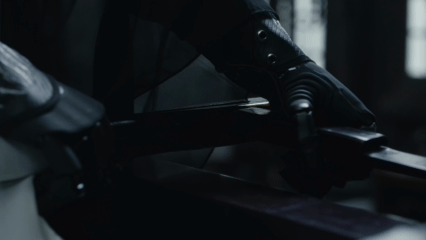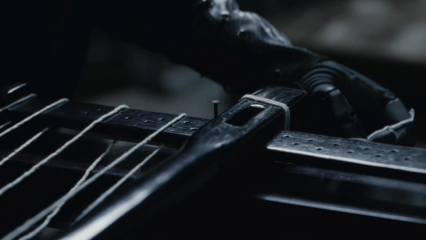
第一个考验是上绷。嵌绳、卷轴、上绷扇、定位、穿绷绳,五个动作,是绣娘入门第一天就要过的活。
对灵巧手,这几个动作把对手的硬件要求说全了。嵌绳要指尖捏得住细绳,卷轴要整只手压得平绸面,上绷扇要虎口撑得开,穿绷绳要指腹夹着线穿过一排小孔——一双手,从指尖到掌心,每一处都得能用,还得知道用多大力。
OmniHand 3 Ultra 是临界点的旗舰灵巧手。它能坐到绷架前,是因为这几样东西过了老师的第一眼。
真正的人手比例,手指长度和手掌的比例合适,人手怎么动,它可以照着学。
21 个主动自由度,嵌绳时四指轻按,把柔软的细绳按入凹槽,卷轴时两手握住绷轴,配合着用不同手指的指尖推力,推着绷轴转动。
全直驱传动。电机直接带动关节,丝线上一点微小的拉力都能直接传回电机。线在说话,它听得见。
指尖视触觉传感器。每个指尖里有一颗米粒大的相机,对着一层软胶皮。手指碰到线,胶皮凹下去,相机拍下凹陷的形状——凹得深是力大,位置偏是接触点歪,凹陷被拉长是线在滑。全手触觉覆盖。指尖、指腹到掌面都有触觉。上绷用整个手掌,捏针用指腹,劈丝用指尖,要做什么动作,接触时发生了什么,它全能感知到。
老师收下了这双手作为徒弟,但难题还在后面。
五道题,学会“手感”
劈丝:越劈越难
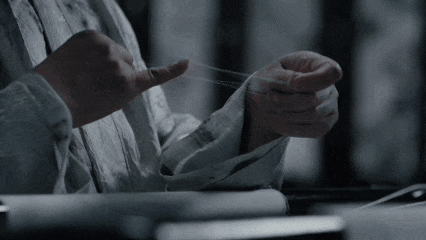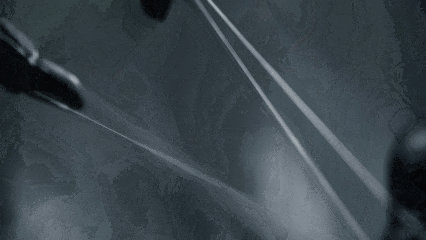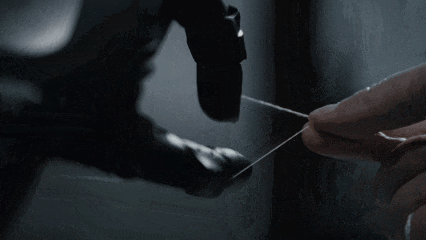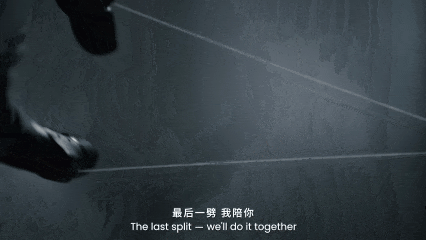
一根线分十六股。人学劈丝是越劈越熟,学到后面几乎不用想。灵巧手正好反过来。
一劈二不算难。二劈四、四劈八、八劈十六,一级比一级陡。线股越细越多,每一股的张力和位置都在互相牵扯,前一劈把线弄成什么样,决定后一劈该怎么下手。到了后面几级,可能根本不是同一套策略能管的。
它自己完成了前面的两三次。再往后,是老师带着它一起撑开四股、更多股。手把手是这门手艺的规矩,也是那天真实发生的事——人机协作能撑开的,比它单独能撑开的多。
捏针:指腹对指腹
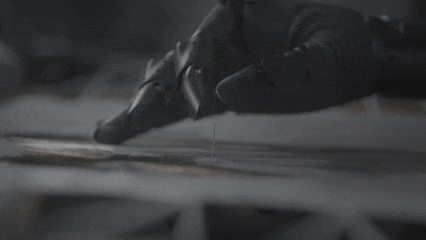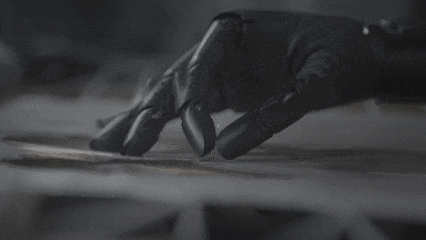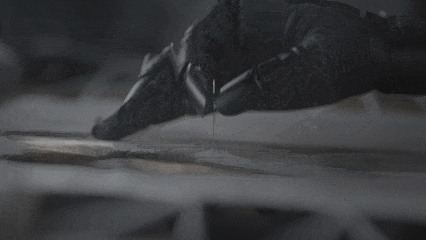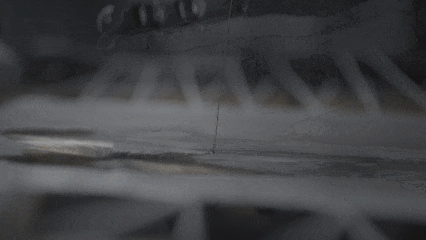
人捏针用的不是指尖,是指腹。两个软的、有面积的接触面,夹住一根硬的、细的针,还得让针的角度纹丝不动。
这比指尖对指尖难。指尖是点接触,指腹是面接触,面会变形,变形会带着针偏。两个指腹的力和位置得同时协调,每一次捏起来的姿态都得一样——这道题考的是一致性:一只手,捏一百次针,一百次都是同一个角度。
穿针:真针,真线
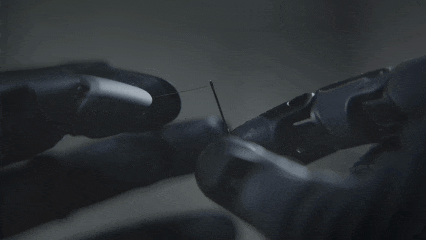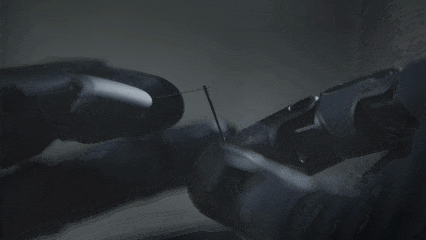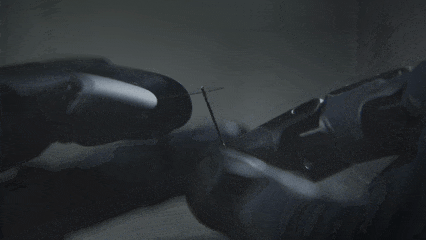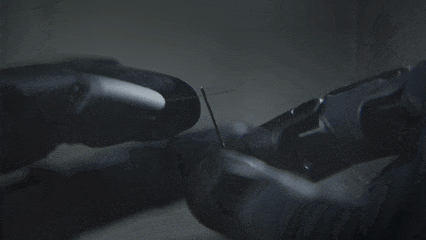
绣娘用的绣花针,差不多是一根牙签从中间劈开的粗细。针孔不过0.15毫米,一般人看都看不清。一根头发丝,将将能穿过去。
对准、送入、牵引,全在这零点几毫米的空间里完成。难的是牵引:线过针眼的时候,对手和臂的拉力不是一个固定的数,是持续变化、非线性的——线绷紧一点、松一点、和针眼的摩擦变一点,力就变。手和臂得实时跟着这个力走,跟不上,线要么断,要么退出来。
合绣:接住对方的针
府老师的手和灵巧手在同一块绷面上交替落针。这道题不是它一个人的题。
人的手不是机器,每一针进针的长度、位置都有偏差,一针深一点,一针偏一点。灵巧手要在针过来的时候,用指尖的微调把这个偏差接住——针来的位置不对,它调;进针长度不一,它补——再把自己的一针落在该落的地方。
前一针是后一针的条件。一次动作结束,手还得为下一次留好位置和余量。
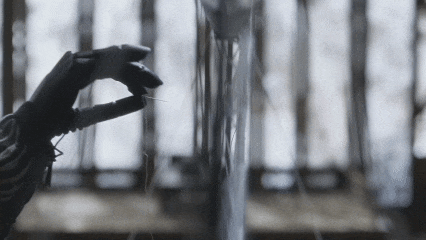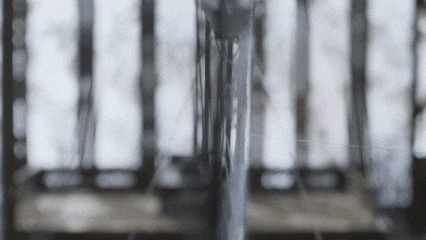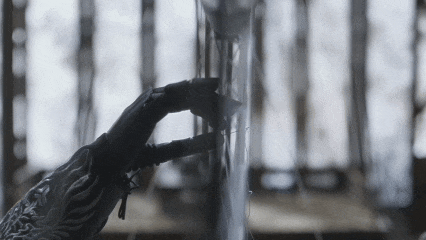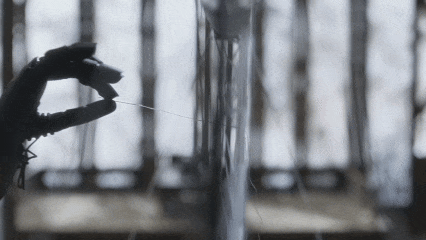
捻线、挑线:最难的工序,还得要一气呵成
拇指和食指的指腹夹住线,反向搓,线在指间转。太松滑脱,太紧转不动,这是第一关。
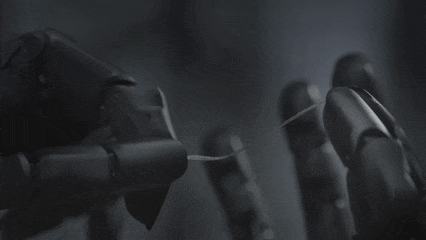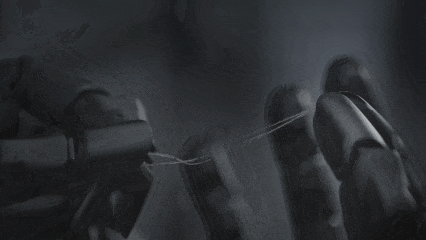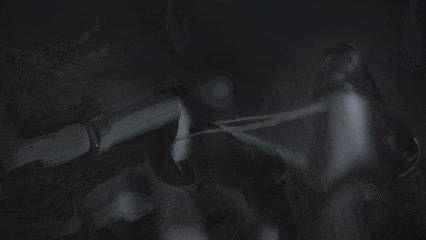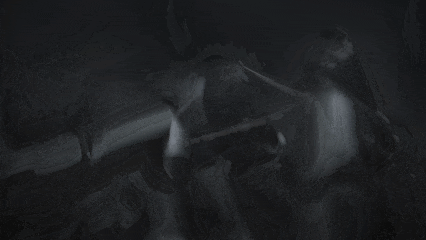
第二关在捻完之后。线一捻开,散开的线股落在哪儿是随机的,每一次都不一样,无名指得立刻探进去把它挑起来。捻和挑之间不能有停顿——停了,线的位置就变了,甚至有可能被手指的力重新捻回一股,捻和挑,分不开,必须动作连贯,一气呵成。
这套动作没法写死。线每次落的位置不一样,线本身的粗细也不完全一致,固定的程序走到一半就对不上了,而且失败了都不知道错在哪一步。只能让它自己学。灵巧手先在遥操作里跟着人做了几百次,把这个"捻完马上挑"的节奏采成数据,再用强化学习在随机落下的线股上反复练,直到无名指探进去的路径和角度,恰到好处。
每一道工序,每一个动作,都是一个个难关,对灵巧手来说,没有比这些手艺活更真实、更鲜活的考验了。何况,还要按老师教授的步骤和效果来,上绷不够紧,不行,拓印落笔太重,不行,针脚不够匀,不行。
老师说,眼睛会骗人,手不会。解开这一道道难题,这一双铁手就学会了“手感”。
向人手学习
过去,教机器人做任务,需要把任务拆开。抓取、放置、旋转、插接,每一项单独测,单独打分。参数表越来越长,能力边界越来越清楚。
但人手不是这么用的。绣娘捻线的时候,没有在想"现在是夹持阶段,接下来是旋转阶段"。她的手指在一个连续的动作里,同时做着夹、搓、感觉、调整,哪一步都不能单拎出来。苏绣传了上千年。每一道工序里对人手的要求,不是拆成步骤、量化成数据就能说清。真正难的活,从来不是某一项能力,是这些能力在一根线上同时发生。
老师教徒弟,从来不是给一份操作手册,是把手覆上去,一遍,再一遍,直到徒弟的手自己记住。
机器人向人类学习,灵巧手向人手学习。“手把手”说的就是这个。这也是临界点一直坚持的研发路线。
这不是 OmniHand 第一次"拜师"。2026 年 ICRA 维也纳会场,临界点展示了双手协同折气球狗,并在 WAIC 2026 再次公开演示。气球在扭转中不断变形,双手既要防止滑脱、避免挤破,又要为后续步骤保留操作空间。背后的 DUET 双层具身接触智能架构,让长时序动作规划与精细接触控制相互配合,完成一连串彼此关联的动作。
这次的苏绣技艺里,背后也是DUET的支撑。上层要规划的,是"捻完立刻挑"这种不能停的连续动作;下层要控制的,是 0.01 毫米的丝线上的力。气球狗考的是架构能不能把一连串动作接住,苏绣考的是这双手能不能在最细的尺度上,把架构的每一个决定执行到位。
临界点做的不是一个设计好的 demo,是按老师教的步骤和手法,一道一道去攻。真实的手艺,真实的考验,落地,也是真实的场景。
最后一针落完,老师的手掌拂过整幅绣面,停了一下,说了一句话:
“往后啊,又多了一双手。"
全部评论